Werkzeugwechsler

ES160

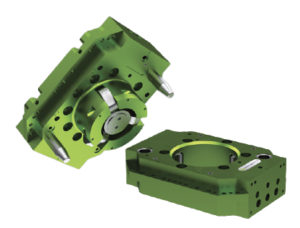
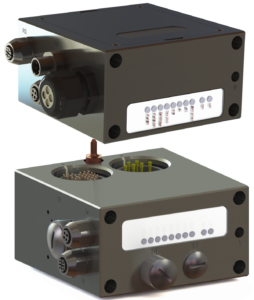
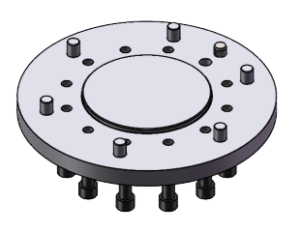
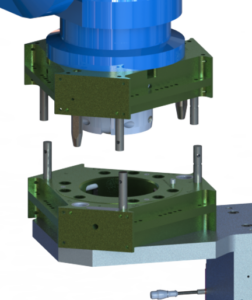
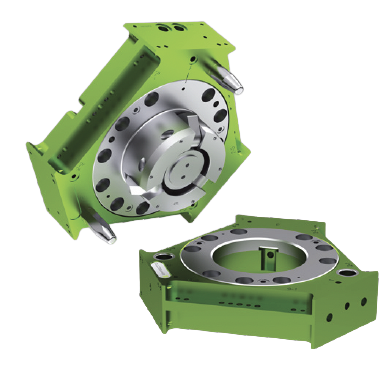
ERS160/ETS160 ist ein automatisches Hochlast-Werkzeugwechselsystem in Vollstahlausführung. Ausgelegt für Traglasten bis 800 kg.

Modelle

ERS160/ETS160 ist ein automatisches Hochlast-Werkzeugwechselsystem in Vollstahlausführung. Ausgelegt für Traglasten bis 800 kg.

Vorteile

  • Gehäuse aus hochfester Aluminiumlegierung
  • Nockenverriegelungsmechanismus mit lebenslanger Garantie
    • Verschleißausgleich
    • Selbstreinigung
    • Positive Nockenrückstellung
  • Erkennung von Kupplung/Entkopplung
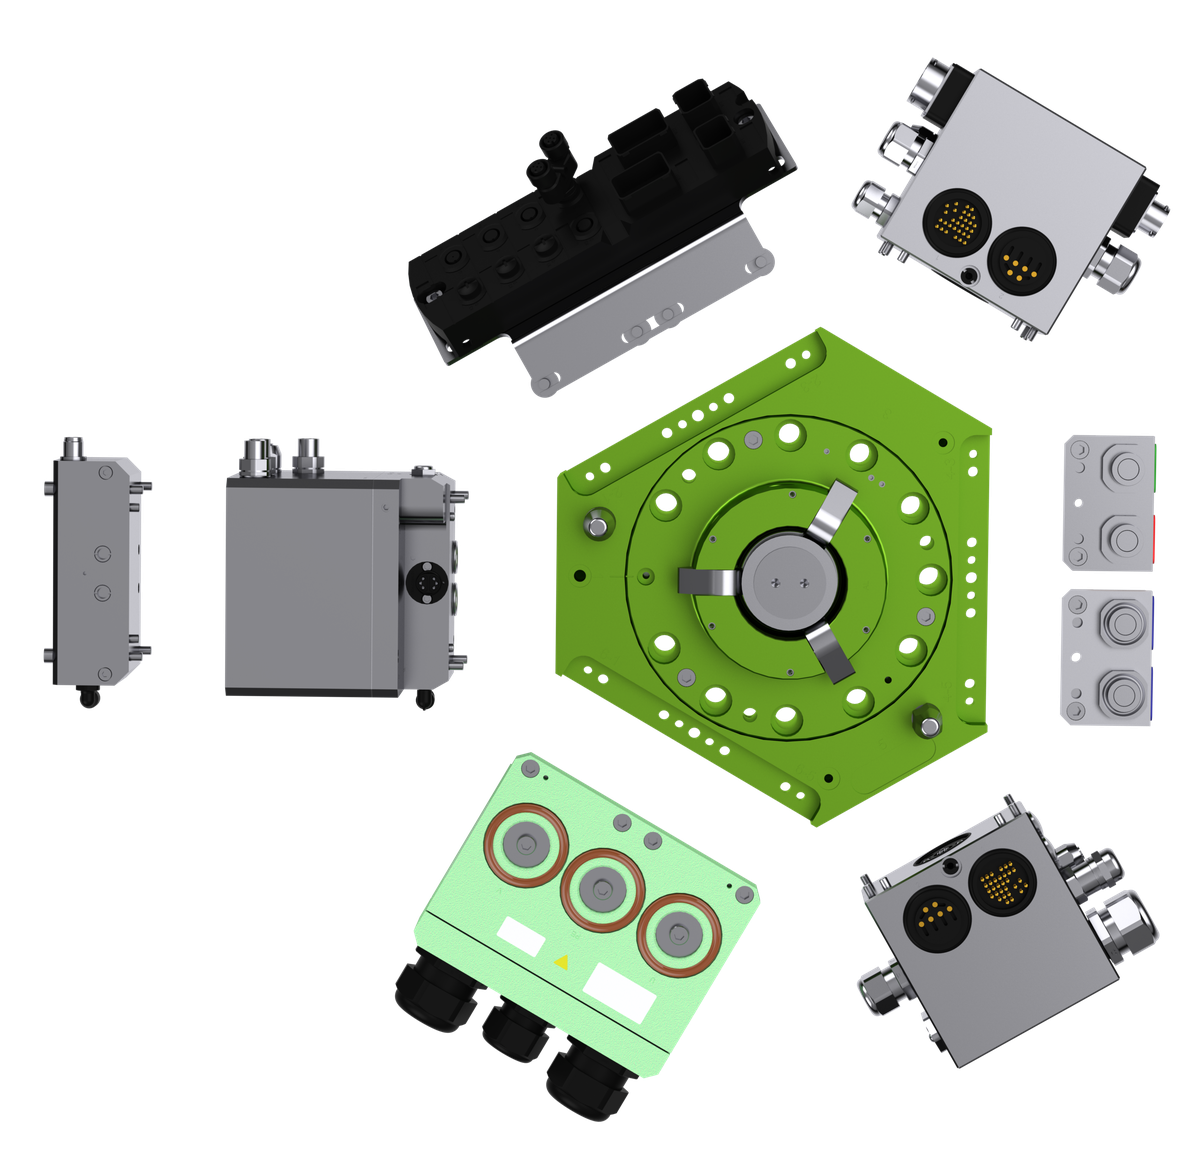
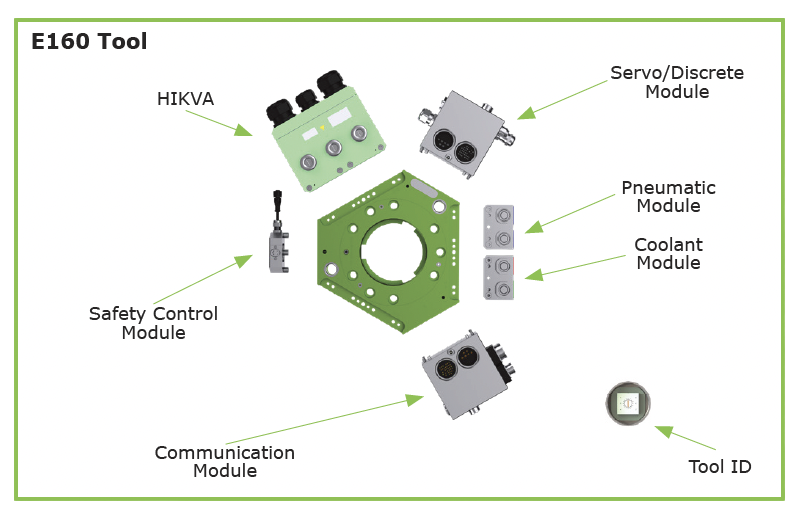
  • Modularer Aufbau mit optionalen Funktionsmodulen
Metrisch Imperial
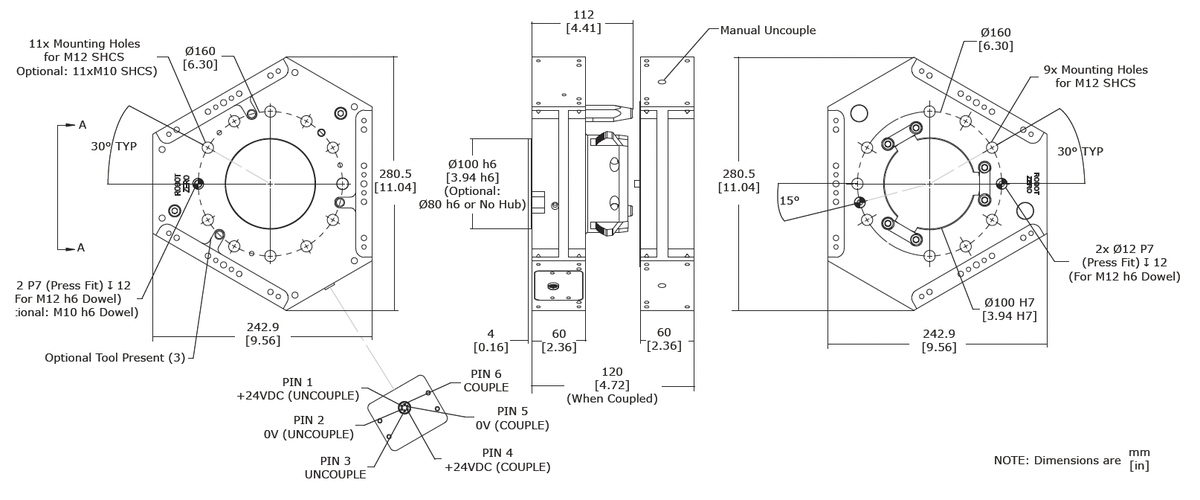
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Gewicht Betriebsmoment (Mx, My) E-Stop-Moment (Mx, My) Betriebsdrehmoment (Mz) E-Stop-Drehmoment (Mz) Zugkraft Druckkraft Rot. Wiederholbarkeit Nutzerdurchfluss Versorgungsdruck
ERS160-PNP-100-N-0-C0000 Roboterseite – PNP-Sensorik 800 kg1763,70 lb 11,75 kg25,90 lb 5649 Nm49.997,9 in-lb 11322 Nm100208,2 in-lb 5280 Nm46.732,0 in-lb 6690 Nm59.211,5 in-lb 37120 N8344,9 lbf 160003 N35.970,3 lbf ±0,01 Grad k. A. k. A.k. A.
ERS160-PM12-100-N-0-C0000 Roboterseite – PM12-Sensorik 800 kg1763,70 lb 11,75 kg25,90 lb 5649 Nm49.997,9 in-lb 11322 Nm100208,2 in-lb 5280 Nm46.732,0 in-lb 6690 Nm59.211,5 in-lb 37120 N8344,9 lbf 160003 N35.970,3 lbf ±0,01 Grad k. A. k. A.k. A.
ETS160-100-N-C0000 Werkzeugseite 800 kg1763,70 lb 6,30 kg13,89 lb 5649 Nm49.997,9 in-lb 11322 Nm100208,2 in-lb 5280 Nm46.732,0 in-lb 6690 Nm59.211,5 in-lb 37120 N8344,9 lbf 160003 N35.970,3 lbf ±0,01 Grad k. A. k. A.k. A.
ERS160-PNP-100-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
800 kg1763,70 lb
Gewicht
11,75 kg25,90 lb
Betriebsmoment (Mx, My)
5649 Nm49.997,9 in-lb
E-Stop-Moment (Mx, My)
11322 Nm100208,2 in-lb
Betriebsdrehmoment (Mz)
5280 Nm46.732,0 in-lb
E-Stop-Drehmoment (Mz)
6690 Nm59.211,5 in-lb
Zugkraft
37120 N8344,9 lbf
Druckkraft
160003 N35.970,3 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.
ERS160-PM12-100-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
800 kg1763,70 lb
Gewicht
11,75 kg25,90 lb
Betriebsmoment (Mx, My)
5649 Nm49.997,9 in-lb
E-Stop-Moment (Mx, My)
11322 Nm100208,2 in-lb
Betriebsdrehmoment (Mz)
5280 Nm46.732,0 in-lb
E-Stop-Drehmoment (Mz)
6690 Nm59.211,5 in-lb
Zugkraft
37120 N8344,9 lbf
Druckkraft
160003 N35.970,3 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.
ETS160-100-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
800 kg1763,70 lb
Gewicht
6,30 kg13,89 lb
Betriebsmoment (Mx, My)
5649 Nm49.997,9 in-lb
E-Stop-Moment (Mx, My)
11322 Nm100208,2 in-lb
Betriebsdrehmoment (Mz)
5280 Nm46.732,0 in-lb
E-Stop-Drehmoment (Mz)
6690 Nm59.211,5 in-lb
Zugkraft
37120 N8344,9 lbf
Druckkraft
160003 N35.970,3 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.

Konstruktion

Die automatischen XCHANGE® Werkzeugwechsler von EFFECTO verfügen über Kupplungsmechanismus mit Nockenverriegelung. Das selbstreinigende Design gleicht Verschleiß automatisch aus. Standardisierte ISO-Lochbilder ermöglichen die direkte Montage ohne kundenspezifische Adapter. Die Wartung ist einfach und beschränkt sich auf das Schmieren der Bolzen und Passstifte.

XCHANGE® verfügt über eine branchenführende Garantie von 8 Millionen Zyklen oder 20 Jahren – je nachdem, was zuerst eintritt.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ERS160-PNP-100-N-0-C0000 Roboterseite – PNP-Sensorik
ERS160-PM12-100-N-0-C0000 Roboterseite – PM12-Sensorik
ETS160-100-N-C0000 Werkzeugseite
ERS160-PNP-100-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ERS160-PM12-100-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ETS160-100-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

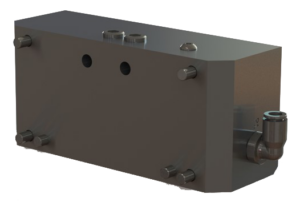
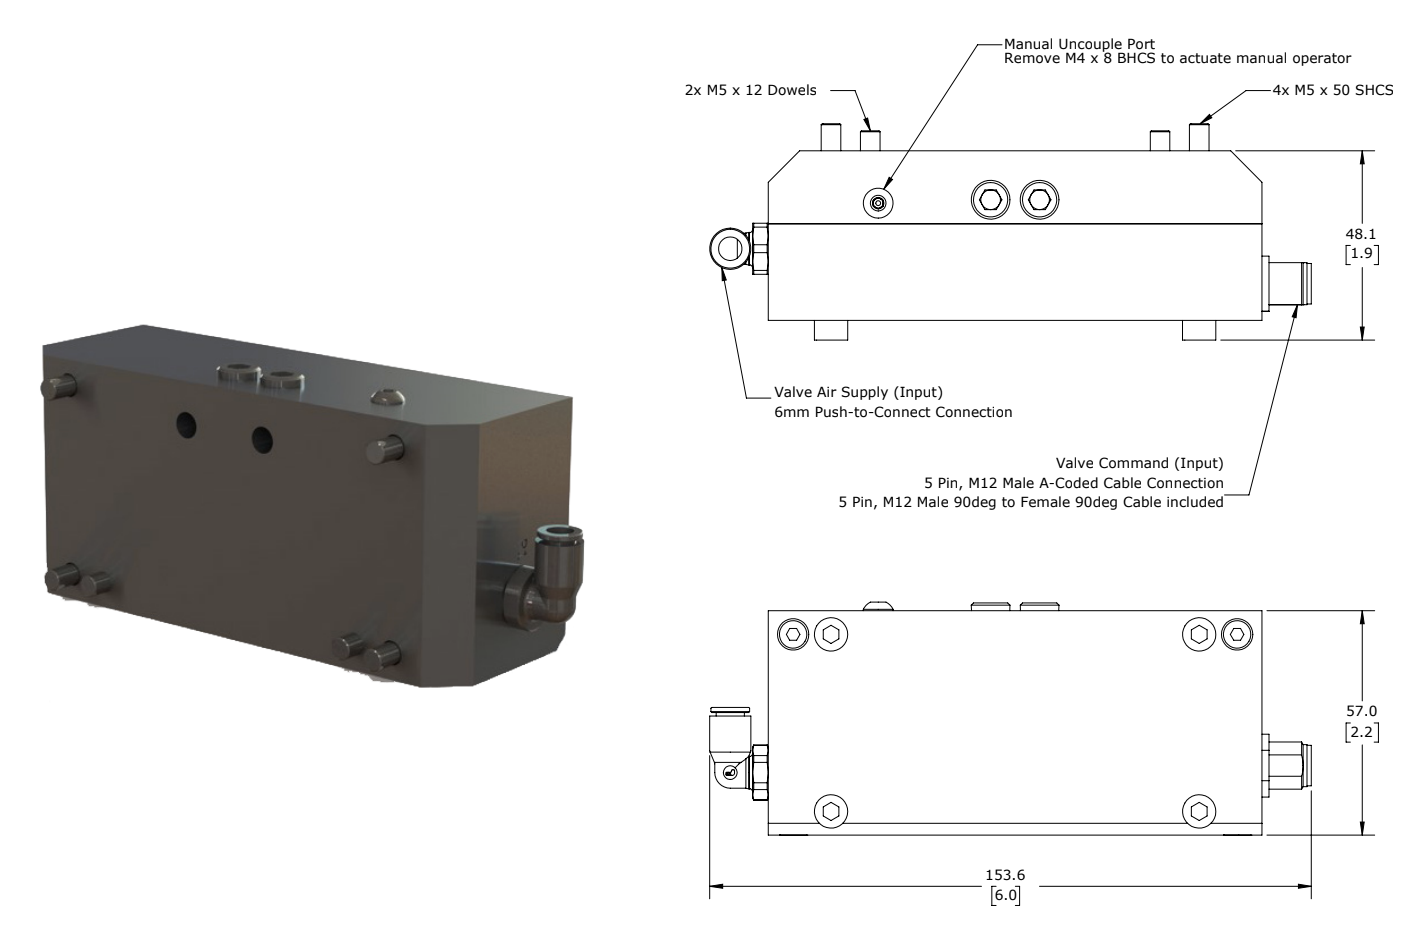
ES160 Ventilmodul

Das Einzelbetätigungsventil stellt einen einzelnen Eingang zur Betätigung des Roboteradapters während eines automatischen Werkzeugwechsels bereit.

Vorteile

  • Kompakte Bauweise
  • Das monostabile Ventil 5/2 versetzt den Werkzeugwechsler standardmäßig in den Zustand „GEKOPPELT“ (Sicherheitszustand).
  • Gemäß der EG-Maschinenrichtlinie 2006/42/EG
  • Manuelle Betätigung mittels eines Druckknopfes
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Betriebsdruck Betriebsspannung Fluss Lagertemperatur und Luftfeuchtigkeit
S.1-EM-R-V-PB Roboter Ventilmodul 0,72 kg1,59 lb 5–7 bar72,5–101,5 psi 24 ±10 % VDC 190 NLPM6,71 scfm 10–40 °C, bis zu 75 % relative Luftfeuchtigkeit
S.1-EM-R-V-PB

Roboter Ventilmodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,72 kg1,59 lb
Betriebsdruck
5–7 bar72,5–101,5 psi
Betriebsspannung
24 ±10 % VDC
Fluss
190 NLPM6,71 scfm
Lagertemperatur und Luftfeuchtigkeit
10–40 °C, bis zu 75 % relative Luftfeuchtigkeit

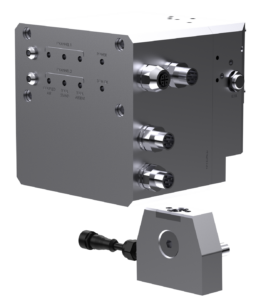
ES160 „ Sicherheitssteuermodul “ (SCM)

Sicherheitssteuermodul (SCM) ist ein in sich geschlossenes Steuerungssystem mit Sicherheitsfunktion, das verhindern soll, dass ein Werkzeugwechsler in gefährlichen Positionen abgekoppelt wird.

Vorteile

  • Zweikanalige Sicherheitsarchitektur gemäß Kategorie 3 der Norm ISO EN 13849 mit dem Leistungsniveau e
  • Zweikanal-Sensoren für „Werkzeug fehlt“ und „Werkzeugständer vorhanden“
  • Zweikanal-Logik mit gegenseitiger Überwachung
  • Zur Betätigung sind zwei monostabile 5/2-Ventile eingebaut
  • Direkte Überwachung des pneumatischen Stellantriebs des Werkzeugwechslers
  • Diagnoseausgang (doppelt) für die Kundenüberwachung
  • Anzeige des Status von Sensoren, Druck und Steuerung über LEDs
  • Galvanische Trennung der Stromversorgungen der Ein- und Ausgänge
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Betriebsdruck Betriebsspannung Verlässlichkeit Nenndurchfluss Lagertemperatur Luftfeuchtigkeit bei der Lagerung
S-EM-R-E-SCM-BP Roboter Sicherheitssteuermodul 1,75 kg3,86 lb 5–7 bar72,5–101,5 psi 24 ±15 % VDC 8,5E-8 PFHd (1/h) 550 NLPM19,42 scfm -25 / 55 °C bis zu 75 % r. F. bei 10–40 °C
S-EM-T-E-SCM-DH Werkzeug Sicherheitssteuermodul 0,16 kg0,35 lb k. A.k. A. 24 ±15 % VDC 8,5E-8 PFHd (1/h) k. A.k. A. -25 / 55 °C bis zu 75 % r. F. bei 10–40 °C
S-EM-R-E-SCM-BP

Roboter Sicherheitssteuermodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,75 kg3,86 lb
Betriebsdruck
5–7 bar72,5–101,5 psi
Betriebsspannung
24 ±15 % VDC
Verlässlichkeit
8,5E-8 PFHd (1/h)
Nenndurchfluss
550 NLPM19,42 scfm
Lagertemperatur
-25 / 55 °C
Luftfeuchtigkeit bei der Lagerung
bis zu 75 % r. F. bei 10–40 °C
S-EM-T-E-SCM-DH

Werkzeug Sicherheitssteuermodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,16 kg0,35 lb
Betriebsdruck
k. A.k. A.
Betriebsspannung
24 ±15 % VDC
Verlässlichkeit
8,5E-8 PFHd (1/h)
Nenndurchfluss
k. A.k. A.
Lagertemperatur
-25 / 55 °C
Luftfeuchtigkeit bei der Lagerung
bis zu 75 % r. F. bei 10–40 °C

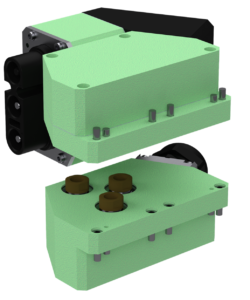
ES160 HIKVA – Hochleistung

Hochleistung (HIKVA) Die Module durchlaufen die „ Hochleistung “ während eines automatischen Werkzeugwechsels, der für das Schweißen erforderlich ist.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Nachgiebige Feder Kontakt
  • Split-Lug-Konstruktion für eine einfache Kabelverlegung
  • Fingerschutz für mehr Sicherheit
  • Austauschbare Kontaktspitzen für eine einfache Wartung
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Leiterquerschnitt
E-R-HIKVA-225-PG_1X50 Roboter – HIKVA-Modul 1x 22 mm – 32 mm 1,50 kg3,31 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 225 A 3 × 35 mm²3 × 2 AWG
E-T-HIKVA-225-PG_1X50 Werkzeug – HIKVA-Modul 1x 22 mm – 32 mm 1,63 kg3,59 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 225 A 3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_3X50 Roboter – HIKVA-Modul 3 x 50 mm² 1,95 kg4,30 lb 3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser 225 A 3 × 50 mm²3 × 1/0 AWG
E-T-HIKVA-225-PG_3X50 Werkzeug – HIKVA-Modul 3 x 50 mm² 1,80 kg3,97 lb 3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser 225 A 3 × 50 mm²3 × 1/0 AWG
E-R-HIKVA-223-RF_3X50 Roboter – HIKVA-Modul Robifix – 50 mm² 1,86 kg4,10 lb Robifix TAE1 223 A k. A.k. A.
E-R-HIKVA-350-PG_2x95-1x50 Roboter – HIKVA-Modul 2 x 95 mm² + 1 x 50 mm² 1,95 kg4,30 lb 3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel 350 A 2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
E-T-HIKVA-350-PG_2X95-1X50 Werkzeug – HIKVA-Modul 2x 95 mm² + 1x 50 mm² 1,80 kg3,97 lb 3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel 350 A 2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
S-EM-R-E-HIKVAE-ROBIFIX-TAE1 Roboter – HIKVA-Modul Robifix – 35 mm² 2,70 kg5,95 lb Robifix TAE1 180 A k. A.k. A.
S-EM-R-E-HIKVAE-HU-PG36 3COND Roboter – HIKVA-Modul 2x 35 mm² + 1x 25 mm² 1,54 kg3,40 lb 3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel 180 A 2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-T-E-HIKVAE-HU-PG36 3COND Werkzeug – HIKVA-Modul 2x 35 mm² + 1x 25 mm² 1,66 kg3,66 lb 3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel 180 A 2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-R-E-HIKVAE-HU-PG36 Roboter – HIKVA-Modul 3 x 35 mm² 1,52 kg3,35 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 180 A 3 × 35 mm²3 × 2 AWG
S-EM-T-E-HIKVAE-HU-PG36 Roboter – HIKVA-Modul 3 x 35 mm² 1,64 kg3,62 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 180 A 3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_1X50

Roboter – HIKVA-Modul 1x 22 mm – 32 mm

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,50 kg3,31 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
E-T-HIKVA-225-PG_1X50

Werkzeug – HIKVA-Modul 1x 22 mm – 32 mm

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,63 kg3,59 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_3X50

Roboter – HIKVA-Modul 3x 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,95 kg4,30 lb
Benutzerverbindungen
3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 50 mm²3 × 1/0 AWG
E-T-HIKVA-225-PG_3X50

Werkzeug – HIKVA-Modul 3 × 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,80 kg3,97 lb
Benutzerverbindungen
3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 50 mm²3 × 1/0 AWG
E-R-HIKVA-223-RF_3X50

Roboter – HIKVA-Modul Robifix – 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,86 kg4,10 lb
Benutzerverbindungen
Robifix TAE1
Max. Strom
223 A
Leiterquerschnitt
k. A.k. A.
E-R-HIKVA-350-PG_2X95-1X50

Roboter – HIKVA-Modul 2x 95 mm² + 1x 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,95 kg4,30 lb
Benutzerverbindungen
3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel
Max. Strom
350 A
Leiterquerschnitt
2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
E-T-HIKVA-350-PG_2X95-1X50

Werkzeug – HIKVA-Modul 2 × 95 mm² + 1 × 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,80 kg3,97 lb
Benutzerverbindungen
3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel
Max. Strom
350 A
Leiterquerschnitt
2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
S-EM-R-E-HIKVAE-ROBIFIX-TAE1

Roboter – HIKVA-Modul Robifix – 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
2,70 kg5,95 lb
Benutzerverbindungen
Robifix TAE1
Max. Strom
180 A
Leiterquerschnitt
k. A.k. A.
S-EM-R-E-HIKVAE-HU-PG36 3COND

Roboter – HIKVA-Modul 2x 35 mm² + 1x 25 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,54 kg3,40 lb
Benutzerverbindungen
3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel
Max. Strom
180 A
Leiterquerschnitt
2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-T-E-HIKVAE-HU-PG36 3COND

Werkzeug – HIKVA-Modul 2 × 35 mm² + 1 × 25 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,66 kg3,66 lb
Benutzerverbindungen
3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel
Max. Strom
180 A
Leiterquerschnitt
2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-R-E-HIKVAE-HU-PG36

Roboter – HIKVA-Modul 3 x 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,52 kg3,35 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
180 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
S-EM-T-E-HIKVAE-HU-PG36

Roboter – HIKVA-Modul 3 x 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,64 kg3,62 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
180 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG

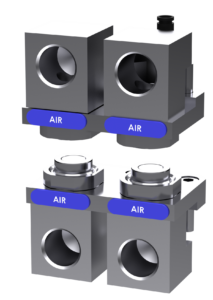
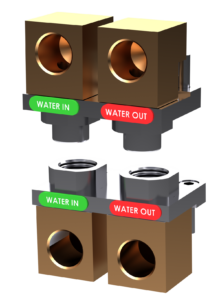
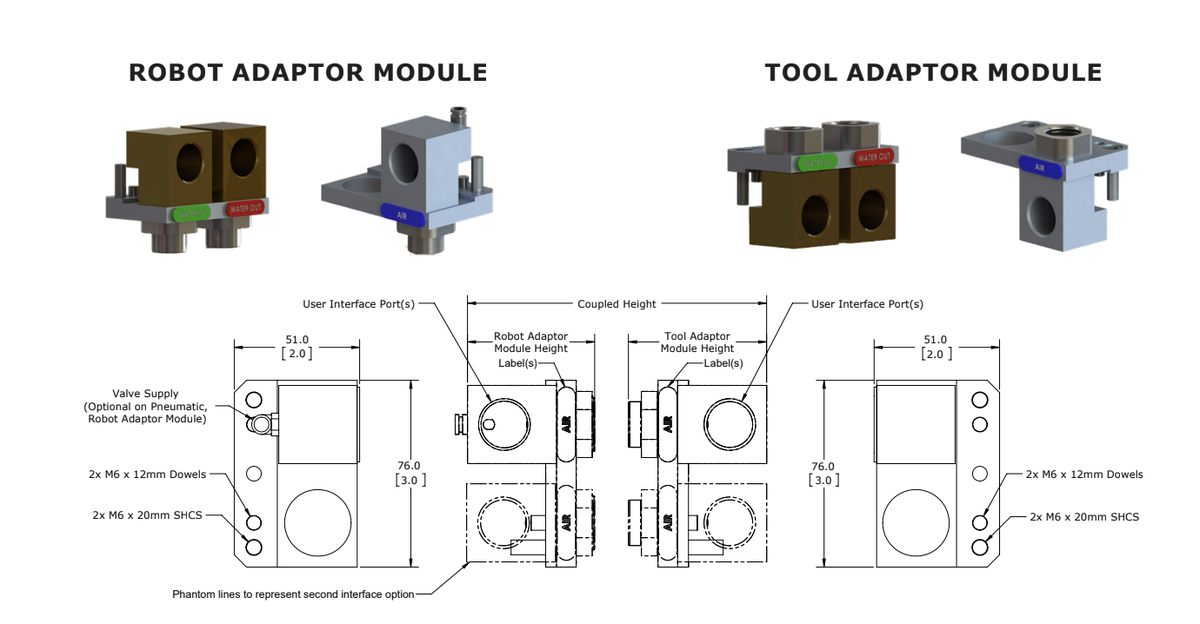
ES160 Luftmodul

Diese Module leiten während eines automatischen Werkzeugwechsels Flüssigkeit weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Deutliche Kennzeichnung der Zu- und Rücklaufleitungen
    • LUFT, WASSEREINLASS, WASSERAUSLASS
  • Kühlmittelmodule verfügen über verlängerte Anschlüsse, um die Verbindung vor dem Durchfluss des Kühlmittels abzudichten.
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Anschlussgewinde
S-EM-R-U-2V1_2BS-V Roboter – pneumatisch mit Ventilanschluss – doppelt 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-1V1_2BS Roboter – Pneumatisch – Einzelausführung 0,22 kg0,49 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-T-U-1V1_2BS Werkzeug – Pneumatisch – Einzel 0,22 kg0,49 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-2V1_2BS Roboter – Pneumatisch – Doppelausführung 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-T-U-2V1_2BS Werkzeug – Pneumatisch – Doppelt 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-1V1_2BS-V Roboter – pneumatisch mit Ventilanschluss – Einzelausführung 0,33 kg0,73 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-2V1_2BS-V

Roboter – pneumatisch mit Ventilanschluss – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-1V1_2BS

Roboter – Pneumatisch – Einzel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,22 kg0,49 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-T-U-1V1_2BS

Werkzeug – Pneumatisch – Einfach

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,22 kg0,49 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-2V1_2BS

Roboter – Pneumatisch – Doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-T-U-2V1_2BS

Werkzeug – Pneumatisch – Doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-1V1_2BS-V

Roboter – pneumatisch mit Ventilanschluss – Einzelausführung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP

ES160-Kühlmittelmodul

Diese Module leiten während eines automatischen Werkzeugwechsels Flüssigkeit weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Deutliche Kennzeichnung der Zu- und Rücklaufleitungen
    • LUFT, WASSEREINLASS, WASSERAUSLASS
  • Kühlmittelmodule verfügen über verlängerte Anschlüsse, um die Verbindung vor dem Durchfluss des Kühlmittels abzudichten.
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Fluss Anschlussgewinde
S-EM-R-U-2VE1_2BS-B Roboter – Kühlmittel – doppelt 0,62 kg1,37 lb 2 0–7 bar0,0–101,5 psi 1,54 °C1,54 °C 1/2" BSPP
S-EM-T-U-2VE1_2BS-B Werkzeug – Kühlmittel – doppelt 0,62 kg1,37 lb 2 0–7 bar0,0–101,5 psi 1,54 °C1,54 °C 1/2" BSPP
S-EM-R-U-2VE1_2BS-B

Roboter – Kühlmittel – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,62 kg1,37 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Fluss
1,54 °C1,54 °C
Anschlussgewinde
1/2" BSPP
S-EM-T-U-2VE1_2BS-B

Werkzeug – Kühlmittel – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,62 kg1,37 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Fluss
1,54 °C1,54 °C
Anschlussgewinde
1/2" BSPP

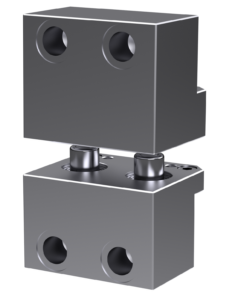
ES160 Hydraulikmodul

schwere Lasten Hydraulikmodule leiten während eines automatischen Werkzeugwechsels Flüssigkeit unter hohem Druck weiter.

Vorteile

  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Edelstahlkonstruktion
  • Das Flat-Face-Design der Ventile garantiert ein leckagefreies Trennen und verhindert äußere Verunreinigungen.
  • Erweiterte Anschlüsse zur Abdichtung der Verbindung vor dem Durchfluss des Mediums
  • Flexible Anschlussmöglichkeiten
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Fluss
E-R-H-02VE3_8BSPP Roboter – Hydraulik – E125, E160, ES200, ES315 2,02 kg4,45 lb 2 250 bar3625,9 psi 23 l/min6,08 gpm
E-T-H-02VE3_8BSPP Werkzeug – Hydraulik – E125, E160, ES200, ES315 1,56 kg3,44 lb 2 250 bar3625,9 psi 23 l/min6,08 gpm
E-R-H-02VE3_8BSPP

Roboter – Hydraulik – E125, E160, ES200, ES315

2D-Zeichnung
3D-Modell
Gewicht
2,02 kg4,45 lb
Benutzerverbindungen
2
Druck
250 bar3625,9 psi
Fluss
23 l/min6,08 gpm
E-T-H-02VE3_8BSPP

Werkzeug – Hydraulik – E125, E160, ES200, ES315

2D-Zeichnung
3D-Modell
Gewicht
1,56 kg3,44 lb
Benutzerverbindungen
2
Druck
250 bar3625,9 psi
Fluss
23 l/min6,08 gpm

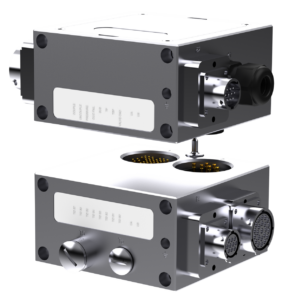
ES160 Diskretmodul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Flexible „ Benutzerverbindungen “ – M23, Mil Spec (MS) usw.
  • Vollständige Verwaltung der Werkzeugwechsler-Signale und Passthru-Signale (einschließlich ein- oder zweikanaliger Sicherheitssignale)
  • Werkzeugidentifikation über 4 Bit (optional 8 Bit)
  • Geringer Wartungsaufwand und kurze MTTR
  • Schutzart: IP65 (im gekoppelten Zustand)
  • Konfiguration mit einkanaliger Sicherheitsschaltung („TSM“) oder zweikanaliger Sicherheitsschaltung („SCM“) (optional)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
DISKRETE A-IO-ROBOTERBASIS Roboter – Diskret – 1 x Steckverbinder, Platinen und Ethernet-Kabel 1,55 kg3,42 lb 19-polig, M23 oder MS / 4 SOC, M12, D-kodiert 5/4 A 125/60 V k. A. Ja
DISCRETE A – IO-TOOL-BASIS Tool – Discrete – 1 x Steckverbinder, Platinen und Ethernet-Leitung 1,70 kg3,75 lb 19 SOC, M23 oder MS / 4 SOC, M12 D-CODED 5/4 A 125/60 V Optional Ja
DISKRETE BIO-ROBOTER-BASIS Roboter – Diskret – 1 x Anschluss 1,55 kg3,42 lb 19-polig, M23 oder MS 5 A 125 V k. A. Ja
DISCRETE B IO TOOL-BASIS Werkzeug – Diskret – 1 x Steckverbinder 1,70 kg3,75 lb 19 SOC, M23 oder MS 5 A 125 V Optional Ja
DISKRETE C-IO-ROBOTERBASIS Roboter – Diskret – 2 x Anschlüsse 1,55 kg3,42 lb 2 × 19-polig, M23 oder MS 5 A 125 V k. A. Ja
DISCRETE C IO-TOOL-BASIS Werkzeug – Diskret – 2 x Anschlüsse 1,70 kg3,75 lb 2 × 19 SOC, M23 oder MS 5 A 125 V Optional Ja
DISKRETE DIO-ROBOTERBASIS Roboter – Diskret, 19-polig, 6-polige Stromversorgung 1,55 kg3,42 lb 19-polig, M23 oder MS / 6-polig, M23 oder MS 30.05. A 125/630 V k. A. Ja
DISCRETE-DIO-TOOL-BASIS Stecker – Diskret, 19-polig, 6-polige Stromversorgung 1,70 kg3,75 lb 19 SOC, M23 oder MS / 6 SOC, M23 oder MS 30.05. A 125/630 V Optional Ja
DISKRETE A-IO-ROBOTERBASIS

Roboter – Diskret – 1 x Stecker, Platinen und Ethernet-Kabel

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS / 4 SOC, M12, D-kodiert
Max. Strom
5/4 A
Max. Spannung
125/60 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISKRETE A-IO-TOOL-BASIS

Werkzeug – Diskret – 1 x Steckverbinder, Leiterplatten und Ethernet-Kabel

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 4 SOC, M12 D-CODED
Max. Strom
5/4 A
Max. Spannung
125/60 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE BIO-ROBOTER-BASIS

Roboter – Diskret – 1 x Anschluss

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISKRETE BIO-TOOL-BASIS

Werkzeug – Diskret – 1 x Stecker

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE C-IO-ROBOTERBASIS

Roboter – Diskret – 2 x Anschlüsse

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
2 × 19-polig, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISCRETE C IO-TOOL-BASIS

Werkzeug – Diskret – 2 x Steckverbinder

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
2 × 19 SOC, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE DIO-ROBOTERBASIS

Roboter – Diskrete 19-polige Anschlüsse, 6-polige Stromversorgung

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS / 6-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
125/630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISCRETE DIO-TOOL-BASIS

Werkzeug – Diskret, 19-polig, 6-polige Stromversorgung

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 6 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
125/630 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja

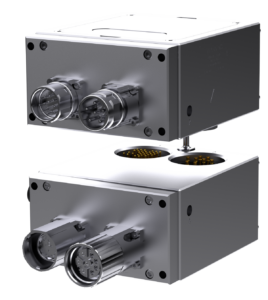
ES160-Servomodul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Flexible „ Benutzerverbindungen “ – M23, Mil Spec (MS) usw.
  • Physikalische Trennung von Motorleistung und Encoder-/Resolver-/Seriellsignalen
  • Vergoldete Federkontakte (geringer Wartungsaufwand und kurze MTTR)
  • IP2x (Fingerschutz) an der Roboterseite „Power“ Kontakt
  • Ersatzkontakte für eine schnelle und einfache Wartung
  • Schutzart: IP65 (im gekoppelten Zustand)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
SERVO-R-ROBOTERBASIS Roboter – Servo 12-polig 1,08 kg2,38 lb 12-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO R-Werkzeugbasis Werkzeug – Servo 12-polig 1,17 kg2,58 lb 12 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO-ROBOTER-BASIS Roboter – Servo 19-polig 1,08 kg2,38 lb 19-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO S-Werkzeugbasis Werkzeug – Servo 19-polig 1,17 kg2,58 lb 19 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO T ROBOTER-BASISPLATTE Roboter – Servo 12-polige Platine 1,08 kg2,38 lb 12-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO T-Werkzeugbasis Werkzeug – Servo 12-polig – Platine 1,17 kg2,58 lb 12 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO-ROBOTER-BASIS Roboter – Servo 12-polig – 50 A 1,08 kg2,38 lb 12-polig, M23 oder MS / Zugentlastung 5/50 A 160/ 630 V k. A. Optional
SERVO U-WERKZEUGTRÄGER Stecker – Servo 12-polig – 50 A 1,17 kg2,58 lb 12 SOC, M23 oder MS / Zugentlastung 5/50 A 160/ 630 V Optional k. A.
SERVO-R-ROBOTER-BASIS

Roboter – Servo 12-polig

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO R-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO S ROBOTERBASIS

Roboter – Servo 19-polig

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
19-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO S-Werkzeugbasis

Werkzeug – Servo 19-polig

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO-T-ROBOTERBASIS

Roboter – Servo 12-polig – Platine

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO T-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig – Platine

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO-ROBOTER-BASIS

Roboter – Servo 12-polig – 50 A

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / Zugentlastung
Max. Strom
5/50 A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO U-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig – 50 A

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / Zugentlastung
Max. Strom
5/50 A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.

ES160-Bus-Passthrough-Modul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Mehrere Protokolle: Profinet, Ethernet/IP, DeviceNet, Profibus usw.
  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Integrierte Leiterplatte für Qualitätssicherung und Konsistenz
  • Galvanische Trennung zwischen US (Signalstromversorgung) und UA (Antriebsstromversorgung)
  • Live Power Manager (LPM)
  • Flexible Anschlüsse über Kabel mit Steckern und Wandanschlüssen (im Lieferumfang enthalten)
  • Einfache Wartung über Leiterplattenklemmen und Steckverbinder
  • Vollständige Verwaltung der Werkzeugwechsler-Signale und Passthru-Signale (einschließlich ein- oder zweikanaliger Sicherheitssignale)
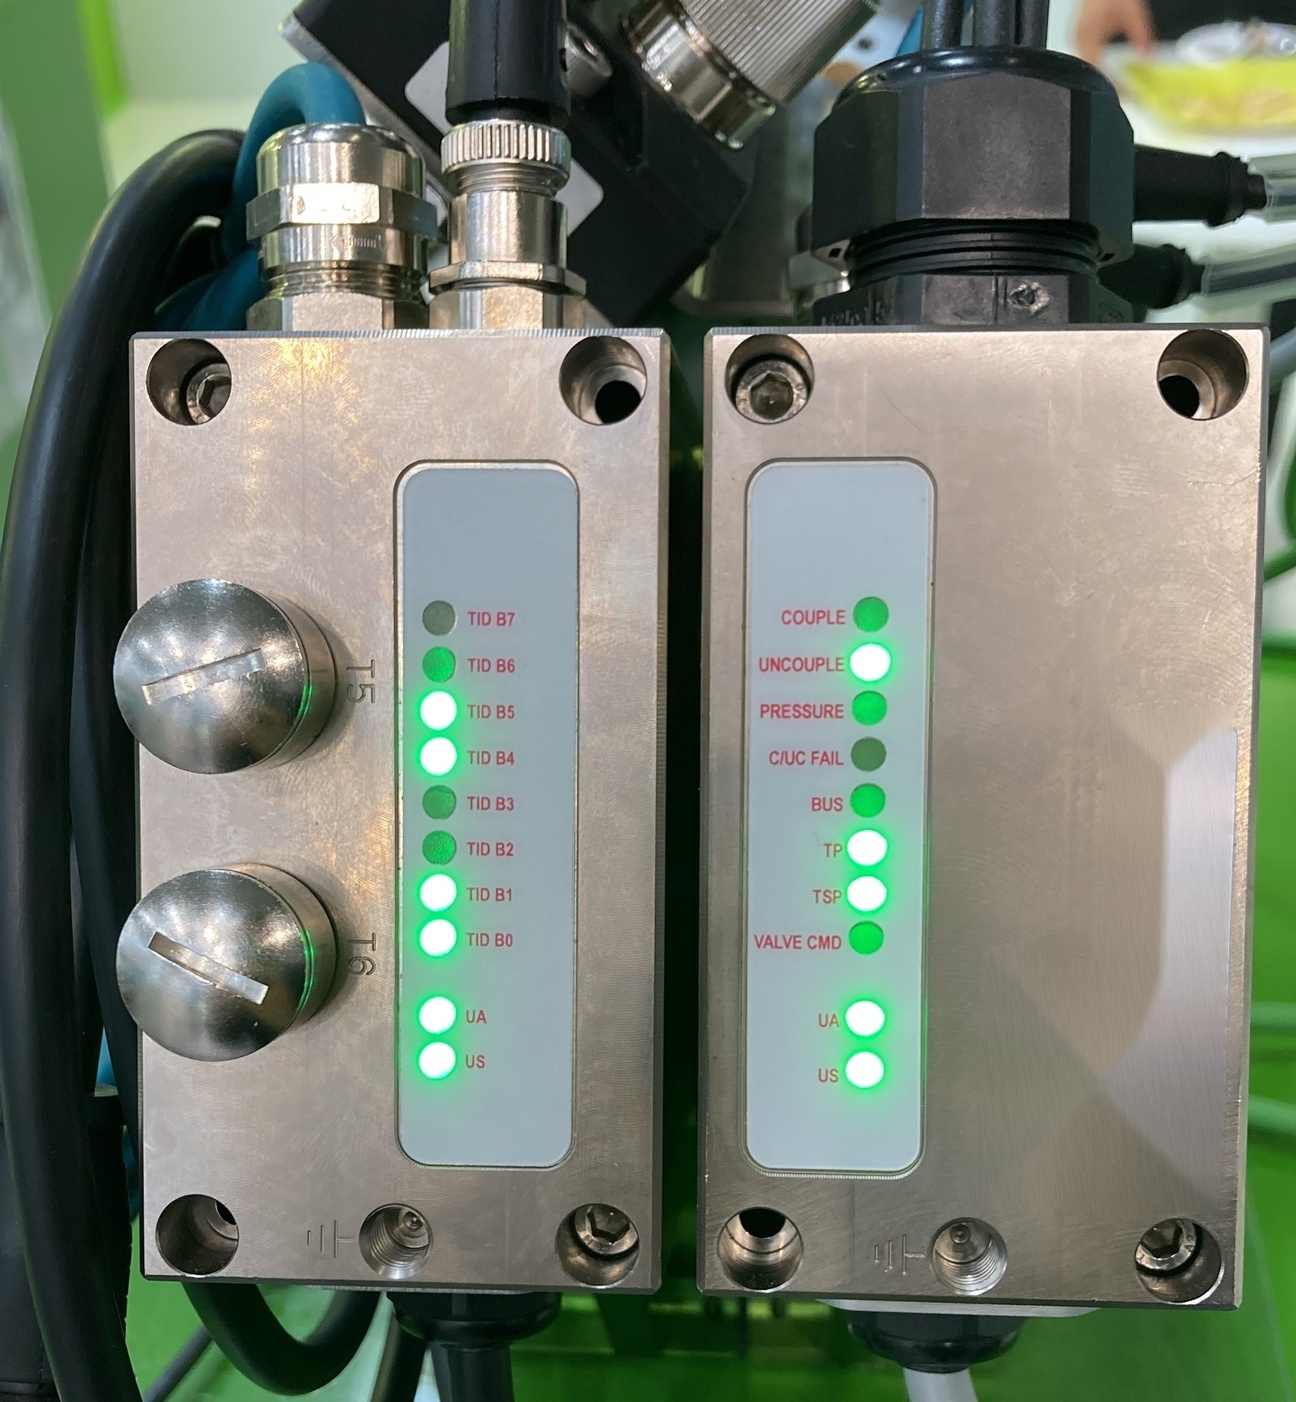
  • Schnelle und einfache Fehlerbehebung durch LED-Anzeige
  • Werkzeugidentifikation über 4 Bit (optional 8 Bit)
  • Geringer Wartungsaufwand und kurze MTTR
  • Schutzart: IP65 (im gekoppelten Zustand)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
KOMMUNIKATION-E/A-MODULE FÜR ROBOTERBASE Roboter – Generisches Kommunikations-E/A-Modul 1,55 kg3,42 lb Je nach Bus Abhängig von Bus A Abhängig von Bus V k. A. Ja
TOOL-BASIS FÜR KOMMUNIKATIONS-E/A-MODULE Tool – Generisches Kommunikations-E/A-Modul 1,70 kg3,75 lb Je nach Bus Abhängig von Bus A Abhängig von Bus V Optional k. A.
KOMMUNIKATIONS-IO-MODULE FÜR ROBOTERBASIS

Roboter – Generisches Kommunikations-E/A-Modul

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
Je nach Bus
Max. Strom
Abhängig von Bus A
Max. Spannung
Abhängig von Bus V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
KOMMUNIKATION-IO-MODULE – TOOL-BASIS

Tool – Generisches Kommunikations-E/A-Modul

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
Je nach Bus
Max. Strom
Abhängig von Bus A
Max. Spannung
Abhängig von Bus V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.

ES160 E/A-Busmodul

Das E/A-Busmodul dient zur Steuerung der TC-Signale in einem buskonfigurierbaren Kommunikationsnetzwerk.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen
E-R-DN-LS-45-T6603348 Devicenet-E/A-Block mit Halterung – Turck – Lange Seite 0,96 kg2,12 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-DN-SS-50-T6603348 Devicenet-E/A-Block mit Halterung – Turck – kurze Seite 1,15 kg2,54 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814010 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – Lange Seite 0,94 kg2,07 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814086 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – Lange Seite 0,94 kg2,07 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814010 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite 1,09 kg2,40 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814086 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite 1,14 kg2,50 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-LS-45-M055529 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite 0,93 kg2,05 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-SS-50-M055529 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite 0,97 kg2,15 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP/PN-LS-45 – M54531 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite 0,51 kg1,12 lb 16 Ein-/Ausgänge
E-R-EIP/PN-SS-50-M54531 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite 0,51 kg1,12 lb 16 Ein-/Ausgänge
E-R-DN-LS-45-T6603348

Devicenet-E/A-Block mit Halterung – Turck – Lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,96 kg2,12 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-DN-SS-50-T6603348

Devicenet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,15 kg2,54 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814010

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,94 kg2,07 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814086

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,94 kg2,07 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814010

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,09 kg2,40 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814086

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,14 kg2,50 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-LS-45-M055529

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,93 kg2,05 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-SS-50-M055529

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
0,97 kg2,15 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP/PN-LS-45- M54531

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,51 kg1,12 lb
Benutzerverbindungen
16 Ein-/Ausgänge
E-R-EIP/PN-SS-50-M54531

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
0,51 kg1,12 lb
Benutzerverbindungen
16 Ein-/Ausgänge

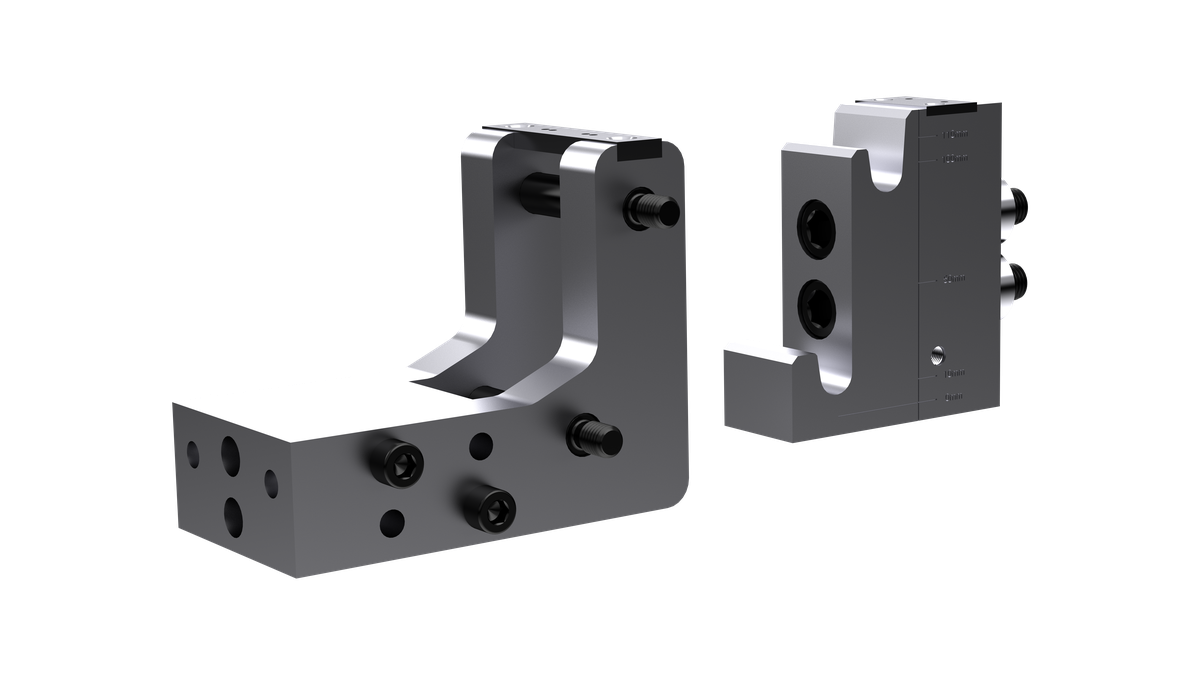
ES160 „ Werkzeugaufnahme “ (TMA)

Werkzeugaufnahmen für schwere Lasten (TMA) ermöglichen das An- und Abkoppeln von Werkzeugen während eines automatischen Werkzeugwechselvorgangs.

Vorteile

  • Genaue Andock-/Abkoppelposition
  • Kompatibel mit Vorrichtungsbasis (FBA)
  • Inklusive berührungslosem Werkzeugständerschalter
    • Erkennt, wenn ein Werkzeug in die Halterung eingesteckt wird
  • Nachgiebige und starre Ausführungen verfügbar
  • Ausführungen als L-Platte und T-Platte verfügbar
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Präzise (precision fit) oder schlaffe (loose fit) Kopplung Vorrichtungstyp Kompatibel Werkzeugwechsler Kompatible Befestigungsbasis T-Platte Gewicht Montagengewicht Bewertete Nutzlast
TM059-KONFORME BEFESTIGUNGSBAUGRUPPE L-Platte Passgenauigkeit Mit Ausgleich E125–E200 FB053 & FB051 4,42 kg9,74 lb 9,94 kg21,91 lb 350 kg771,62 lb
BEFESTIGUNGSBAUGRUPPE (TM055) L-Platte Passgenauigkeit Starr E125–E200 FB053 & FB051 4,42 kg9,74 lb 5,91 kg13,03 lb 350 kg771,62 lb
TM057-KONFORME HALTERUNGSBAUGRUPPE T-Platte mit ISO-Befestigungsmuster 125 mm und 160 mm Passgenauigkeit Mit Ausgleich E125–E200 FB053 & FB051 7,83 kg17,26 lb 9,94 kg21,91 lb 350 kg771,62 lb
TM060 – Nicht konforme Baugruppe T-Platte mit ISO-BC-Muster 125 mm und 160 mm Passgenauigkeit Starr E125–E200 FB053 & FB051 7,83 kg17,26 lb 5,91 kg13,03 lb 350 kg771,62 lb
E-TMA-HR-000 Kleiderbügel k. A. Starr E125–E200 FB053 & FB051 3,38 kg7,45 lb 500 kg1102,31 lb
E-TMA-HK-000 Haken Passgenauigkeit Starr E125–E200 FB053 & FB051 3,09 kg6,81 lb 500 kg1102,31 lb
E-TMA-HKL-000 Haken Lockere Passform Starr E125–E200 FB053 & FB051 2,94 kg6,48 lb 500 kg1102,31 lb
TM059-KONFORME HALTERUNGSBAUGRUPPE

L-Schild

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Mit Ausgleich
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
T-Platte Gewicht
4,42 kg9,74 lb
Montagengewicht
9,94 kg21,91 lb
Bewertete Nutzlast
350 kg771,62 lb
BEFESTIGUNGSBAUGRUPPE (TM055)

L-Schild

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
T-Platte Gewicht
4,42 kg9,74 lb
Montagengewicht
5,91 kg13,03 lb
Bewertete Nutzlast
350 kg771,62 lb
TM057-KONFORME HALTERUNGSBAUGRUPPE

T-Platte mit ISO 125 mm und 160 mm BC-Muster

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Mit Ausgleich
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
T-Platte Gewicht
7,83 kg17,26 lb
Montagengewicht
9,94 kg21,91 lb
Bewertete Nutzlast
350 kg771,62 lb
TM060 – Nicht konforme Baugruppe

T-Platte mit ISO 125 mm und 160 mm BC-Muster

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
T-Platte Gewicht
7,83 kg17,26 lb
Montagengewicht
5,91 kg13,03 lb
Bewertete Nutzlast
350 kg771,62 lb
E-TMA-HR-000

Kleiderbügel

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
k. A.
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
Montagengewicht
3,38 kg7,45 lb
Bewertete Nutzlast
500 kg1102,31 lb
E-TMA-HK-000

Haken

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
Montagengewicht
3,09 kg6,81 lb
Bewertete Nutzlast
500 kg1102,31 lb
E-TMA-HKL-000

Haken

2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Lockere Passform
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E125–E200
Kompatible Befestigungsbasis
FB053 & FB051
Montagengewicht
2,94 kg6,48 lb
Bewertete Nutzlast
500 kg1102,31 lb

ES160 Befestigungsbasis

Die Vorrichtungsbasis (FBA) bildet eine stabile Montageplattform für Tool Mount Assemblies (TMA) und gewährleistet so eine reproduzierbare Andockposition.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Höhe
FB053 Epsilon schwere Lasten -Leuchtenfuß-Baugruppe – Einzelstück 98,17 kg216,43 lb 1372 mm54,02 Zoll
FB051 Epsilon- schwere Lasten -Leuchtenfuß-Baugruppe – doppelt 135,53 kg298,79 lb 1372 mm54,02 Zoll
FB053

Epsilon „ schwere Lasten “-Leuchtenfuß-Baugruppe – Einzelstück

2D-Zeichnung
3D-Modell
Gewicht
98,17 kg216,43 lb
Höhe
1372 mm54,02 Zoll
FB051

Epsilon „ schwere Lasten “-Leuchtenfuß-Baugruppe – doppelt

2D-Zeichnung
3D-Modell
Gewicht
135,53 kg298,79 lb
Höhe
1372 mm54,02 Zoll

ES160-Hardware-Kits

Die Hardware-Kits enthalten alle Befestigungselemente und Montagekomponenten, die für die Installation des Werkzeugwechslers am Roboterarm erforderlich sind.

Modell & Beschreibung 2D-Zeichnung 3D-Modell Anzahl der Schrauben Abmessungen der Schrauben Anzahl der Dübel Abmessungen des Dübels Kompatibler TC-Adapter
Hardware-Kit B (ER160) Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 11 M12 1 M12 ER160
Hardware-Kit B2 (ER160) Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 10 M12 2 M12+M13/M12 ER160
Hardware-Bausatz C Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 6 M12 1 M12 ER160
Hardware-Kit E (ER160) Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 11 M10 1 M10/M12 ER160
Hardware-Kit E2 (ER160) Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 10 M10 2 M10+M13/M10 ER160
Hardware-Set E3 Epsilon schwere Lasten Werkzeugwechsler – Isolier-Montagesatz (inklusive Isolierplatte) 10 M10 2 M10 ER160
Hardware-Bausatz G (ER160) Epsilon schwere Lasten Werkzeugwechsler – Hardware-Kit 16 M16 1 M12 ER160
Hardware-Kit B (ER160)

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
11
Abmessungen der Schrauben
M12
Anzahl der Dübel
1
Abmessungen des Dübels
M12
Kompatibler TC-Adapter
ER160
Hardware-Bausatz B2 (ER160)

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
10
Abmessungen der Schrauben
M12
Anzahl der Dübel
2
Abmessungen des Dübels
M12+M13/M12
Kompatibler TC-Adapter
ER160
Hardware-Set C

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
6
Abmessungen der Schrauben
M12
Anzahl der Dübel
1
Abmessungen des Dübels
M12
Kompatibler TC-Adapter
ER160
Hardware-Kit E (ER160)

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
11
Abmessungen der Schrauben
M10
Anzahl der Dübel
1
Abmessungen des Dübels
M10/M12
Kompatibler TC-Adapter
ER160
Hardware-Kit E2 (ER160)

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
10
Abmessungen der Schrauben
M10
Anzahl der Dübel
2
Abmessungen des Dübels
M10+M13/M10
Kompatibler TC-Adapter
ER160
Hardware-Kit E3

Epsilon schwere Lasten Werkzeugwechsler – Isolierungs-Montagesatz (inklusive Isolierplatte)

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
10
Abmessungen der Schrauben
M10
Anzahl der Dübel
2
Abmessungen des Dübels
M10
Kompatibler TC-Adapter
ER160
Hardware-Bausatz G (ER160)

Epsilon schwere Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
16
Abmessungen der Schrauben
M16
Anzahl der Dübel
1
Abmessungen des Dübels
M12
Kompatibler TC-Adapter
ER160

ES160-Adapterplatten

Adapterplatten verbinden den Werkzeugwechsler mit dem Roboterflansch und bieten eine flexible Montage für verschiedene Roboter- und Werkzeugschnittstellen.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Werkzeugwechsler – ISO-Lochkreis Roboter- Flansch , ISO-Lochkreis Montagesatz für die Befestigung am Roboteradapter
E160-RAP-11XM10X125X080 E160 RAP 3,72 kg8,20 lb 160 125 Hardware-Set B
E160-RAP-11XM12X200X125 E160 RAP 5,71 kg12,59 lb 160 200 Hardware-Set E
E160-RAP-10XM12X250X160 E160 RAP 9,23 kg20,35 lb 160 250 Hardware-Set B
E160-RAP-11XM10X125X080

E160 RAP

2D-Zeichnung
3D-Modell
Gewicht
3,72 kg8,20 lb
Werkzeugwechsler – ISO-Lochkreis
160
Roboter- Flansch , ISO-Lochkreis
125
Montagesatz für die Befestigung am Roboteradapter
Hardware-Set B
E160-RAP-11XM12X200X125

E160 RAP

2D-Zeichnung
3D-Modell
Gewicht
5,71 kg12,59 lb
Werkzeugwechsler – ISO-Lochkreis
160
Roboter- Flansch , ISO-Lochkreis
200
Montagesatz für die Befestigung am Roboteradapter
Hardware-Set E
E160-RAP-10XM12X250X160

E160 RAP

2D-Zeichnung
3D-Modell
Gewicht
9,23 kg20,35 lb
Werkzeugwechsler – ISO-Lochkreis
160
Roboter- Flansch , ISO-Lochkreis
250
Montagesatz für die Befestigung am Roboteradapter
Hardware-Set B

ES160 Programmierhilfe

Die Teach-Hilfe vereinfacht die Roboterprogrammierung von Werkzeug-Andockpositionen durch eine präzise Referenzausrichtung.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
Programmierhilfe-SET E125-ES315 6 Führungsstifte zur Ausrichtung des Roboter-Seitenadapters an der „ Werkzeugseite “ während des Andockvorgangs
Programmierhilfe-SET E125-ES315

6 Referenzstifte, die dazu dienen, den seitlichen Roboteradapter während des Andockvorgangs an „ Werkzeugseite “ auszurichten

2D-Zeichnung
3D-Modell

ES160 Werkzeug-Geschenkset

Das „Tool Present Kit“ enthält Sensoren und Komponenten zur Erkennung, ob sich ein Werkzeug am Werkzeugständer oder im Werkzeugwechsler befindet.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
ASM-Andockhilfe-Schalter PNP-Näherungssensor für schwere Lasten Werkzeugwechsler
ASM-Andockhilfe-Schalter

PNP-Näherungssensor für schwere Lasten Werkzeugwechsler

2D-Zeichnung
3D-Modell

ES160 Werkzeugständer-Schalter

Der Werkzeugständer-Schalter erkennt die im Werkzeugständer eingesteckten Werkzeuge und sorgt so für sichere Entnahmevorgänge.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
SENSOR-WERKZEUGSTÄNDER-SICHERHEITSSCHALTER
SICHERHEITSSCHALTER FÜR AKTUATOR-WERKZEUGSTÄNDER
SENSOR-WERKZEUGSTÄNDER-SICHERHEITSSCHALTER
2D-Zeichnung
3D-Modell
SICHERHEITSSCHALTER FÜR AKTUATOR-WERKZEUGSTÄNDER
2D-Zeichnung
3D-Modell

ES160 Halterung für „ Elektrisches Modul “

Die Halterung „ Elektrisches Modul “ dient zur mechanischen Befestigung und zur Verlegung von Kabeln für elektrische Module auf der Roboterseite.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
S-EM-E-BRKT Robot/Werkzeugaufnahme -Halterung zur Befestigung eines „ Elektrisches Modul “ an der Längsseite eines „ schwere Lasten TC“
S-EM-E-BRKT

Robot/Werkzeugaufnahme -Halterung zur Befestigung eines Elektrisches Modul an der Längsseite eines schwere Lasten TC

2D-Zeichnung
3D-Modell

Videos

Industrielle Automatisierung optimal nutzen: Nahtloser Werkzeugwechsel bei Robotern in der Praxis

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld