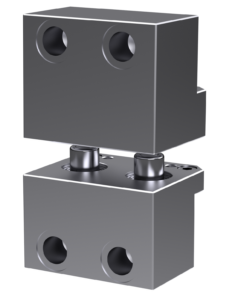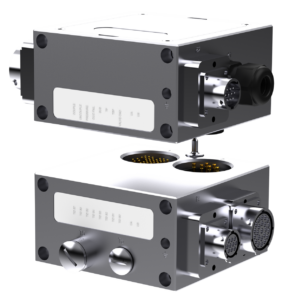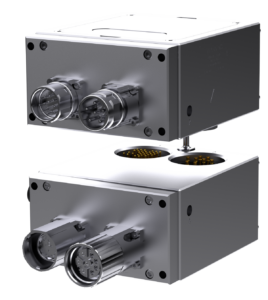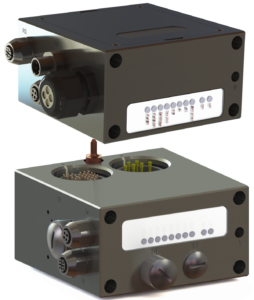
Werkzeugwechsler

ES315

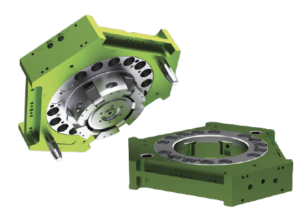
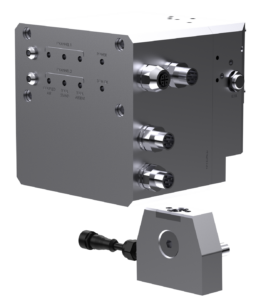
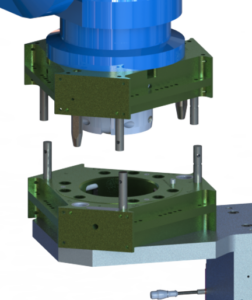
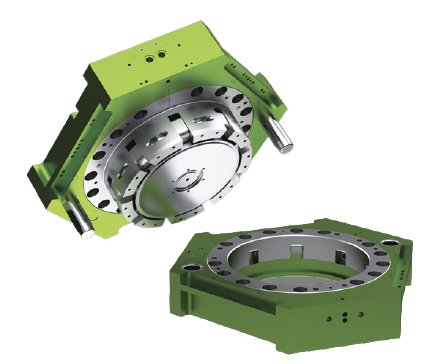
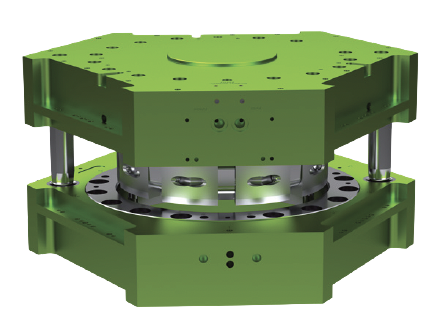
ERS315/ETS315 ist das größte automatische Hochlast-Werkzeugwechselsystem der EPSILON-Serie und für schwerste industrielle Anwendungen ausgelegt. Traglast bis 2.331 kg.

Modelle

ERS315/ETS315 ist das größte automatische Hochlast-Werkzeugwechselsystem der EPSILON-Serie und für schwerste industrielle Anwendungen ausgelegt. Traglast bis 2.331 kg.

Vorteile

  • Gehäuse aus hochfester Aluminiumlegierung
  • Nockenverriegelungsmechanismus mit lebenslanger Garantie
    • Verschleißausgleich
    • Selbstreinigung
    • Positive Nockenrückstellung
  • Erkennung von Kupplung/Entkopplung
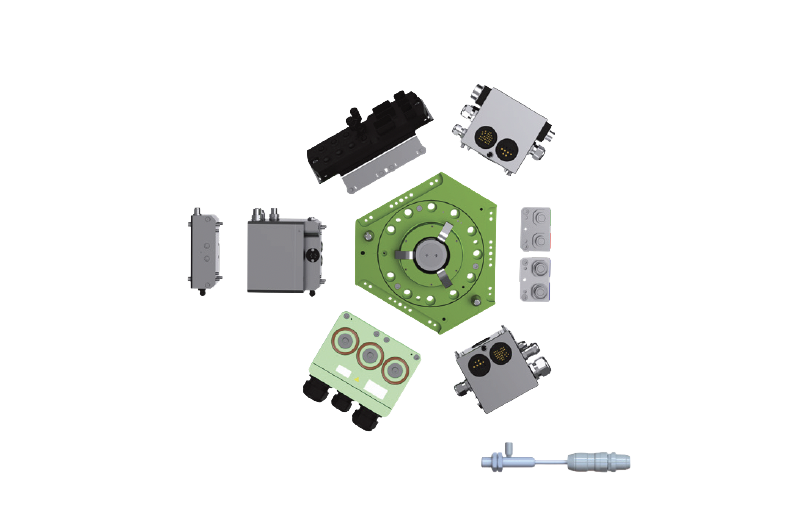
  • Modularer Aufbau mit optionalen Funktionsmodulen
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Gewicht Betriebsmoment (Mx, My) E-Stop-Moment (Mx, My) Betriebsdrehmoment (Mz) E-Stop-Drehmoment (Mz) Zugkraft Druckkraft Rot. Wiederholbarkeit Nutzerdurchfluss Versorgungsdruck
ERS315-PNP-135-N-0-C0000 Roboterseite – PNP-Sensorik 2331 kg5138,97 lb 77,22 kg170,24 lb 43135 Nm381.777,1 in-lb 75533 Nm668.523,7 in-lb 31144 Nm275.647,8 in-lb 48882 Nm432.642,4 in-lb 144585 N32.504,2 lbf 494056 N111.068,7 lbf ±0,01 Grad k. A. k. A.k. A.
ERS315-PM12-135-N-0-C0000 Roboterseite – PM12-Sensorik 2331 kg5138,97 lb 77,22 kg170,24 lb 43135 Nm381.777,1 in-lb 75533 Nm668.523,7 in-lb 31144 Nm275.647,8 in-lb 48882 Nm432.642,4 in-lb 144585 N32.504,2 lbf 494056 N111.068,7 lbf ±0,01 Grad k. A. k. A.k. A.
ETS315-250-N-C0000 Werkzeugseite 2331 kg5138,97 lb 27,25 kg60,08 lb 43135 Nm381.777,1 in-lb 75533 Nm668.523,7 in-lb 31144 Nm275.647,8 in-lb 48882 Nm432.642,4 in-lb 144585 N32.504,2 lbf 494056 N111.068,7 lbf ±0,01 Grad k. A. k. A.k. A.
ERS315-PNP-135-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
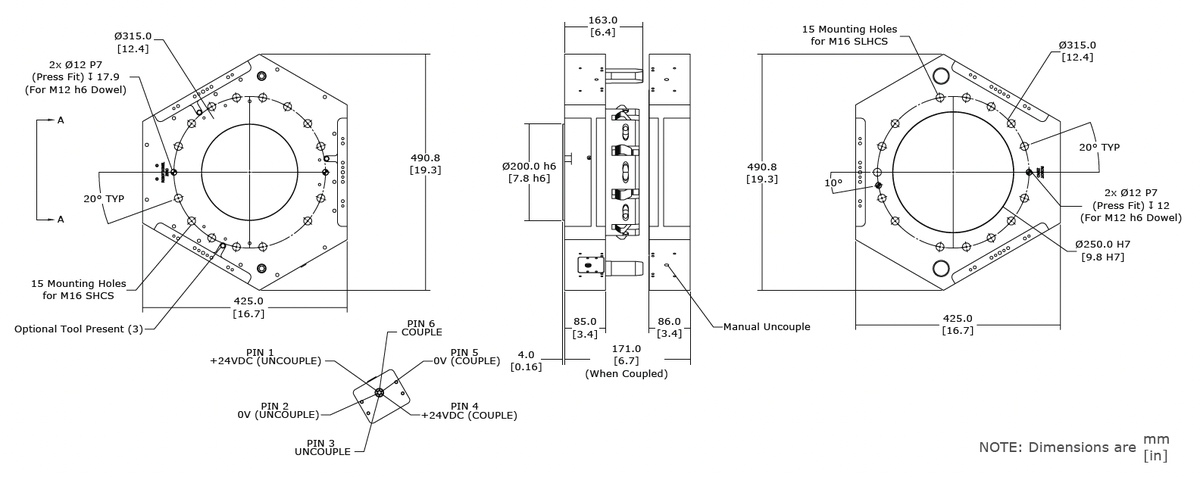
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
2331 kg5138,97 lb
Gewicht
77,22 kg170,24 lb
Betriebsmoment (Mx, My)
43135 Nm381.777,1 in-lb
E-Stop-Moment (Mx, My)
75533 Nm668.523,7 in-lb
Betriebsdrehmoment (Mz)
31144 Nm275.647,8 in-lb
E-Stop-Drehmoment (Mz)
48882 Nm432.642,4 in-lb
Zugkraft
144585 N32.504,2 lbf
Druckkraft
494056 N111.068,7 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.
ERS315-PM12-135-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
2331 kg5138,97 lb
Gewicht
77,22 kg170,24 lb
Betriebsmoment (Mx, My)
43135 Nm381.777,1 in-lb
E-Stop-Moment (Mx, My)
75533 Nm668.523,7 in-lb
Betriebsdrehmoment (Mz)
31144 Nm275.647,8 in-lb
E-Stop-Drehmoment (Mz)
48882 Nm432.642,4 in-lb
Zugkraft
144585 N32.504,2 lbf
Druckkraft
494056 N111.068,7 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.
ETS315-250-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
2331 kg5138,97 lb
Gewicht
27,25 kg60,08 lb
Betriebsmoment (Mx, My)
43135 Nm381.777,1 in-lb
E-Stop-Moment (Mx, My)
75533 Nm668.523,7 in-lb
Betriebsdrehmoment (Mz)
31144 Nm275.647,8 in-lb
E-Stop-Drehmoment (Mz)
48882 Nm432.642,4 in-lb
Zugkraft
144585 N32.504,2 lbf
Druckkraft
494056 N111.068,7 lbf
Rot. Wiederholbarkeit
±0,01 Grad
Nutzerdurchfluss
k. A.
Versorgungsdruck
k. A.k. A.

Konstruktion

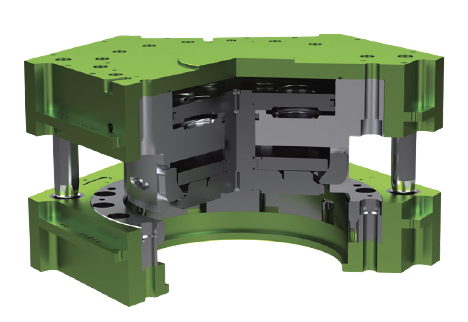
Die automatischen XCHANGE® Werkzeugwechsler von EFFECTO verfügen über Kupplungsmechanismus mit Nockenverriegelung. Das selbstreinigende Design gleicht Verschleiß automatisch aus. Standardisierte ISO-Lochbilder ermöglichen die direkte Montage ohne kundenspezifische Adapter. Die Wartung ist einfach und beschränkt sich auf das Schmieren der Bolzen und Passstifte.

XCHANGE® verfügt über eine branchenführende Garantie von 8 Millionen Zyklen oder 20 Jahren – je nachdem, was zuerst eintritt.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ERS315-PNP-135-N-0-C0000 Roboterseite – PNP-Sensorik
ERS315-PM12-135-N-0-C0000 Roboterseite – PM12-Sensorik
ETS315-250-N-C0000 Werkzeugseite
ERS315-PNP-135-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ERS315-PM12-135-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ETS315-250-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

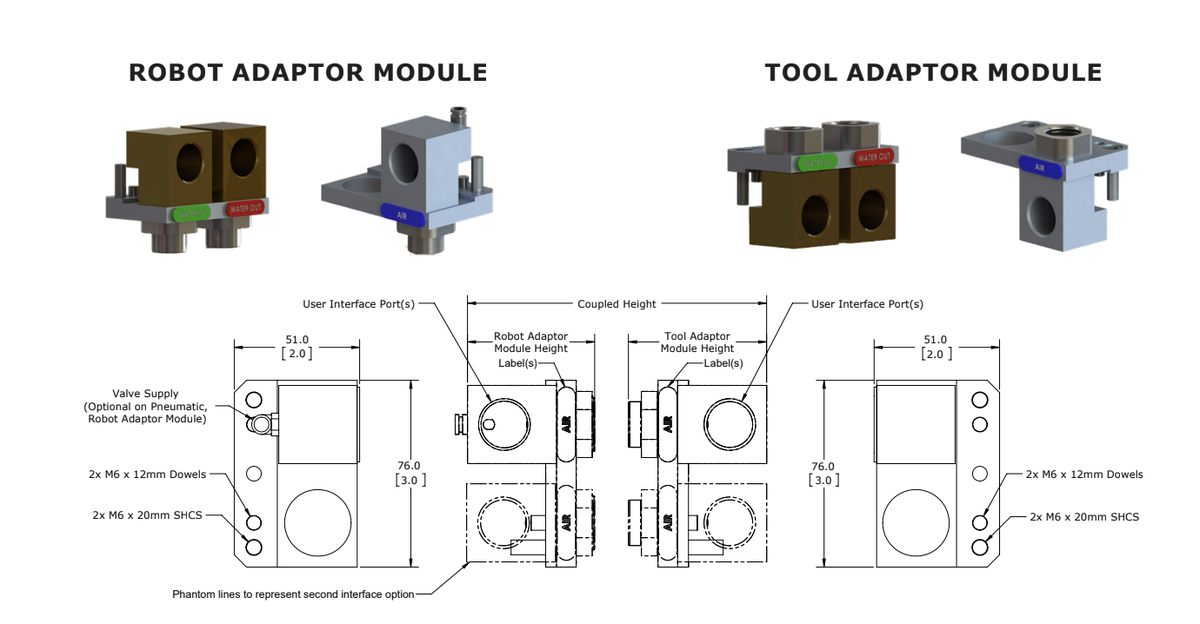
ES315 Ventilmodul

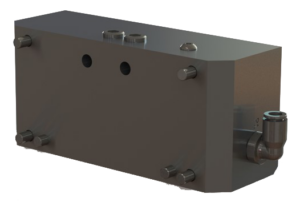
Das Einzelbetätigungsventil stellt einen einzelnen Eingang zur Betätigung des Roboteradapters während eines automatischen Werkzeugwechsels bereit.

Vorteile

  • Kompakte Bauweise
  • Das monostabile Ventil 5/2 versetzt den Werkzeugwechsler standardmäßig in den Zustand „GEKOPPELT“ (Sicherheitszustand).
  • Gemäß der EG-Maschinenrichtlinie 2006/42/EG
  • Manuelle Betätigung mittels eines Druckknopfes
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Betriebsdruck Betriebsspannung Fluss Lagertemperatur und Luftfeuchtigkeit
S.1-EM-R-V-PB Roboter Ventilmodul 0,72 kg1,59 lb 5–7 bar72,5–101,5 psi 24 ±10 % VDC 190 NLPM6,71 scfm 10–40 °C, bis zu 75 % relative Luftfeuchtigkeit
S.1-EM-R-V-PB

Roboter Ventilmodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,72 kg1,59 lb
Betriebsdruck
5–7 bar72,5–101,5 psi
Betriebsspannung
24 ±10 % VDC
Fluss
190 NLPM6,71 scfm
Lagertemperatur und Luftfeuchtigkeit
10–40 °C, bis zu 75 % relative Luftfeuchtigkeit

ES315 „ Sicherheitssteuermodul “ (SCM)

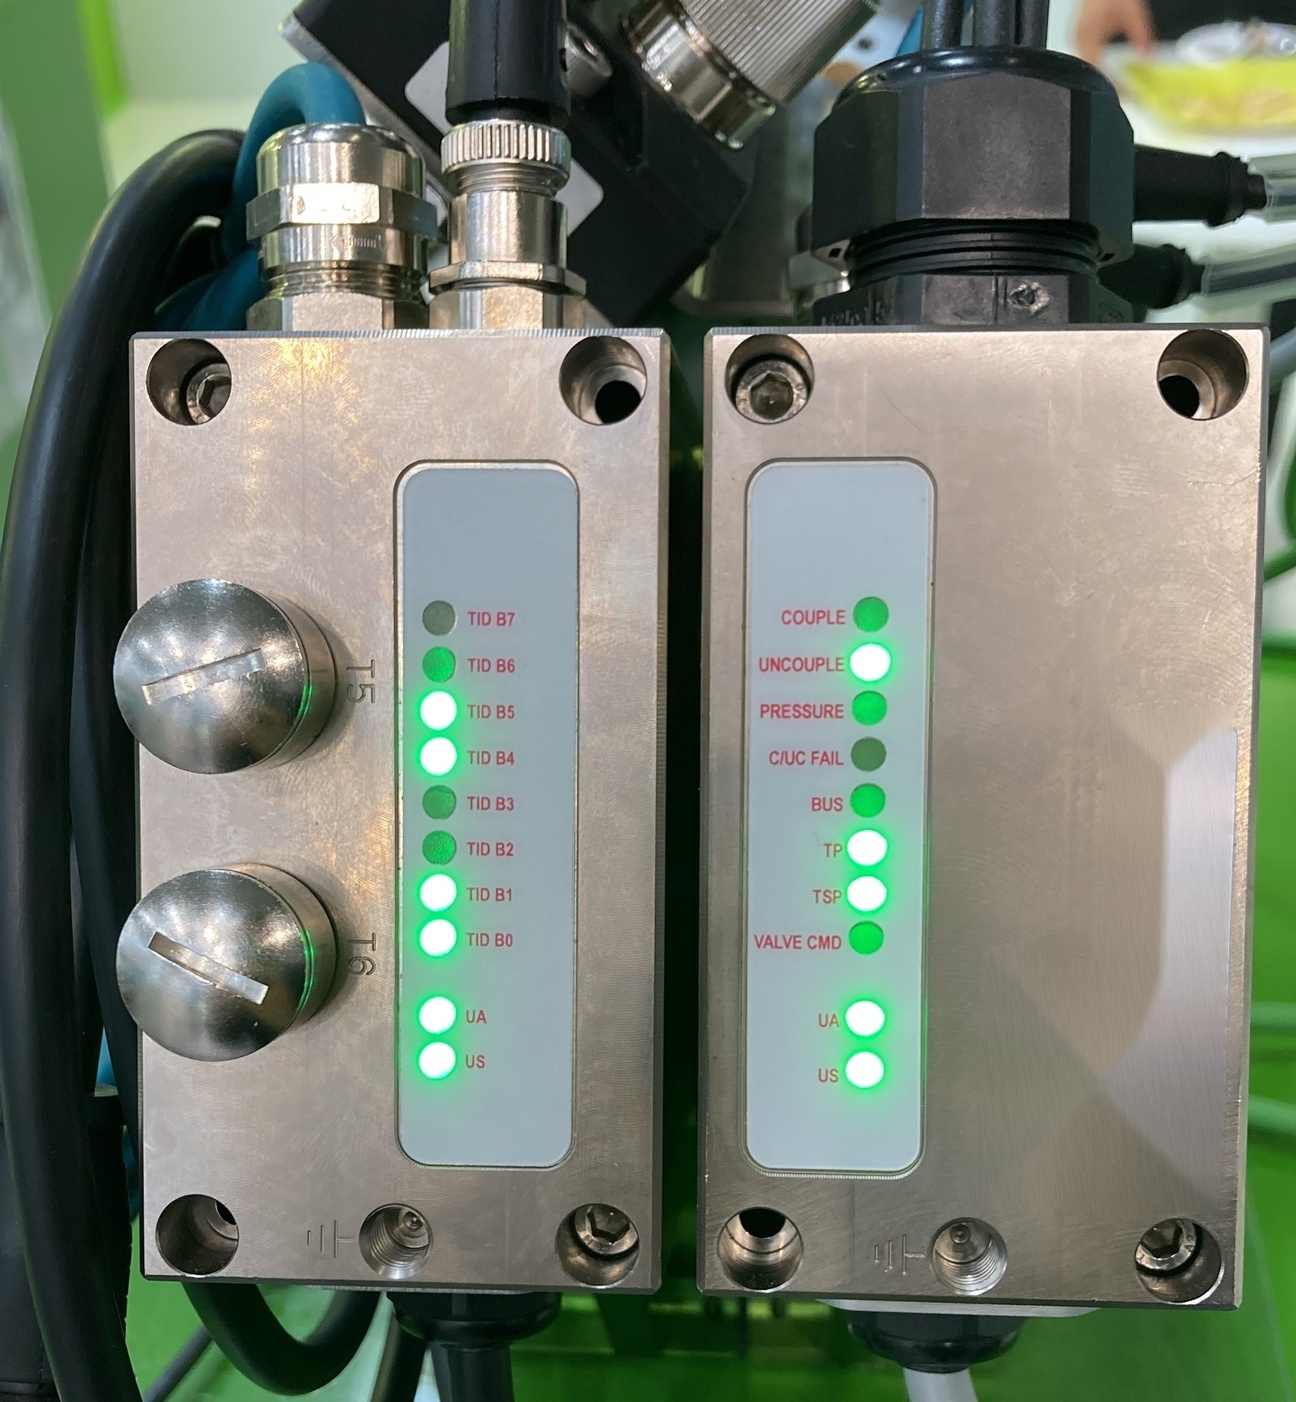
Sicherheitssteuermodul (SCM) ist ein in sich geschlossenes Steuerungssystem mit Sicherheitsfunktion, das verhindern soll, dass ein Werkzeugwechsler in gefährlichen Positionen abgekoppelt wird.

Vorteile

  • Zweikanalige Sicherheitsarchitektur gemäß Kategorie 3 der Norm ISO EN 13849 mit dem Leistungsniveau e
  • Zweikanal-Sensoren für „Werkzeug fehlt“ und „Werkzeugständer vorhanden“
  • Zweikanal-Logik mit gegenseitiger Überwachung
  • Zur Betätigung sind zwei monostabile 5/2-Ventile eingebaut
  • Direkte Überwachung des pneumatischen Stellantriebs des Werkzeugwechslers
  • Diagnoseausgang (doppelt) für die Kundenüberwachung
  • Anzeige des Status von Sensoren, Druck und Steuerung über LEDs
  • Galvanische Trennung der Stromversorgungen der Ein- und Ausgänge
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Betriebsdruck Betriebsspannung Verlässlichkeit Nenndurchfluss Lagertemperatur Luftfeuchtigkeit bei der Lagerung
S-EM-R-E-SCM-BP Roboter Sicherheitssteuermodul 1,75 kg3,86 lb 5–7 bar72,5–101,5 psi 24 ±15 % VDC 8,5E-8 PFHd (1/h) 550 NLPM19,42 scfm -25 / 55 °C bis zu 75 % r. F. bei 10–40 °C
S-EM-T-E-SCM-DH Werkzeug Sicherheitssteuermodul 0,16 kg0,35 lb k. A.k. A. 24 ±15 % VDC 8,5E-8 PFHd (1/h) k. A.k. A. -25 / 55 °C bis zu 75 % r. F. bei 10–40 °C
S-EM-R-E-SCM-BP

Roboter Sicherheitssteuermodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,75 kg3,86 lb
Betriebsdruck
5–7 bar72,5–101,5 psi
Betriebsspannung
24 ±15 % VDC
Verlässlichkeit
8,5E-8 PFHd (1/h)
Nenndurchfluss
550 NLPM19,42 scfm
Lagertemperatur
-25 / 55 °C
Luftfeuchtigkeit bei der Lagerung
bis zu 75 % r. F. bei 10–40 °C
S-EM-T-E-SCM-DH

Werkzeug Sicherheitssteuermodul

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,16 kg0,35 lb
Betriebsdruck
k. A.k. A.
Betriebsspannung
24 ±15 % VDC
Verlässlichkeit
8,5E-8 PFHd (1/h)
Nenndurchfluss
k. A.k. A.
Lagertemperatur
-25 / 55 °C
Luftfeuchtigkeit bei der Lagerung
bis zu 75 % r. F. bei 10–40 °C

ES315 HIKVA – Hochleistung

Hochleistung (HIKVA) Die Module durchlaufen die „ Hochleistung “ während eines automatischen Werkzeugwechsels, der für das Schweißen erforderlich ist.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Nachgiebige Feder Kontakt
  • Split-Lug-Konstruktion für eine einfache Kabelverlegung
  • Fingerschutz für mehr Sicherheit
  • Austauschbare Kontaktspitzen für eine einfache Wartung
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Leiterquerschnitt
E-R-HIKVA-225-PG_1X50 Roboter – HIKVA-Modul 1x 22 mm – 32 mm 1,50 kg3,31 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 225 A 3 × 35 mm²3 × 2 AWG
E-T-HIKVA-225-PG_1X50 Werkzeug – HIKVA-Modul 1x 22 mm – 32 mm 1,63 kg3,59 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 225 A 3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_3X50 Roboter – HIKVA-Modul 3 x 50 mm² 1,95 kg4,30 lb 3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser 225 A 3 × 50 mm²3 × 1/0 AWG
E-T-HIKVA-225-PG_3X50 Werkzeug – HIKVA-Modul 3 x 50 mm² 1,80 kg3,97 lb 3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser 225 A 3 × 50 mm²3 × 1/0 AWG
E-R-HIKVA-223-RF_3X50 Roboter – HIKVA-Modul Robifix – 50 mm² 1,86 kg4,10 lb Robifix TAE1 223 A k. A.k. A.
E-R-HIKVA-350-PG_2x95-1x50 Roboter – HIKVA-Modul 2 x 95 mm² + 1 x 50 mm² 1,95 kg4,30 lb 3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel 350 A 2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
E-T-HIKVA-350-PG_2X95-1X50 Werkzeug – HIKVA-Modul 2x 95 mm² + 1x 50 mm² 1,80 kg3,97 lb 3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel 350 A 2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
S-EM-R-E-HIKVAE-ROBIFIX-TAE1 Roboter – HIKVA-Modul Robifix – 35 mm² 2,70 kg5,95 lb Robifix TAE1 180 A k. A.k. A.
S-EM-R-E-HIKVAE-HU-PG36 3COND Roboter – HIKVA-Modul 2x 35 mm² + 1x 25 mm² 1,54 kg3,40 lb 3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel 180 A 2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-T-E-HIKVAE-HU-PG36 3COND Werkzeug – HIKVA-Modul 2x 35 mm² + 1x 25 mm² 1,66 kg3,66 lb 3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel 180 A 2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-R-E-HIKVAE-HU-PG36 Roboter – HIKVA-Modul 3 x 35 mm² 1,52 kg3,35 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 180 A 3 × 35 mm²3 × 2 AWG
S-EM-T-E-HIKVAE-HU-PG36 Roboter – HIKVA-Modul 3 x 35 mm² 1,64 kg3,62 lb 1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser 180 A 3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_1X50

Roboter – HIKVA-Modul 1x 22 mm – 32 mm

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,50 kg3,31 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
E-T-HIKVA-225-PG_1X50

Werkzeug – HIKVA-Modul 1x 22 mm – 32 mm

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,63 kg3,59 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
E-R-HIKVA-225-PG_3X50

Roboter – HIKVA-Modul 3x 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,95 kg4,30 lb
Benutzerverbindungen
3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 50 mm²3 × 1/0 AWG
E-T-HIKVA-225-PG_3X50

Werkzeug – HIKVA-Modul 3 × 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,80 kg3,97 lb
Benutzerverbindungen
3x Zugentlastungen für Kabel von 9 mm bis 16 mm Durchmesser
Max. Strom
225 A
Leiterquerschnitt
3 × 50 mm²3 × 1/0 AWG
E-R-HIKVA-223-RF_3X50

Roboter – HIKVA-Modul Robifix – 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,86 kg4,10 lb
Benutzerverbindungen
Robifix TAE1
Max. Strom
223 A
Leiterquerschnitt
k. A.k. A.
E-R-HIKVA-350-PG_2X95-1X50

Roboter – HIKVA-Modul 2x 95 mm² + 1x 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,95 kg4,30 lb
Benutzerverbindungen
3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel
Max. Strom
350 A
Leiterquerschnitt
2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
E-T-HIKVA-350-PG_2X95-1X50

Werkzeug – HIKVA-Modul 2 × 95 mm² + 1 × 50 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,80 kg3,97 lb
Benutzerverbindungen
3x Zugentlastungen für 2x 15–21 mm Kabel und 1x 9–16 mm Kabel
Max. Strom
350 A
Leiterquerschnitt
2 × 95 und 1 × 50 mm²2 × 3/0 und 1 × 1/0 AWG
S-EM-R-E-HIKVAE-ROBIFIX-TAE1

Roboter – HIKVA-Modul Robifix – 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
2,70 kg5,95 lb
Benutzerverbindungen
Robifix TAE1
Max. Strom
180 A
Leiterquerschnitt
k. A.k. A.
S-EM-R-E-HIKVAE-HU-PG36 3COND

Roboter – HIKVA-Modul 2x 35 mm² + 1x 25 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,54 kg3,40 lb
Benutzerverbindungen
3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel
Max. Strom
180 A
Leiterquerschnitt
2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-T-E-HIKVAE-HU-PG36 3COND

Werkzeug – HIKVA-Modul 2 × 35 mm² + 1 × 25 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,66 kg3,66 lb
Benutzerverbindungen
3x Einsteckhülsen für 2x 13-mm-Kabel und 1x 11-mm-Kabel
Max. Strom
180 A
Leiterquerschnitt
2 × 35 und 1 × 25 mm²2 × 2 und 1 × 4 AWG
S-EM-R-E-HIKVAE-HU-PG36

Roboter – HIKVA-Modul 3 x 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,52 kg3,35 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
180 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG
S-EM-T-E-HIKVAE-HU-PG36

Roboter – HIKVA-Modul 3 x 35 mm²

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,64 kg3,62 lb
Benutzerverbindungen
1x Zugentlastung für Kabel mit 22 mm – 32 mm Durchmesser
Max. Strom
180 A
Leiterquerschnitt
3 × 35 mm²3 × 2 AWG

ES315 Luftmodul

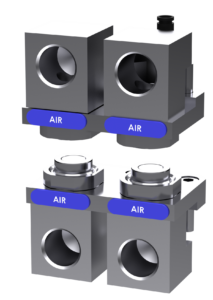
Diese Module leiten während eines automatischen Werkzeugwechsels Flüssigkeit weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Deutliche Kennzeichnung der Zu- und Rücklaufleitungen
    • LUFT, WASSEREINLASS, WASSERAUSLASS
  • Kühlmittelmodule verfügen über verlängerte Anschlüsse, um die Verbindung vor dem Durchfluss des Kühlmittels abzudichten.
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Anschlussgewinde
S-EM-R-U-2V1_2BS-V Roboter – pneumatisch mit Ventilanschluss – doppelt 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-1V1_2BS Roboter – Pneumatisch – Einzelausführung 0,22 kg0,49 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-T-U-1V1_2BS Werkzeug – Pneumatisch – Einzel 0,22 kg0,49 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-2V1_2BS Roboter – Pneumatisch – Doppelausführung 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-T-U-2V1_2BS Werkzeug – Pneumatisch – Doppelt 0,33 kg0,73 lb 2 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-1V1_2BS-V Roboter – pneumatisch mit Ventilanschluss – Einzelausführung 0,33 kg0,73 lb 1 0–7 bar0,0–101,5 psi 1/2" BSPP
S-EM-R-U-2V1_2BS-V

Roboter – pneumatisch mit Ventilanschluss – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-1V1_2BS

Roboter – Pneumatisch – Einzel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,22 kg0,49 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-T-U-1V1_2BS

Werkzeug – Pneumatisch – Einfach

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,22 kg0,49 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-2V1_2BS

Roboter – Pneumatisch – Doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-T-U-2V1_2BS

Werkzeug – Pneumatisch – Doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP
S-EM-R-U-1V1_2BS-V

Roboter – pneumatisch mit Ventilanschluss – Einzelausführung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,33 kg0,73 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/2" BSPP

ES315 Kühlmittelmodul

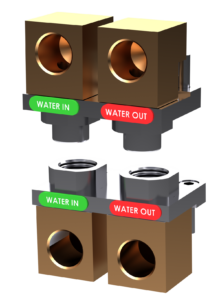
Diese Module leiten während eines automatischen Werkzeugwechsels Flüssigkeit weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Deutliche Kennzeichnung der Zu- und Rücklaufleitungen
    • LUFT, WASSEREINLASS, WASSERAUSLASS
  • Kühlmittelmodule verfügen über verlängerte Anschlüsse, um die Verbindung vor dem Durchfluss des Kühlmittels abzudichten.
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Fluss Anschlussgewinde
S-EM-R-U-2VE1_2BS-B Roboter – Kühlmittel – doppelt 0,62 kg1,37 lb 2 0–7 bar0,0–101,5 psi 1,54 °C1,54 °C 1/2" BSPP
S-EM-T-U-2VE1_2BS-B Werkzeug – Kühlmittel – doppelt 0,62 kg1,37 lb 2 0–7 bar0,0–101,5 psi 1,54 °C1,54 °C 1/2" BSPP
S-EM-R-U-2VE1_2BS-B

Roboter – Kühlmittel – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,62 kg1,37 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Fluss
1,54 °C1,54 °C
Anschlussgewinde
1/2" BSPP
S-EM-T-U-2VE1_2BS-B

Werkzeug – Kühlmittel – doppelt

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,62 kg1,37 lb
Benutzerverbindungen
2
Druck
0–7 bar0,0–101,5 psi
Fluss
1,54 °C1,54 °C
Anschlussgewinde
1/2" BSPP

ES315 Hydraulikmodul

schwere Lasten Hydraulikmodule leiten während eines automatischen Werkzeugwechsels Flüssigkeit unter hohem Druck weiter.

Vorteile

  • Schnittstelle mit Ventil/Rückschlagventil sowohl am Roboter als auch an den Werkzeugadaptern
  • Edelstahlkonstruktion
  • Das Flat-Face-Design der Ventile garantiert ein leckagefreies Trennen und verhindert äußere Verunreinigungen.
  • Erweiterte Anschlüsse zur Abdichtung der Verbindung vor dem Durchfluss des Mediums
  • Flexible Anschlussmöglichkeiten
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Fluss
E-R-H-02VE3_8BSPP Roboter – Hydraulik – E125, E160, ES200, ES315 2,02 kg4,45 lb 2 250 bar3625,9 psi 23 l/min6,08 gpm
E-T-H-02VE3_8BSPP Werkzeug – Hydraulik – E125, E160, ES200, ES315 1,56 kg3,44 lb 2 250 bar3625,9 psi 23 l/min6,08 gpm
E-R-H-02VE3_8BSPP

Roboter – Hydraulik – E125, E160, ES200, ES315

2D-Zeichnung
3D-Modell
Gewicht
2,02 kg4,45 lb
Benutzerverbindungen
2
Druck
250 bar3625,9 psi
Fluss
23 l/min6,08 gpm
E-T-H-02VE3_8BSPP

Werkzeug – Hydraulik – E125, E160, ES200, ES315

2D-Zeichnung
3D-Modell
Gewicht
1,56 kg3,44 lb
Benutzerverbindungen
2
Druck
250 bar3625,9 psi
Fluss
23 l/min6,08 gpm

ES315 Diskretmodul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Flexible „ Benutzerverbindungen “ – M23, Mil Spec (MS) usw.
  • Vollständige Verwaltung der Werkzeugwechsler-Signale und Passthru-Signale (einschließlich ein- oder zweikanaliger Sicherheitssignale)
  • Werkzeugidentifikation über 4 Bit (optional 8 Bit)
  • Geringer Wartungsaufwand und kurze MTTR
  • Schutzart: IP65 (im gekoppelten Zustand)
  • Konfiguration mit einkanaliger Sicherheitsschaltung („TSM“) oder zweikanaliger Sicherheitsschaltung („SCM“) (optional)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
DISKRETE A-IO-ROBOTERBASIS Roboter – Diskret – 1 x Steckverbinder, Platinen und Ethernet-Kabel 1,55 kg3,42 lb 19-polig, M23 oder MS / 4 SOC, M12, D-kodiert 5/4 A 125/60 V k. A. Ja
DISCRETE A – IO-TOOL-BASIS Tool – Discrete – 1 x Steckverbinder, Platinen und Ethernet-Leitung 1,70 kg3,75 lb 19 SOC, M23 oder MS / 4 SOC, M12 D-CODED 5/4 A 125/60 V Optional Ja
DISKRETE BIO-ROBOTER-BASIS Roboter – Diskret – 1 x Anschluss 1,55 kg3,42 lb 19-polig, M23 oder MS 5 A 125 V k. A. Ja
DISCRETE B IO TOOL-BASIS Werkzeug – Diskret – 1 x Steckverbinder 1,70 kg3,75 lb 19 SOC, M23 oder MS 5 A 125 V Optional Ja
DISKRETE C-IO-ROBOTERBASIS Roboter – Diskret – 2 x Anschlüsse 1,55 kg3,42 lb 2 × 19-polig, M23 oder MS 5 A 125 V k. A. Ja
DISCRETE C IO-TOOL-BASIS Werkzeug – Diskret – 2 x Anschlüsse 1,70 kg3,75 lb 2 × 19 SOC, M23 oder MS 5 A 125 V Optional Ja
DISKRETE DIO-ROBOTERBASIS Roboter – Diskret, 19-polig, 6-polige Stromversorgung 1,55 kg3,42 lb 19-polig, M23 oder MS / 6-polig, M23 oder MS 30.05. A 125/630 V k. A. Ja
DISCRETE-DIO-TOOL-BASIS Stecker – Diskret, 19-polig, 6-polige Stromversorgung 1,70 kg3,75 lb 19 SOC, M23 oder MS / 6 SOC, M23 oder MS 30.05. A 125/630 V Optional Ja
DISKRETE A-IO-ROBOTERBASIS

Roboter – Diskret – 1 x Stecker, Platinen und Ethernet-Kabel

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS / 4 SOC, M12, D-kodiert
Max. Strom
5/4 A
Max. Spannung
125/60 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISKRETE A-IO-TOOL-BASIS

Werkzeug – Diskret – 1 x Steckverbinder, Leiterplatten und Ethernet-Kabel

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 4 SOC, M12 D-CODED
Max. Strom
5/4 A
Max. Spannung
125/60 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE BIO-ROBOTER-BASIS

Roboter – Diskret – 1 x Anschluss

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISKRETE BIO-TOOL-BASIS

Werkzeug – Diskret – 1 x Stecker

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE C-IO-ROBOTERBASIS

Roboter – Diskret – 2 x Anschlüsse

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
2 × 19-polig, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISCRETE C IO-TOOL-BASIS

Werkzeug – Diskret – 2 x Steckverbinder

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
2 × 19 SOC, M23 oder MS
Max. Strom
5 A
Max. Spannung
125 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja
DISKRETE DIO-ROBOTERBASIS

Roboter – Diskrete 19-polige Anschlüsse, 6-polige Stromversorgung

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
19-polig, M23 oder MS / 6-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
125/630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
DISCRETE DIO-TOOL-BASIS

Werkzeug – Diskret, 19-polig, 6-polige Stromversorgung

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 6 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
125/630 V
Werkzeug-ID
Optional
C/UC-Sensor
Ja

ES315 Servomodul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Flexible „ Benutzerverbindungen “ – M23, Mil Spec (MS) usw.
  • Physikalische Trennung von Motorleistung und Encoder-/Resolver-/Seriellsignalen
  • Vergoldete Federkontakte (geringer Wartungsaufwand und kurze MTTR)
  • IP2x (Fingerschutz) an der Roboterseite „Power“ Kontakt
  • Ersatzkontakte für eine schnelle und einfache Wartung
  • Schutzart: IP65 (im gekoppelten Zustand)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
SERVO-R-ROBOTERBASIS Roboter – Servo 12-polig 1,08 kg2,38 lb 12-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO R-Werkzeugbasis Werkzeug – Servo 12-polig 1,17 kg2,58 lb 12 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO-ROBOTER-BASIS Roboter – Servo 19-polig 1,08 kg2,38 lb 19-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO S-Werkzeugbasis Werkzeug – Servo 19-polig 1,17 kg2,58 lb 19 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO T ROBOTER-BASISPLATTE Roboter – Servo 12-polige Platine 1,08 kg2,38 lb 12-polig, M23 oder MS / 8-polig, M23 oder MS 30.05. A 160/ 630 V k. A. Optional
SERVO T-Werkzeugbasis Werkzeug – Servo 12-polig – Platine 1,17 kg2,58 lb 12 SOC, M23 oder MS / 8 SOC, M23 oder MS 30.05. A 160/ 630 V Optional k. A.
SERVO-ROBOTER-BASIS Roboter – Servo 12-polig – 50 A 1,08 kg2,38 lb 12-polig, M23 oder MS / Zugentlastung 5/50 A 160/ 630 V k. A. Optional
SERVO U-WERKZEUGTRÄGER Stecker – Servo 12-polig – 50 A 1,17 kg2,58 lb 12 SOC, M23 oder MS / Zugentlastung 5/50 A 160/ 630 V Optional k. A.
SERVO-R-ROBOTER-BASIS

Roboter – Servo 12-polig

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO R-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO S ROBOTERBASIS

Roboter – Servo 19-polig

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
19-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO S-Werkzeugbasis

Werkzeug – Servo 19-polig

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
19 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO-T-ROBOTERBASIS

Roboter – Servo 12-polig – Platine

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / 8-polig, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO T-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig – Platine

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / 8 SOC, M23 oder MS
Max. Strom
30.05. A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.
SERVO-ROBOTER-BASIS

Roboter – Servo 12-polig – 50 A

2D-Zeichnung
3D-Modell
Gewicht
1,08 kg2,38 lb
Benutzerverbindungen
12-polig, M23 oder MS / Zugentlastung
Max. Strom
5/50 A
Max. Spannung
160/ 630 V
Werkzeug-ID
k. A.
C/UC-Sensor
Optional
SERVO U-WERKZEUGTRÄGER

Werkzeug – Servo 12-polig – 50 A

2D-Zeichnung
3D-Modell
Gewicht
1,17 kg2,58 lb
Benutzerverbindungen
12 SOC, M23 oder MS / Zugentlastung
Max. Strom
5/50 A
Max. Spannung
160/ 630 V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.

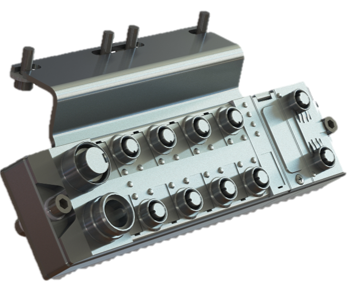
ES315 Bus-Passthrough-Modul

Elektrische Module leiten während eines automatischen Werkzeugwechsels elektrische Signale weiter.

Vorteile

  • Mehrere Protokolle: Profinet, Ethernet/IP, DeviceNet, Profibus usw.
  • Aluminiumkonstruktion zur Vermeidung von elektromagnetischen Störungen (EMI)
  • Integrierte Leiterplatte für Qualitätssicherung und Konsistenz
  • Galvanische Trennung zwischen US (Signalstromversorgung) und UA (Antriebsstromversorgung)
  • Live Power Manager (LPM)
  • Flexible Anschlüsse über Kabel mit Steckern und Wandanschlüssen (im Lieferumfang enthalten)
  • Einfache Wartung über Leiterplattenklemmen und Steckverbinder
  • Vollständige Verwaltung der Werkzeugwechsler-Signale und Passthru-Signale (einschließlich ein- oder zweikanaliger Sicherheitssignale)
  • Schnelle und einfache Fehlerbehebung durch LED-Anzeige
  • Werkzeugidentifikation über 4 Bit (optional 8 Bit)
  • Geringer Wartungsaufwand und kurze MTTR
  • Schutzart: IP65 (im gekoppelten Zustand)
Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
KOMMUNIKATION-E/A-MODULE FÜR ROBOTERBASE Roboter – Generisches Kommunikations-E/A-Modul 1,55 kg3,42 lb Je nach Bus Abhängig von Bus A Abhängig von Bus V k. A. Ja
TOOL-BASIS FÜR KOMMUNIKATIONS-E/A-MODULE Tool – Generisches Kommunikations-E/A-Modul 1,70 kg3,75 lb Je nach Bus Abhängig von Bus A Abhängig von Bus V Optional k. A.
KOMMUNIKATIONS-IO-MODULE FÜR ROBOTERBASIS

Roboter – Generisches Kommunikations-E/A-Modul

2D-Zeichnung
3D-Modell
Gewicht
1,55 kg3,42 lb
Benutzerverbindungen
Je nach Bus
Max. Strom
Abhängig von Bus A
Max. Spannung
Abhängig von Bus V
Werkzeug-ID
k. A.
C/UC-Sensor
Ja
KOMMUNIKATION-IO-MODULE – TOOL-BASIS

Tool – Generisches Kommunikations-E/A-Modul

2D-Zeichnung
3D-Modell
Gewicht
1,70 kg3,75 lb
Benutzerverbindungen
Je nach Bus
Max. Strom
Abhängig von Bus A
Max. Spannung
Abhängig von Bus V
Werkzeug-ID
Optional
C/UC-Sensor
k. A.

ES315 E/A-Busmodul

Das E/A-Busmodul dient zur Steuerung der TC-Signale in einem buskonfigurierbaren Kommunikationsnetzwerk.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen
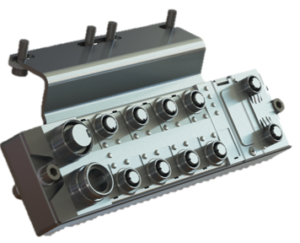
E-R-DN-LS-45-T6603348 Devicenet-E/A-Block mit Halterung – Turck – Lange Seite 0,96 kg2,12 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-DN-SS-50-T6603348 Devicenet-E/A-Block mit Halterung – Turck – kurze Seite 1,15 kg2,54 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814010 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – Lange Seite 0,94 kg2,07 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814086 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – Lange Seite 0,94 kg2,07 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814010 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite 1,09 kg2,40 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814086 Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite 1,14 kg2,50 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-LS-45-M055529 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite 0,93 kg2,05 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-SS-50-M055529 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite 0,97 kg2,15 lb 8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP/PN-LS-45 – M54531 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite 0,51 kg1,12 lb 16 Ein-/Ausgänge
E-R-EIP/PN-SS-50-M54531 Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite 0,51 kg1,12 lb 16 Ein-/Ausgänge
E-R-DN-LS-45-T6603348

Devicenet-E/A-Block mit Halterung – Turck – Lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,96 kg2,12 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-DN-SS-50-T6603348

Devicenet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,15 kg2,54 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814010

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,94 kg2,07 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-LS-45-T6814086

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,94 kg2,07 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814010

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,09 kg2,40 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP_PN-SS-50-T6814086

Ethernet-IP/Profinet-E/A-Block mit Halterung – Turck – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
1,14 kg2,50 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-LS-45-M055529

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,93 kg2,05 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-PN-SS-50-M055529

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
0,97 kg2,15 lb
Benutzerverbindungen
8 digitale PNP-Eingänge, 8 digitale Ausgänge
E-R-EIP/PN-LS-45- M54531

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – lange Seite

2D-Zeichnung
3D-Modell
Gewicht
0,51 kg1,12 lb
Benutzerverbindungen
16 Ein-/Ausgänge
E-R-EIP/PN-SS-50-M54531

Ethernet-IP/Profinet-E/A-Block mit Halterung – Murr – kurze Seite

2D-Zeichnung
3D-Modell
Gewicht
0,51 kg1,12 lb
Benutzerverbindungen
16 Ein-/Ausgänge

ES315 Programmierhilfe

Die Teach-Hilfe vereinfacht die Roboterprogrammierung von Werkzeug-Andockpositionen durch eine präzise Referenzausrichtung.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
Programmierhilfe-SET E125-ES315 6 Führungsstifte zur Ausrichtung des Roboter-Seitenadapters an der „ Werkzeugseite “ während des Andockvorgangs
Programmierhilfe-SET E125-ES315

6 Referenzstifte, die dazu dienen, den seitlichen Roboteradapter während des Andockvorgangs an „ Werkzeugseite “ auszurichten

2D-Zeichnung
3D-Modell

ES315 Werkzeug-Präsentationsset

Das „Tool Present Kit“ enthält Sensoren und Komponenten zur Erkennung, ob sich ein Werkzeug am Werkzeugständer oder im Werkzeugwechsler befindet.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
ASM-Andockhilfe-Schalter PNP-Näherungssensor für schwere Lasten Werkzeugwechsler
ASM-Andockhilfe-Schalter

PNP-Näherungssensor für schwere Lasten Werkzeugwechsler

2D-Zeichnung
3D-Modell

ES315 Werkzeugständer-Schalter

Der Werkzeugständer-Schalter erkennt die im Werkzeugständer eingesteckten Werkzeuge und sorgt so für sichere Entnahmevorgänge.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
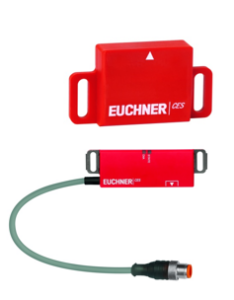
SENSOR-WERKZEUGSTÄNDER-SICHERHEITSSCHALTER
SICHERHEITSSCHALTER FÜR AKTUATOR-WERKZEUGSTÄNDER
SENSOR-WERKZEUGSTÄNDER-SICHERHEITSSCHALTER
2D-Zeichnung
3D-Modell
SICHERHEITSSCHALTER FÜR AKTUATOR-WERKZEUGSTÄNDER
2D-Zeichnung
3D-Modell

ES315 Halterung für „ Elektrisches Modul “

Die Halterung „ Elektrisches Modul “ dient zur mechanischen Befestigung und zur Verlegung von Kabeln für elektrische Module auf der Roboterseite.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
S-EM-E-BRKT Robot/Werkzeugaufnahme -Halterung zur Befestigung eines „ Elektrisches Modul “ an der Längsseite eines „ schwere Lasten TC“
S-EM-E-BRKT

Robot/Werkzeugaufnahme -Halterung zur Befestigung eines Elektrisches Modul an der Längsseite eines schwere Lasten TC

2D-Zeichnung
3D-Modell

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld