Cambi utensile

AC050

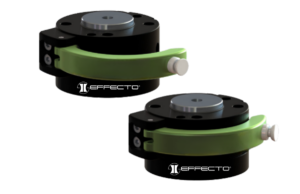
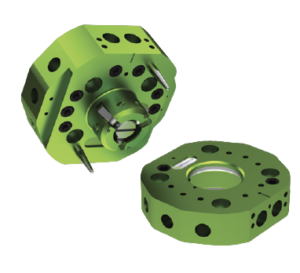
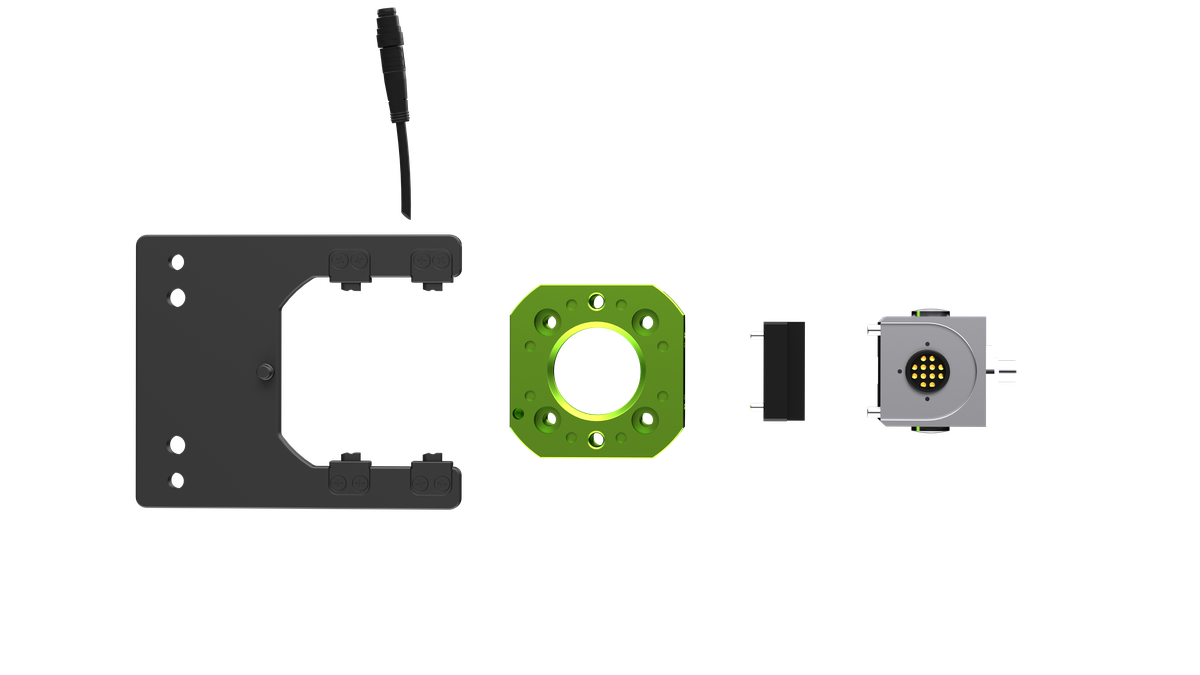
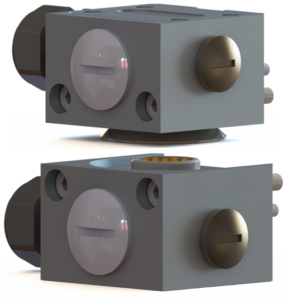
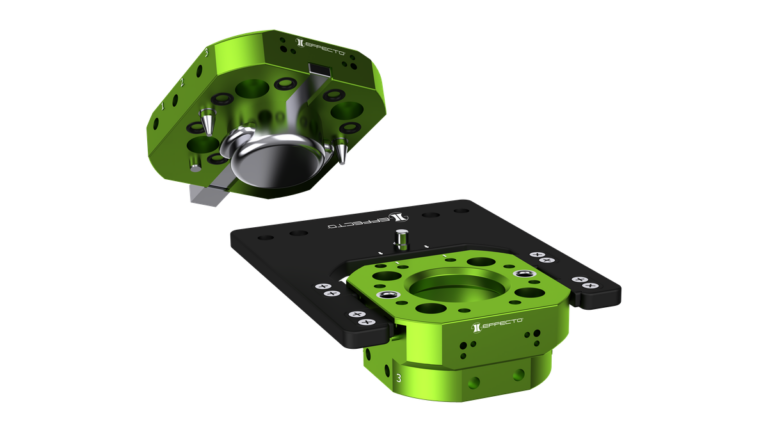
AC050 (Auto Coupler) è un sistema di collegamento meccanico che consente il cambio utensili completamente automatico senza bisogno di fonti di energia esterne: il bloccaggio e lo sbloccaggio vengono attivati dal movimento stesso del robot.

Modelli

Il sistema di cambio utensili " Auto Coupler " è un sistema di collegamento meccanico che consente il cambio utensili completamente automatico. Il bloccaggio e lo sbloccaggio vengono attivati dal movimento stesso del robot, senza che siano necessarie fonti di energia esterne per eseguire il cambio utensili.

Vantaggi

  • Robustezza — realizzato in alluminio anodizzato ad alta resistenza
  • Cambio utensili completamente automatico montato sul braccio robotico
  • Elevata ripetibilità
  • Resistente e affidabile: garantisce oltre 1.000.000 di cicli di sostituzione
  • Il movimento del robot attiva il meccanismo di blocco e sblocco — non è necessaria alcuna fonte di energia esterna
  • Passanti pneumatici integrati
  • Moduli ausiliari opzionali per il passaggio elettrico
  • Perni azionati a molla per una maggiore sicurezza
Metrico Imperiale
Modello e Descrizione Datasheet Disegno 2D Modello 3D Carico utile nominale Ripetibilità Peso Momento operativo (Mx, My) Coppia operativa (Mz) Forza di trazione Forza di compressione Forza di bloccaggio Corsa di bloccaggio
ACR050-031-N-M0001 Lato robot 15 kg33,07 libbre ±0,02 mm±0,0008 pollici 0,24 kg0,53 libbre 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30-100 N6,7 - 22,5 lbf 15 mm0,5906 pollici
ACR050-031-N-M0000 Lato robot 15 kg33,07 libbre ±0,02 mm±0,0008 pollici 0,24 kg0,53 libbre 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30-100 N6,7 - 22,5 lbf 15 mm0,5906 pollici
ACT050-031-N-M0001 Lato utensile 15 kg33,07 libbre ±0,02 mm±0,0008 pollici 0,15 kg0,33 libbre 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30-100 N6,7 - 22,5 lbf 15 mm0,5906 pollici
ACT050-031-N-M0000 Lato utensile 15 kg33,07 libbre ±0,02 mm±0,0008 pollici 0,15 kg0,33 libbre 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30-100 N6,7 - 22,5 lbf 15 mm0,5906 pollici
ACR050-031-N-M0001

Lato robot

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
15 kg33,07 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,24 kg0,53 libbre
Momento operativo (Mx, My)
59 Nm522,2 in-lb
Coppia operativa (Mz)
69 Nm610,7 in-lb
Forza di trazione
1875 N421,5 lbf
Forza di compressione
65 kN14.613 lbf
Forza di bloccaggio
30-100 N6,7 - 22,5 lbf
Corsa di bloccaggio
15 mm0,5906 pollici
ACR050-031-N-M0000

Lato robot

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
15 kg33,07 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,24 kg0,53 libbre
Momento operativo (Mx, My)
59 Nm522,2 in-lb
Coppia operativa (Mz)
69 Nm610,7 in-lb
Forza di trazione
1875 N421,5 lbf
Forza di compressione
65 kN14.613 lbf
Forza di bloccaggio
30-100 N6,7 - 22,5 lbf
Corsa di bloccaggio
15 mm0,5906 pollici
ACT050-031-N-M0001

Lato utensile

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
15 kg33,07 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,15 kg0,33 libbre
Momento operativo (Mx, My)
59 Nm522,2 in-lb
Coppia operativa (Mz)
69 Nm610,7 in-lb
Forza di trazione
1875 N421,5 lbf
Forza di compressione
65 kN14.613 lbf
Forza di bloccaggio
30-100 N6,7 - 22,5 lbf
Corsa di bloccaggio
15 mm0,5906 pollici
ACT050-031-N-M0000

Lato utensile

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
15 kg33,07 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,15 kg0,33 libbre
Momento operativo (Mx, My)
59 Nm522,2 in-lb
Coppia operativa (Mz)
69 Nm610,7 in-lb
Forza di trazione
1875 N421,5 lbf
Forza di compressione
65 kN14.613 lbf
Forza di bloccaggio
30-100 N6,7 - 22,5 lbf
Corsa di bloccaggio
15 mm0,5906 pollici

Design

Il sistema di cambio utensili XCHANGE® Auto Coupler consente un cambio utensili completamente automatico sfruttando esclusivamente il movimento del robot stesso, senza bisogno di aria compressa o collegamenti elettrici per l’accoppiamento o lo sgancio. Questo design ad azionamento autonomo semplifica l’installazione e riduce il numero di componenti necessari all’ Interfaccia utensile.

La sua struttura robusta garantisce un’elevata ripetibilità ciclo dopo ciclo, rendendolo una scelta affidabile per le celle automatizzate in cui la disponibilità operativa e l’uniformità sono fondamentali.

Download

Modello e Descrizione Datasheet Disegno 2D Modello 3D
ACR050-031-N-M0001 Lato robot
ACR050-031-N-M0000 Lato robot
ACT050-031-N-M0001 Lato utensile
ACT050-031-N-M0000 Lato utensile
ACR050-031-N-M0001

Lato robot

Datasheet
Disegno 2D
Modello 3D
ACR050-031-N-M0000

Lato robot

Datasheet
Disegno 2D
Modello 3D
ACT050-031-N-M0001

Lato utensile

Datasheet
Disegno 2D
Modello 3D
ACT050-031-N-M0000

Lato utensile

Datasheet
Disegno 2D
Modello 3D

Moduli e accessori

AC050 Piastra di aggancio

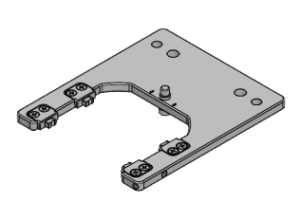
La piastra di aggancio costituisce la superficie di accoppiamento per le operazioni automatizzate di aggancio di utensili e accessori.

Modello e Descrizione Disegno 2D Modello 3D
AC050-TMA-000 Auto Coupler piastra di aggancio
AC050-TMA-001 Auto Coupler piastra di aggancio con sensore
AC050-TMA-000

Auto Coupler piastra di aggancio

Disegno 2D
Modello 3D
AC050-TMA-001

Auto Coupler piastra di aggancio con sensore

Disegno 2D
Modello 3D

AC050 Rilevamento " Auto Coupler "

Il modulo di rilevamento " Auto Coupler " consente la verifica della posizione per il sistema " auto coupler ".

Modello e Descrizione Disegno 2D Modello 3D
VITE PER SENSORE M2 AC050 Sensore di riferimento per il rilevamento della presenza del supporto utensili
SENSORE INDUTTIVO DA 150 MM Sensore per adattatore laterale del robot - Stato dell'accoppiamento
SENSORE INDUTTIVO DA 300 MM Sensore per adattatore Lato utensile e - Supporto per utensili incluso
VITE PER SENSORE M2

AC050 Bersaglio del sensore per il rilevamento della presenza del supporto utensili

Disegno 2D
Modello 3D
SENSORE INDUTTIVO DA 150 MM

Sensore per adattatore laterale del robot - Stato dell'accoppiamento

Disegno 2D
Modello 3D
SENSORE INDUTTIVO DA 300 MM

Sensore per adattatore " Lato utensile " - Supporto per utensili incluso

Disegno 2D
Modello 3D

Adattatore per modulo AC050

Il modulo adattatore garantisce la compatibilità tra i diversi tipi di moduli e l'interfaccia del cambio utensile.

Modello e Descrizione Disegno 2D Modello 3D
ADATTATORE PER MODULO ACR050 Adattatore laterale per robot per il montaggio dei moduli ER50/ER63
ADATTATORE PER MODULI ACT050 Lato utensile adattatore per il montaggio dei moduli ET50/ET63
ACR050 - ADATTATORE PER MODULO

Adattatore laterale per robot per il montaggio dei moduli ER50/ER63

Disegno 2D
Modello 3D
ADATTATORE PER MODULO ACT050

Lato utensile adattatore per il montaggio dei moduli ET50/ET63

Disegno 2D
Modello 3D

Modulo discreto E50

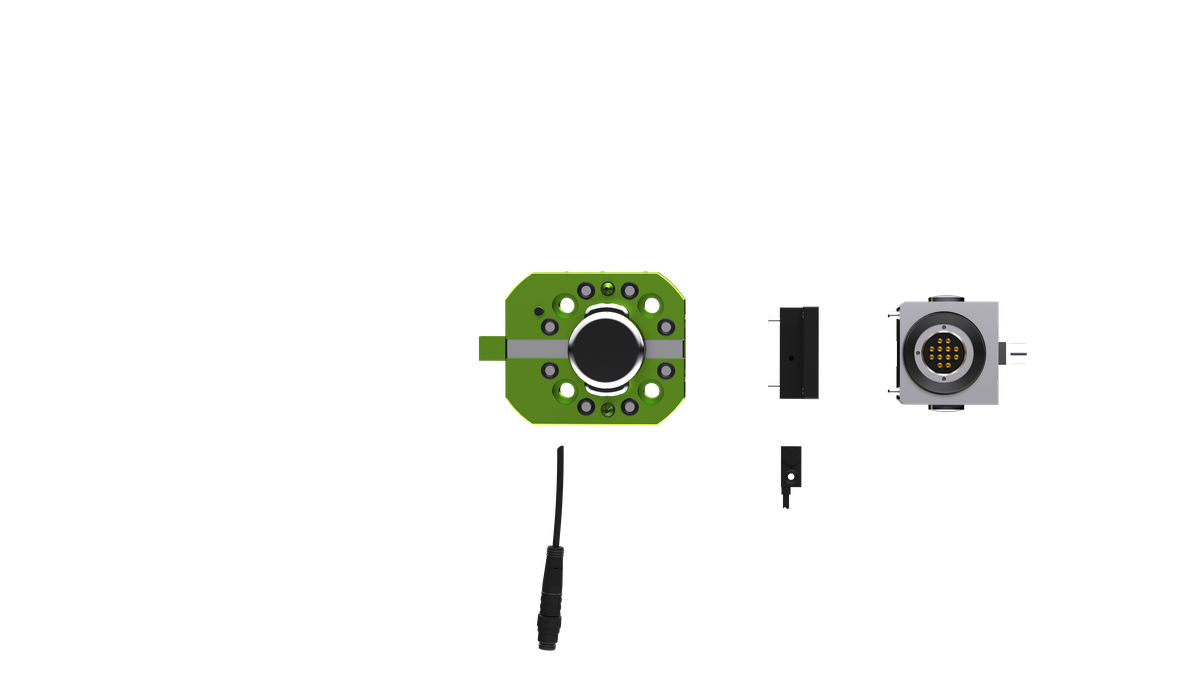
I moduli elettrici trasmettono i segnali durante un'operazione di cambio utensile automatico.

Vantaggi

  • Connessione flessibile
  • Struttura in alluminio per ridurre le interferenze elettromagnetiche (EMI)
  • Sonde di ricambio per una manutenzione rapida e semplice
  • IP65 quando accoppiato
Metrico Imperiale
Modello e Descrizione Datasheet Disegno 2D Modello 3D Peso Interfaccia utilizzatore Corrente max. Tensione max. Tool ID Segnale C/UC
E63-R-D-M12-8.05-00-N Robot - M12 maschio 0,10 kg0,22 libbre 8 PIN, M12 con codifica A 4 A 250 V N/A No
E63-T-D-M8-8,05-00-N Utensile - M8 maschio 0,10 kg0,22 libbre 8 PIN, M8 con codifica A 4 A 250 V N/A N/A
E63-R-D-M8-8.05-00-N Robot - M8 femmina 0,10 kg0,22 libbre 8 SOC, M8 con codice A 4 A 250 V N/A No
E63-R-D-M8-8,05-00-N-0,3 Robot - Cavo M8 femmina 0,11 kg0,24 libbre 8 SOC, M8 con codice A 4 A 250 V N/A No
E63-T-D-M12-8,05-00-N Utensile - M12 femmina 0,10 kg0,22 libbre 8 PIN, M12 con codifica A 4 A 250 V N/A N/A
E63-T-D-PG-12.05-00-N  Tool – Pressacavo 0,10 kg0,22 libbre Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG 5 A Dipendente dal cavo N/A N/A
E63-R-D-PG-12.05-00-N Robot - Dispositivo di scarico della trazione 0,10 kg0,22 libbre Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG 5 A Dipendente dal cavo N/A No
E63-T-D-M8-8,05-00-N Utensile - M8 maschio 0,10 kg0,22 libbre 8 PIN, M8 con codifica A 4 A 250 V N/A N/A
E63-R-D-M12-8.05-00-N

Robot - M12 maschio

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M12 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-T-D-M8-8.05-00-N

Attrezzo - M8 maschio

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M8 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
N/A
E63-R-D-M8-8.05-00-N

Robot - M8 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 SOC, M8 con codice A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-R-D-M8-8,05-00-N-0,3

Robot - Cavo M8 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,11 kg0,24 libbre
Interfaccia utilizzatore
8 SOC, M8 con codice A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-T-D-M12-8.05-00-N

Attrezzo - M12 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M12 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
N/A
E63-T-D-PG-12.05-00-N

Strumento – Presa anti-trazione

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG
Corrente max.
5 A
Tensione max.
Dipendente dal cavo
Tool ID
N/A
Segnale C/UC
N/A
E63-R-D-PG-12.05-00-N

Robot Dispositivo di scarico della trazione

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG
Corrente max.
5 A
Tensione max.
Dipendente dal cavo
Tool ID
N/A
Segnale C/UC
No
E63-T-D-M8-8.05-00-N

Attrezzo - M8 maschio

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M8 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
N/A

Contatta EFFECTO

Trova subito il tool più adatto alla tua applicazione

Richiedi il download di " Modello 3D "

* Indica un campo obbligatorio