Werkzeugwechsler

E50

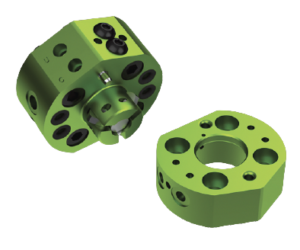
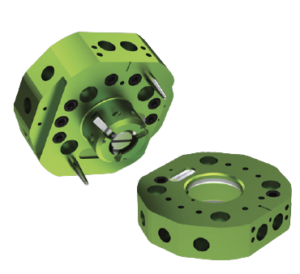
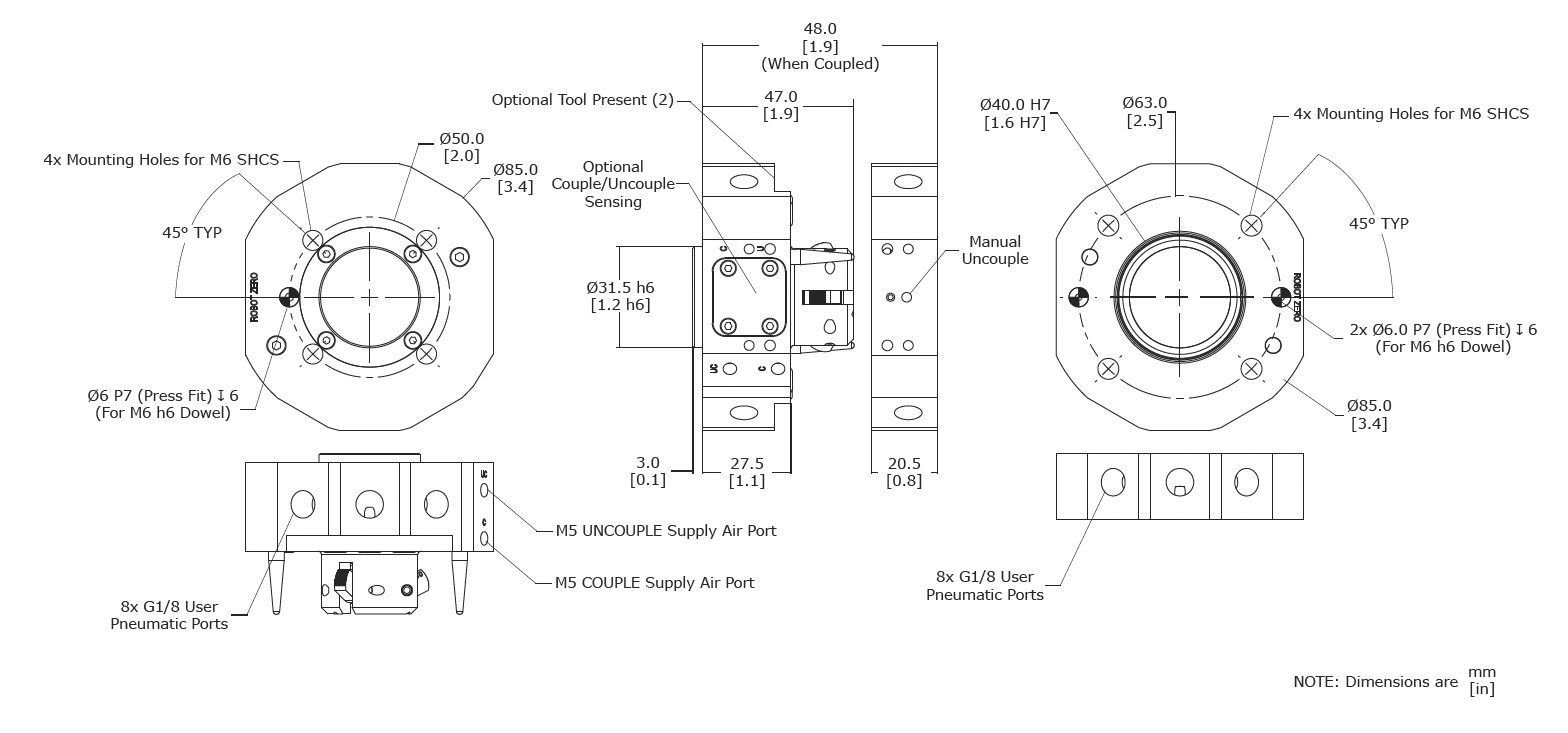
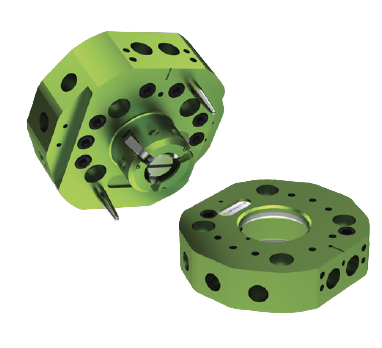
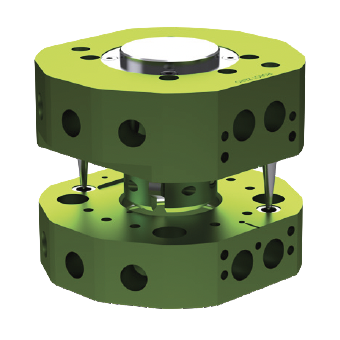
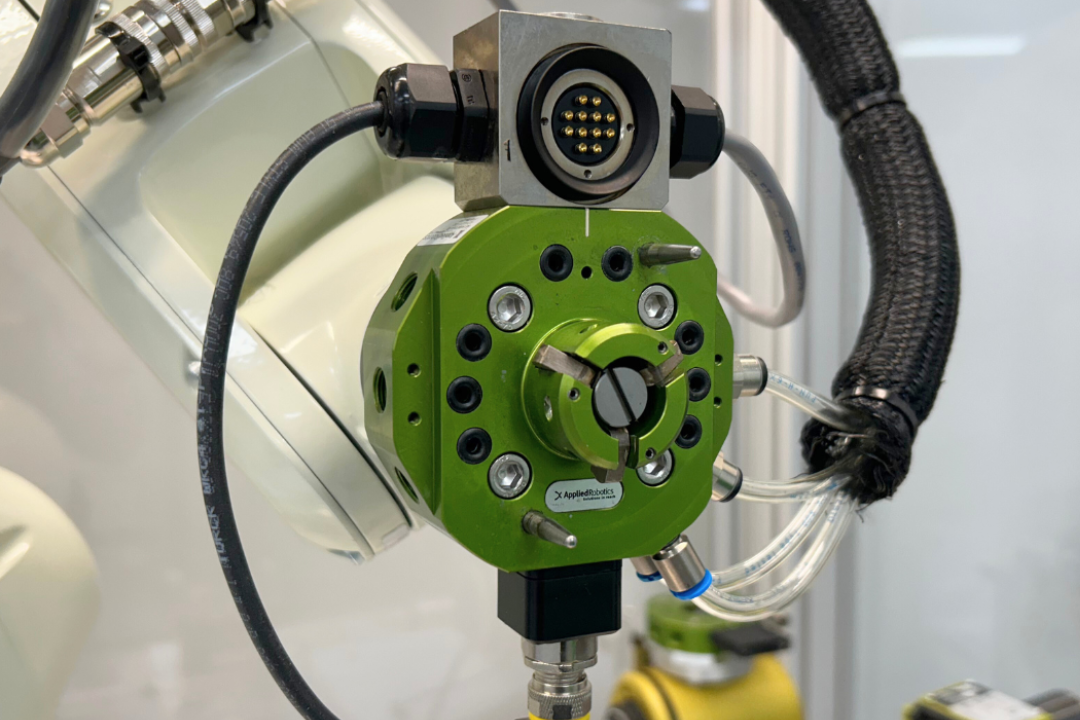
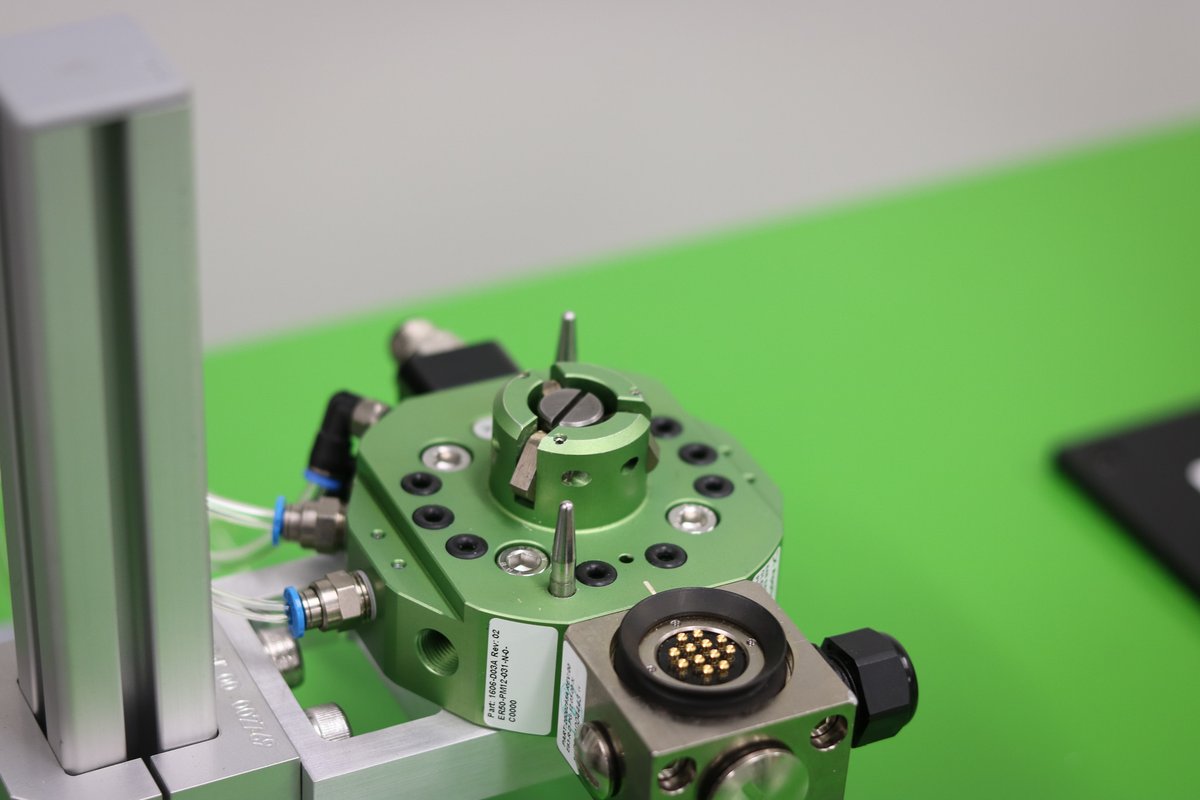
ER50/ET50 ist ein automatisches Werkzeugwechselsystem für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter im laufenden Betrieb. Ausgelegt für Traglasten bis 25 kg.

Modelle

ER50/ET50 ist ein automatisches Werkzeugwechselsystem für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter im laufenden Betrieb. Ausgelegt für Traglasten bis 25 kg.

Vorteile

  • Gehäuse aus hochfester Aluminiumlegierung
  • Nockenverriegelungsmechanismus mit lebenslanger Garantie
    • Verschleißausgleich
    • Selbstreinigung
    • Positive Nockenrückstellung
  • Erkennung von Kupplung/Entkopplung
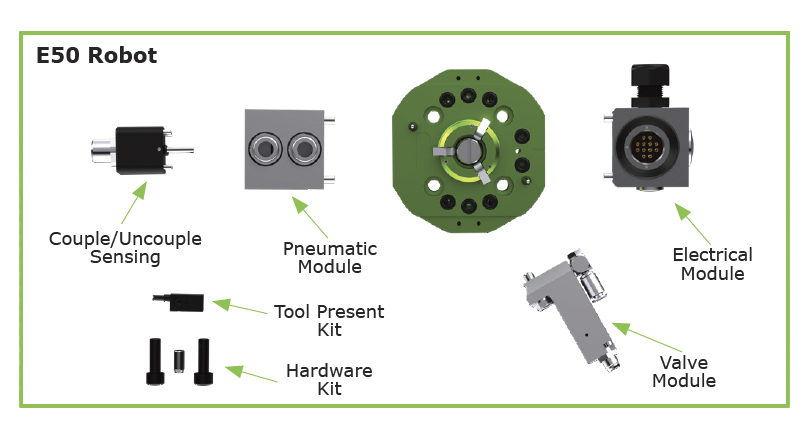
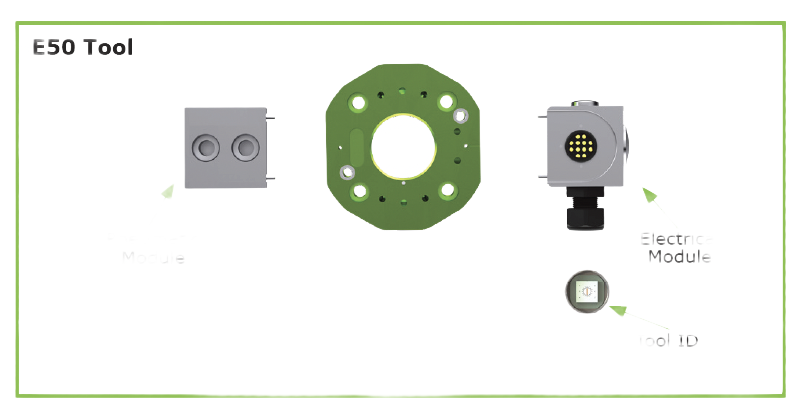
  • Modularer Aufbau mit optionalen Funktionsmodulen
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Gewicht Betriebsmoment (Mx, My) E-Stop-Moment (Mx, My) Betriebsdrehmoment (Mz) E-Stop-Drehmoment (Mz) Zugkraft Druckkraft Rot. Wiederholbarkeit Nutzerdurchfluss Versorgungsdruck
ER50-N/A-031-N-0-C0000 Roboterseite – ohne Sensorik 25 kg55,12 lb 0,39 kg0,86 lb 88 Nm778,9 in-lb 168 Nm1486,9 in-lb 120 Nm1062,1 in-lb 375 Nm3319,0 in-lb 3336 N750,0 lbf 17837 N4009,9 lbf ±0,02 Grad 0,27 Cv 0 – 7 bar0,0 – 101,5 psi
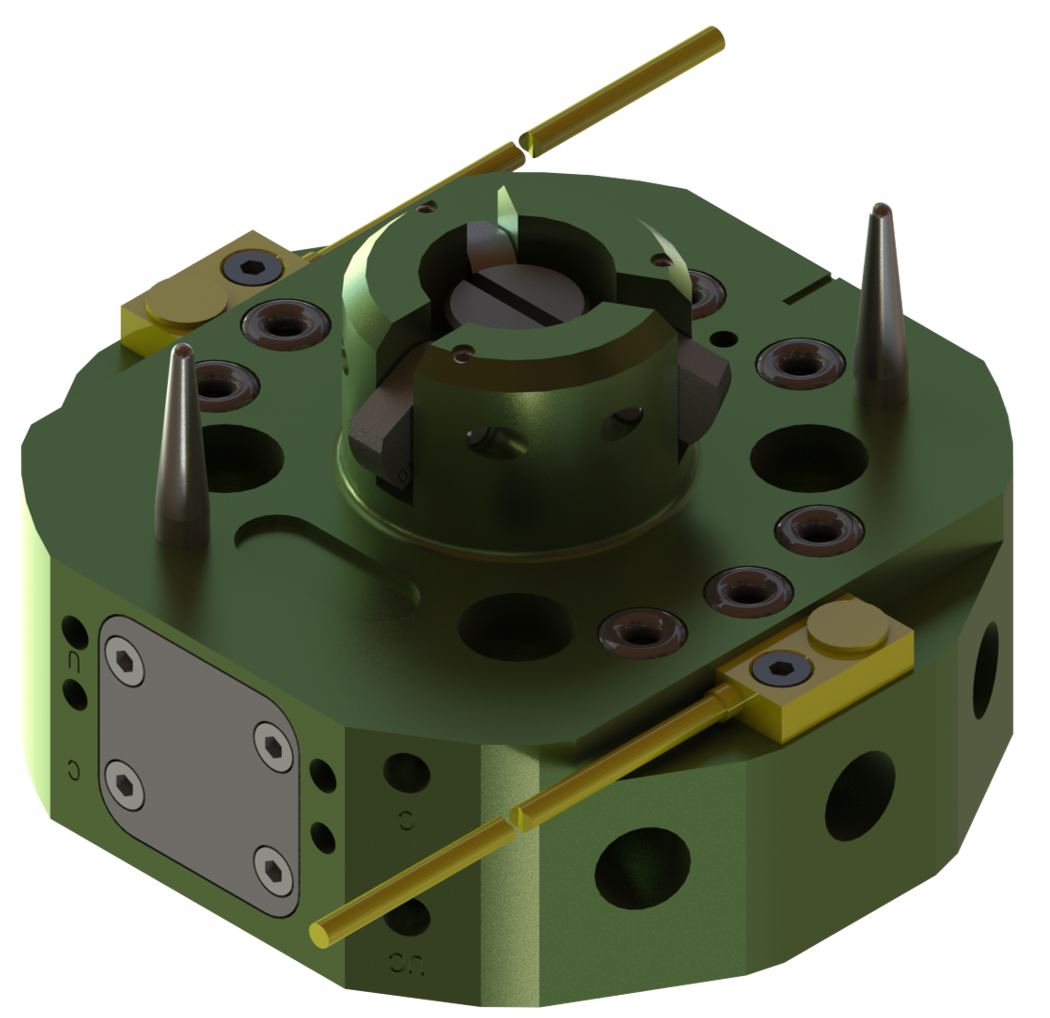
ER50-PM12-031-N-0-C0000 Roboterseite – PM12-Sensorik 25 kg55,12 lb 0,39 kg0,86 lb 88 Nm778,9 in-lb 168 Nm1486,9 in-lb 120 Nm1062,1 in-lb 375 Nm3319,0 in-lb 3336 N750,0 lbf 17837 N4009,9 lbf ±0,02 Grad 0,27 Cv 0 – 7 bar0,0 – 101,5 psi
ET63-040-N-C0000 Werkzeugseite 50 kg110,23 lb 0,21 kg0,46 lb 112 Nm991,3 in-lb 168 Nm1486,9 in-lb 220 Nm1947,2 in-lb 375 Nm3319,0 in-lb 3336 N750,0 lbf 17837 N4009,9 lbf ±0,02 Grad 0,27 Cv 0 – 7 bar0,0 – 101,5 psi
ER50-N/A-031-N-0-C0000

Roboterseite – ohne Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
25 kg55,12 lb
Gewicht
0,39 kg0,86 lb
Betriebsmoment (Mx, My)
88 Nm778,9 in-lb
E-Stop-Moment (Mx, My)
168 Nm1486,9 in-lb
Betriebsdrehmoment (Mz)
120 Nm1062,1 in-lb
E-Stop-Drehmoment (Mz)
375 Nm3319,0 in-lb
Zugkraft
3336 N750,0 lbf
Druckkraft
17837 N4009,9 lbf
Rot. Wiederholbarkeit
±0,02 Grad
Nutzerdurchfluss
0,27 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi
ER50-PM12-031-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
25 kg55,12 lb
Gewicht
0,39 kg0,86 lb
Betriebsmoment (Mx, My)
88 Nm778,9 in-lb
E-Stop-Moment (Mx, My)
168 Nm1486,9 in-lb
Betriebsdrehmoment (Mz)
120 Nm1062,1 in-lb
E-Stop-Drehmoment (Mz)
375 Nm3319,0 in-lb
Zugkraft
3336 N750,0 lbf
Druckkraft
17837 N4009,9 lbf
Rot. Wiederholbarkeit
±0,02 Grad
Nutzerdurchfluss
0,27 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi
ET63-040-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
50 kg110,23 lb
Gewicht
0,21 kg0,46 lb
Betriebsmoment (Mx, My)
112 Nm991,3 in-lb
E-Stop-Moment (Mx, My)
168 Nm1486,9 in-lb
Betriebsdrehmoment (Mz)
220 Nm1947,2 in-lb
E-Stop-Drehmoment (Mz)
375 Nm3319,0 in-lb
Zugkraft
3336 N750,0 lbf
Druckkraft
17837 N4009,9 lbf
Rot. Wiederholbarkeit
±0,02 Grad
Nutzerdurchfluss
0,27 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi

Konstruktion

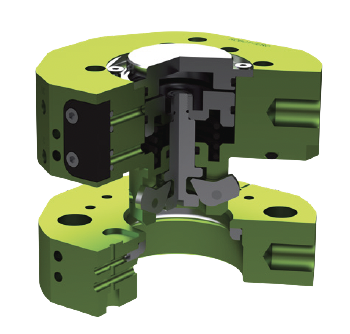
Die automatischen XCHANGE® Werkzeugwechsler von EFFECTO verfügen über Kupplungsmechanismus mit Nockenverriegelung. Das selbstreinigende Design gleicht Verschleiß automatisch aus. Standardisierte ISO-Lochbilder ermöglichen die direkte Montage ohne kundenspezifische Adapter. Die Wartung ist einfach und beschränkt sich auf das Schmieren der Bolzen und Passstifte.

XCHANGE® verfügt über eine branchenführende Garantie von 8 Millionen Zyklen oder 20 Jahren – je nachdem, was zuerst eintritt.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ER50-N/A-031-N-0-C0000 Roboterseite – ohne Sensorik
ER50-PM12-031-N-0-C0000 Roboterseite – PM12-Sensorik
ET63-040-N-C0000 Werkzeugseite
ER50-N/A-031-N-0-C0000

Roboterseite – ohne Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ER50-PM12-031-N-0-C0000

Roboterseite – PM12-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ET63-040-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

E50 Ventilmodul

Das Ventilmodul integriert die pneumatische Ventilsteuerung direkt in die Werkzeugwechseleinheit für ein effizientes Medienmanagement.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Betriebsdruck Betriebsspannung Fluss Lagertemperatur und Luftfeuchtigkeit
E63-EM-R-V Roboter Ventilmodul 0,10 kg0,22 lb 5–7 bar72,5–101,5 psi 24 ±5 % VDC 7 NLPM0,25 scfm 0–50 °C, bis zu 75 % relative Luftfeuchtigkeit
E63-EM-R-V

Roboter Ventilmodul

2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Betriebsdruck
5–7 bar72,5–101,5 psi
Betriebsspannung
24 ±5 % VDC
Fluss
7 NLPM0,25 scfm
Lagertemperatur und Luftfeuchtigkeit
0–50 °C, bis zu 75 % relative Luftfeuchtigkeit

E50-Luftmodul

Das Luftmodul leitet die Druckluftversorgung durch den Werkzeugwechsler, wobei die Anzahl der Anschlüsse und die Anschlussarten konfigurierbar sind.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Anschlussgewinde
E63-R-01-G3_8 Roboter – Pneumatik – E50/63 0,12 kg0,26 lb 1 0–7 bar0,0–101,5 psi 3/8" BSPP
E63-T-01-G3_8 Werkzeug – Pneumatisch – E50/63 0,13 kg0,29 lb 1 0–7 bar0,0–101,5 psi 3/8" BSPP
E63-R-01-G3_8

Roboter – Pneumatik – E50/63

2D-Zeichnung
3D-Modell
Gewicht
0,12 kg0,26 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
3/8" BSPP
E63-T-01-G3_8

Werkzeug – Druckluftbetrieben – E50/63

2D-Zeichnung
3D-Modell
Gewicht
0,13 kg0,29 lb
Benutzerverbindungen
1
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
3/8" BSPP

E50-Diskretmodul

Elektrische Module leiten Signale während eines automatischen Werkzeugwechsels weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Aluminiumkonstruktion zur Reduzierung elektromagnetischer Störungen
  • Ersatzkontakte für eine schnelle und einfache Wartung
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
E63-R-D-PG-12.05-00-N Roboter – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. Nein
E63-T-D-PG-12.05-00-N Werkzeug – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. k. A.
E63-R-D-M12-8.05-00-N Roboter – M12-Stecker 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. Nein
E63-T-D-M12-8.05-00-N Werkzeug – M12-Innengewinde 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. k. A.
E63-R-D-M8-8.05-00-N Roboter – M8-Buchse 0,10 kg0,22 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-T-D-M8-8.05-00-N Werkzeug – M8 Außengewinde 0,10 kg0,22 lb 8-polig, M8, A-kodiert 4 A 250 V k. A. k. A.
E63-R-D-M8-8,05-00-N-0,3 Roboter – M8-Buchse 0,11 kg0,24 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-T-D-N-0,05-15-N Werkzeug – Werkzeugkennzeichnung 0,10 kg0,22 lb k. A. (nur „Werkzeug-ID “) 1 A 28 V 15 Werkzeuge k. A.
E63-R-D-PG-12.05-00-N

Roboter – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-PG-12.05-00-N

Werkzeug – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-R-D-M12-8.05-00-N

Roboter – M12-Stecker

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M12-8.05-00-N

Werkzeug – M12-Innengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-R-D-M8-8.05-00-N

Roboter – M8-Buchse

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M8-8.05-00-N

Werkzeug – M8-Außengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M8, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-R-D-M8-8,05-00-N-0,3

Roboter – M8-Buchse mit Kabel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,11 kg0,24 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-N-0,05-15-N

Werkzeug – Werkzeugidentifikation

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
k. A. (nur „Werkzeug-ID “)
Max. Strom
1 A
Max. Spannung
28 V
Werkzeug-ID
15 Werkzeuge
C/UC-Sensor
k. A.

E50 „ Werkzeugaufnahme “ (TMA)

leichte Lasten Werkzeughalterungen (TMA) ermöglichen das Andocken und Abdocken von Werkzeugen während eines automatischen Werkzeugwechsels.

Vorteile

  • Genaue Andock-/Abkoppelposition
  • Kompatibel mit Vorrichtungsbasis (FBA)
  • Kompatibel mit dem Werkzeugständer-Schalter
    • Erkennt, wenn ein Werkzeug in die Halterung eingesteckt wird
  • Optionale Werkzeugidentifizierung
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Präzise (precision fit) oder schlaffe (loose fit) Kopplung Vorrichtungstyp Kompatibel Werkzeugwechsler Kompatible Befestigungsbasis T-Platte Gewicht Montagengewicht Bewertete Nutzlast
E63-TMA-002 T-Platte Passgenauigkeit Starr E50/63 E63-FBA 0,18 kg0,40 lb 0,13 kg0,29 lb 50 kg110,23 lb
E63-TMA-005 L-Platte Passgenauigkeit Starr E50/63 E63-FBA
E63-TMA-050T-003 T-Platte - ISO50- Werkzeugaufnahme -Muster Passgenauigkeit Starr E50/63 E63-FBA
E63-TMA-002

T-Platte

Datenblatt
2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E50/63
Kompatible Befestigungsbasis
E63-FBA
T-Platte Gewicht
0,18 kg0,40 lb
Montagengewicht
0,13 kg0,29 lb
Bewertete Nutzlast
50 kg110,23 lb
E63-TMA-005

L-Schild

Datenblatt
2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E50/63
Kompatible Befestigungsbasis
E63-FBA
E63-TMA-050T-003

T-Platte - ISO 50- Werkzeugaufnahme -Muster

Datenblatt
2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E50/63
Kompatible Befestigungsbasis
E63-FBA

E50 Befestigungsbasis

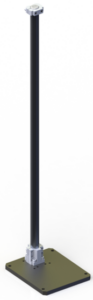
Die Vorrichtungsbasis (FBA) bildet eine stabile Montageplattform für Tool Mount Assemblies (TMA) und gewährleistet so eine reproduzierbare Andockposition.

Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Höhe
E63-FBA-000 E50/E63 Halterungsbasis-Baugruppe 1,35 kg2,98 lb 500 mm19,69 Zoll
E63-FBA-000

E50/E63 Halterungsbasis-Baugruppe

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,35 kg2,98 lb
Höhe
500 mm19,69 Zoll

E50-Hardware-Kits

Die Hardware-Kits enthalten alle Befestigungselemente und Montagekomponenten, die für die Installation des Werkzeugwechslers am Roboterarm erforderlich sind.

Modell & Beschreibung 2D-Zeichnung 3D-Modell Anzahl der Schrauben Abmessungen der Schrauben Anzahl der Dübel Abmessungen des Dübels Kompatibler TC-Adapter
Hardware-Kit I Epsilon leichte Lasten Werkzeugwechsler – Hardware-Kit 4 M6 1 M6 ER50/ER63
Hardware-Set I

Epsilon leichte Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
4
Abmessungen der Schrauben
M6
Anzahl der Dübel
1
Abmessungen des Dübels
M6
Kompatibler TC-Adapter
ER50/ER63

E50-Adapterplatten

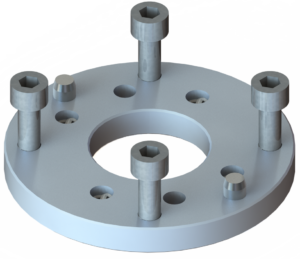
Adapterplatten verbinden den Werkzeugwechsler mit dem Roboterflansch und bieten eine flexible Montage für verschiedene Roboter- und Werkzeugschnittstellen.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Werkzeugwechsler – ISO-Lochkreis Roboter- Flansch , ISO-Lochkreis Montagesatz für die Befestigung am Roboteradapter
E50-RAP-7XM6X40X025 E50 RAP 0,10 kg0,22 lb 50 40 Hardware-Set I
E50-RAP-7XM6X40X025

E50 RAP

2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Werkzeugwechsler – ISO-Lochkreis
50
Roboter- Flansch , ISO-Lochkreis
40
Montagesatz für die Befestigung am Roboteradapter
Hardware-Set I

E50-Werkzeug-Geschenkset

Das „Tool Present Kit“ enthält Sensoren und Komponenten zur Erkennung, ob sich ein Werkzeug am Werkzeugständer oder im Werkzeugwechsler befindet.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
KIT TOOL PRÄSENTIERT PNP E50, E63, E80 PNP-Näherungssensor für Licht und mittlere Lasten Werkzeugwechsler
KIT TOOL PRÄSENTIERT PNP E50, E63, E80

PNP-Näherungssensor für Licht und mittlere Lasten Werkzeugwechsler

2D-Zeichnung
3D-Modell

E50 Werkzeugständer-Schalter

Der Werkzeugständer-Schalter erkennt die im Werkzeugständer eingesteckten Werkzeuge und sorgt so für sichere Entnahmevorgänge.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
PROX-SCHALTER, 8 mm Durchmesser × 1,5 mm Reichweite
2D-Zeichnung
3D-Modell

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld