Werkzeugwechsler

E31.5

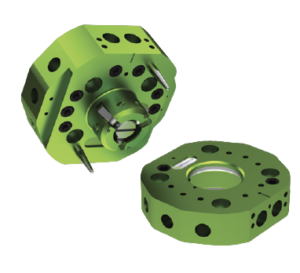
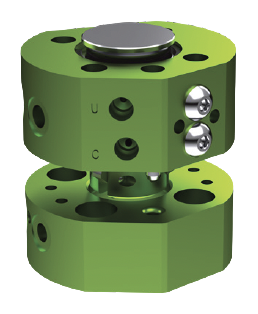
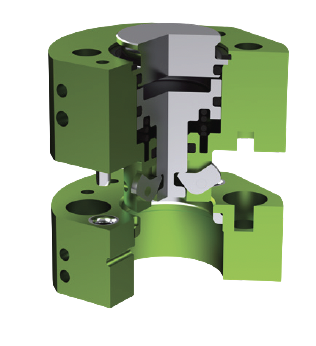
ER31.5/ET31.5 ist ein automatisches Werkzeugwechselsystem für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter im laufenden Betrieb. Ausgelegt für Traglasten bis 10 kg.

Modelle

ER31.5/ET31.5 ist ein automatisches Werkzeugwechselsystem für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter im laufenden Betrieb. Ausgelegt für Traglasten bis 10 kg.

Vorteile

  • Gehäuse aus hochfester Aluminiumlegierung
  • Nockenverriegelungsmechanismus mit lebenslanger Garantie
    • Verschleißausgleich
    • Selbstreinigung
    • Positive Nockenrückstellung
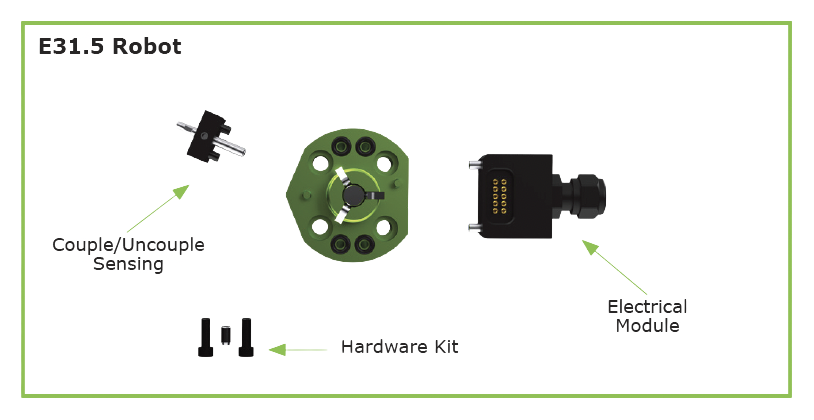
  • Erkennung von Kupplung/Entkopplung
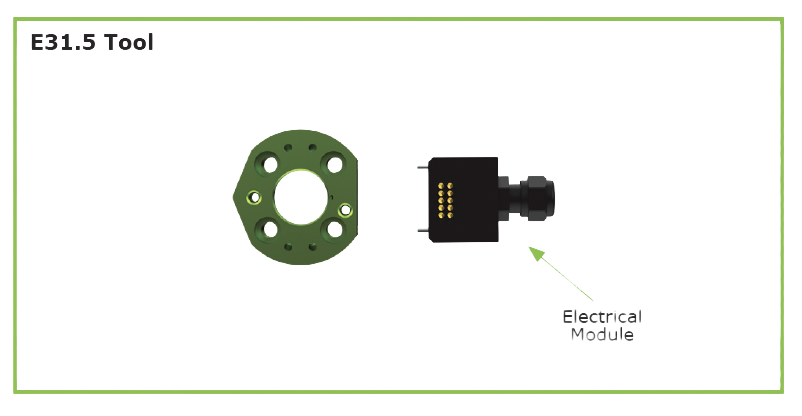
  • Modularer Aufbau mit optionalen Funktionsmodulen
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Gewicht Betriebsmoment (Mx, My) E-Stop-Moment (Mx, My) Betriebsdrehmoment (Mz) E-Stop-Drehmoment (Mz) Zugkraft Druckkraft Rot. Wiederholbarkeit Nutzerdurchfluss Versorgungsdruck
ER31.5-N/A-020-N-0-C0000 Roboterseite – ohne Sensorik 10 kg22,05 lb 0,09 kg0,20 lb 52 Nm460,2 in-lb 79 Nm699,2 in-lb 30 Nm265,5 in-lb 60 Nm531,0 in-lb 934 N210,0 lbf 4159 N935,0 lbf ±0,04 Grad 0,18 Cv 0 – 7 bar0,0 – 101,5 psi
ER31.5-PNP-020-N-0-C0000 Roboterseite – PNP-Sensorik 10 kg22,05 lb 0,09 kg0,20 lb 52 Nm460,2 in-lb 79 Nm699,2 in-lb 30 Nm265,5 in-lb 60 Nm531,0 in-lb 934 N210,0 lbf 4159 N935,0 lbf ±0,04 Grad 0,18 Cv 0 – 7 bar0,0 – 101,5 psi
ET31.5-022-N-C0000 Werkzeugseite 10 kg22,05 lb 0,04 kg0,09 lb 52 Nm460,2 in-lb 79 Nm699,2 in-lb 30 Nm265,5 in-lb 60 Nm531,0 in-lb 934 N210,0 lbf 4159 N935,0 lbf ±0,04 Grad 0,18 Cv 0 – 7 bar0,0 – 101,5 psi
ER31.5-N/A-020-N-0-C0000

Roboterseite – ohne Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
10 kg22,05 lb
Gewicht
0,09 kg0,20 lb
Betriebsmoment (Mx, My)
52 Nm460,2 in-lb
E-Stop-Moment (Mx, My)
79 Nm699,2 in-lb
Betriebsdrehmoment (Mz)
30 Nm265,5 in-lb
E-Stop-Drehmoment (Mz)
60 Nm531,0 in-lb
Zugkraft
934 N210,0 lbf
Druckkraft
4159 N935,0 lbf
Rot. Wiederholbarkeit
±0,04 Grad
Nutzerdurchfluss
0,18 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi
ER31.5-PNP-020-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
10 kg22,05 lb
Gewicht
0,09 kg0,20 lb
Betriebsmoment (Mx, My)
52 Nm460,2 in-lb
E-Stop-Moment (Mx, My)
79 Nm699,2 in-lb
Betriebsdrehmoment (Mz)
30 Nm265,5 in-lb
E-Stop-Drehmoment (Mz)
60 Nm531,0 in-lb
Zugkraft
934 N210,0 lbf
Druckkraft
4159 N935,0 lbf
Rot. Wiederholbarkeit
±0,04 Grad
Nutzerdurchfluss
0,18 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi
ET31.5-022-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
10 kg22,05 lb
Gewicht
0,04 kg0,09 lb
Betriebsmoment (Mx, My)
52 Nm460,2 in-lb
E-Stop-Moment (Mx, My)
79 Nm699,2 in-lb
Betriebsdrehmoment (Mz)
30 Nm265,5 in-lb
E-Stop-Drehmoment (Mz)
60 Nm531,0 in-lb
Zugkraft
934 N210,0 lbf
Druckkraft
4159 N935,0 lbf
Rot. Wiederholbarkeit
±0,04 Grad
Nutzerdurchfluss
0,18 Cv
Versorgungsdruck
0 – 7 bar0,0 – 101,5 psi

Konstruktion

Die automatischen XCHANGE® Werkzeugwechsler von EFFECTO verfügen über Kupplungsmechanismus mit Nockenverriegelung. Das selbstreinigende Design gleicht Verschleiß automatisch aus. Standardisierte ISO-Lochbilder ermöglichen die direkte Montage ohne kundenspezifische Adapter. Die Wartung ist einfach und beschränkt sich auf das Schmieren der Bolzen und Passstifte.

XCHANGE® verfügt über eine branchenführende Garantie von 8 Millionen Zyklen oder 20 Jahren – je nachdem, was zuerst eintritt.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ER31.5-N/A-020-N-0-C0000 Roboterseite – ohne Sensorik
ER31.5-PNP-020-N-0-C0000 Roboterseite – PNP-Sensorik
ET31.5-022-N-C0000 Werkzeugseite
ER31.5-N/A-020-N-0-C0000

Roboterseite – ohne Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ER31.5-PNP-020-N-0-C0000

Roboterseite – PNP-Sensorik

Datenblatt
2D-Zeichnung
3D-Modell
ET31.5-022-N-C0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

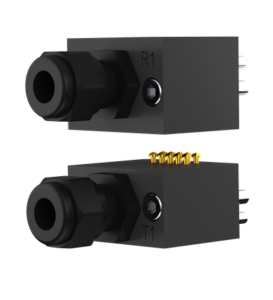
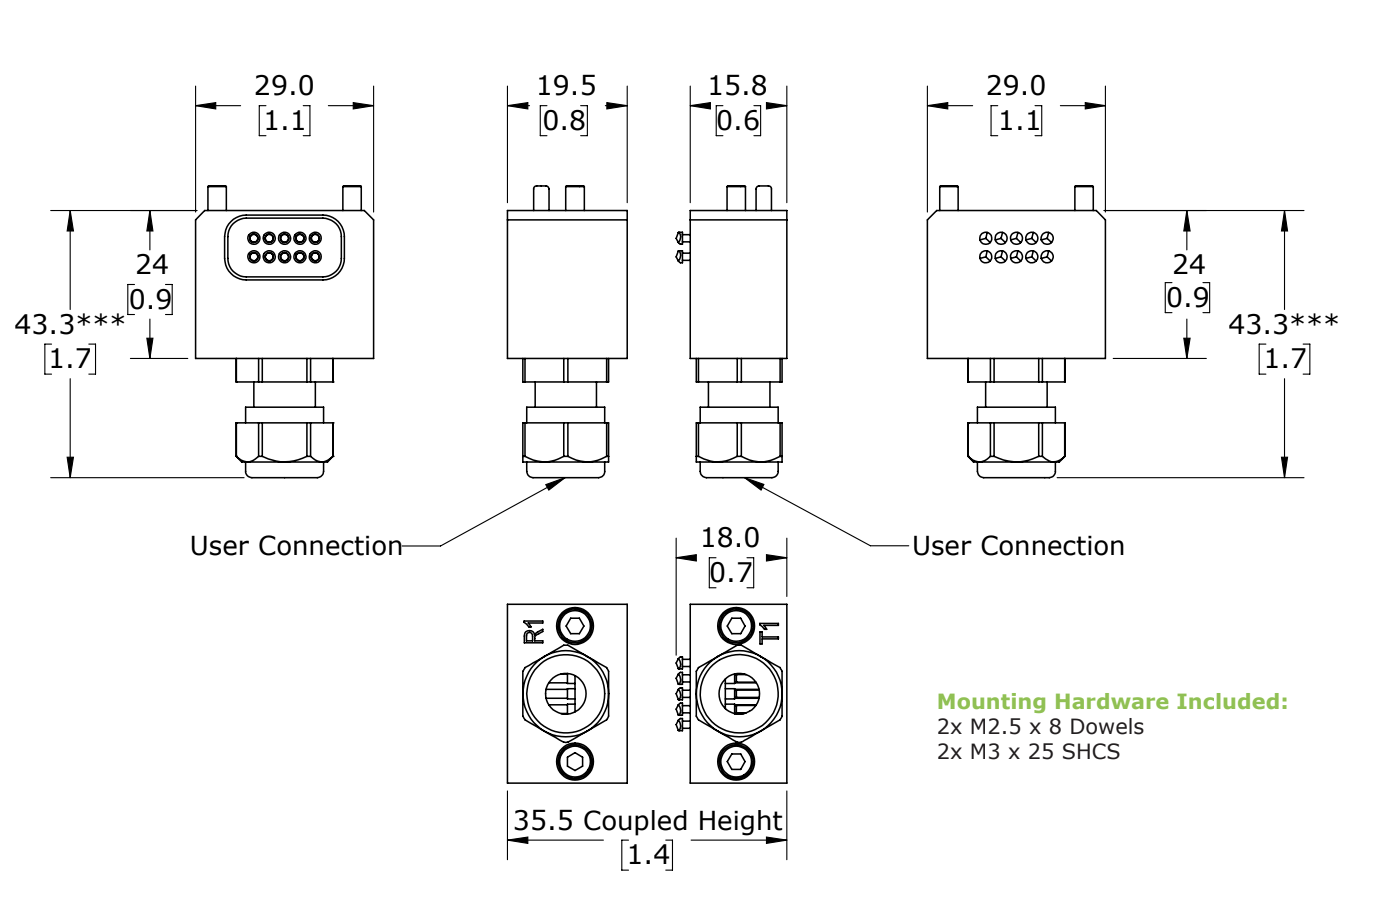
E31.5 Diskretmodul

Elektrische Module leiten Signale während eines automatischen Werkzeugwechsels weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • kleiner Bauform um die Höhe des Endeffektors zu minimieren
  • Ersatzkontakte für eine schnelle und einfache Wartung
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
E31.5-R-D-PG-10.05-00-N Roboter – Zugentlastung 0,18 kg0,40 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtstärke: 10 × 22 AWG 5 A Kabelabhängig k. A. Nein
E31.5-T-D-PG-10.05-00-N Werkzeug – Zugentlastung 0,18 kg0,40 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtstärke: 10 × 22 AWG 5 A Kabelabhängig k. A. k. A.
E31.5-R-D-PG-10.05-00-N-3.0 Roboter – Kabel 0,18 kg0,40 lb 3,0 m (9,8 ft) Pigtail-Kabel (10 × 24 AWG) 5 A 300 V k. A. Nein
E31.5-T-D-PG-10.05-00-N-1.0 Werkzeug – Kabel 0,07 kg0,16 lb 1,0 m (3,3 ft) Anschlusskabel (10 × 24 AWG) 5 A 300 V k. A. k. A.
E31.5-R-D-PG-10.05-00-N

Roboter – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,18 kg0,40 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtstärke: 10 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E31.5-T-D-PG-10.05-00-N

Werkzeug – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,18 kg0,40 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtstärke: 10 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E31.5-R-D-PG-10.05-00-N-3.0

Roboter – Kabel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,18 kg0,40 lb
Benutzerverbindungen
3,0 m (9,8 ft) Pigtail-Kabel (10 × 24 AWG)
Max. Strom
5 A
Max. Spannung
300 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E31.5-T-D-PG-10.05-00-N-1.0

Werkzeug – Kabel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,07 kg0,16 lb
Benutzerverbindungen
1,0 m (3,3 ft) Anschlusskabel (10 × 24 AWG)
Max. Strom
5 A
Max. Spannung
300 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.

E31.5 „ Werkzeugaufnahme “ (TMA)

Werkzeughalterungen (TMA) ermöglichen das Andocken und Abdocken von Werkzeugen während eines automatischen Werkzeugwechsels.

Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Präzise (precision fit) oder schlaffe (loose fit) Kopplung Vorrichtungstyp Kompatibel Werkzeugwechsler Kompatible Befestigungsbasis T-Platte Gewicht Montagengewicht Bewertete Nutzlast
E31.5-TMA-002 L-Platte Passgenauigkeit Starr E31.5 E31.5-FBA 0,12 kg0,26 lb 0,06 kg0,13 lb 10 kg22,05 lb
E31.5-TMA-002

L-Schild

Datenblatt
2D-Zeichnung
3D-Modell
Präzise (precision fit) oder schlaffe (loose fit) Kopplung
Passgenauigkeit
Vorrichtungstyp
Starr
Kompatibel Werkzeugwechsler
E31.5
Kompatible Befestigungsbasis
E31.5-FBA
T-Platte Gewicht
0,12 kg0,26 lb
Montagengewicht
0,06 kg0,13 lb
Bewertete Nutzlast
10 kg22,05 lb

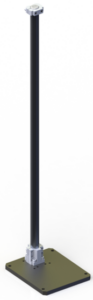
E31.5 Befestigungsbasis

Die Vorrichtungsbasis (FBA) bildet eine stabile Montageplattform für Tool Mount Assemblies (TMA) und gewährleistet so eine reproduzierbare Andockposition.

Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Höhe
E31.5-FBA-001 E31.5 Befestigungssockel-Baugruppe 1,35 kg2,98 lb 1000 mm39,37 Zoll
E31.5-FBA-001

E31.5 Halterungsbasis-Baugruppe

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
1,35 kg2,98 lb
Höhe
1000 mm39,37 Zoll

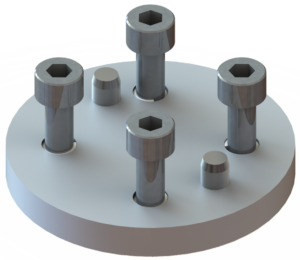
E31.5 Hardware-Kits

Die Hardware-Kits enthalten alle Befestigungselemente und Montagekomponenten, die für die Installation des Werkzeugwechslers am Roboterarm erforderlich sind.

Modell & Beschreibung 2D-Zeichnung 3D-Modell Anzahl der Schrauben Abmessungen der Schrauben Anzahl der Dübel Abmessungen des Dübels Kompatibler TC-Adapter
Hardware-Bausatz J Epsilon leichte Lasten Werkzeugwechsler – Hardware-Kit 4 M5 1 M5 ER31.5
Hardware-Set J

Epsilon leichte Lasten Werkzeugwechsler – Hardware-Set

2D-Zeichnung
3D-Modell
Anzahl der Schrauben
4
Abmessungen der Schrauben
M5
Anzahl der Dübel
1
Abmessungen des Dübels
M5
Kompatibler TC-Adapter
ER31.5

E31.5 Adapterplatten

Adapterplatten verbinden den Werkzeugwechsler mit dem Roboterflansch und bieten eine flexible Montage für verschiedene Roboter- und Werkzeugschnittstellen.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Werkzeugwechsler – ISO-Lochkreis Roboter- Flansch , ISO-Lochkreis Montagesatz für die Befestigung am Roboteradapter
E31.5-TAP-BP E31.5 TAP – Leer 0,05 kg0,11 lb 31.5 k. A. k. A.
E31.5-TAP-BP

E31.5 TAP – Leer

2D-Zeichnung
3D-Modell
Gewicht
0,05 kg0,11 lb
Werkzeugwechsler – ISO-Lochkreis
31.5
Roboter- Flansch , ISO-Lochkreis
k. A.
Montagesatz für die Befestigung am Roboteradapter
k. A.

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld