Werkzeugwechsler

AC050

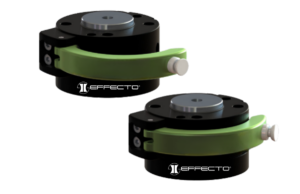
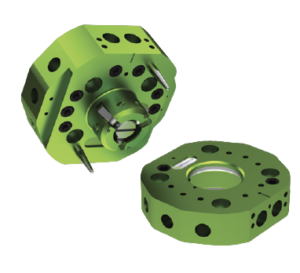
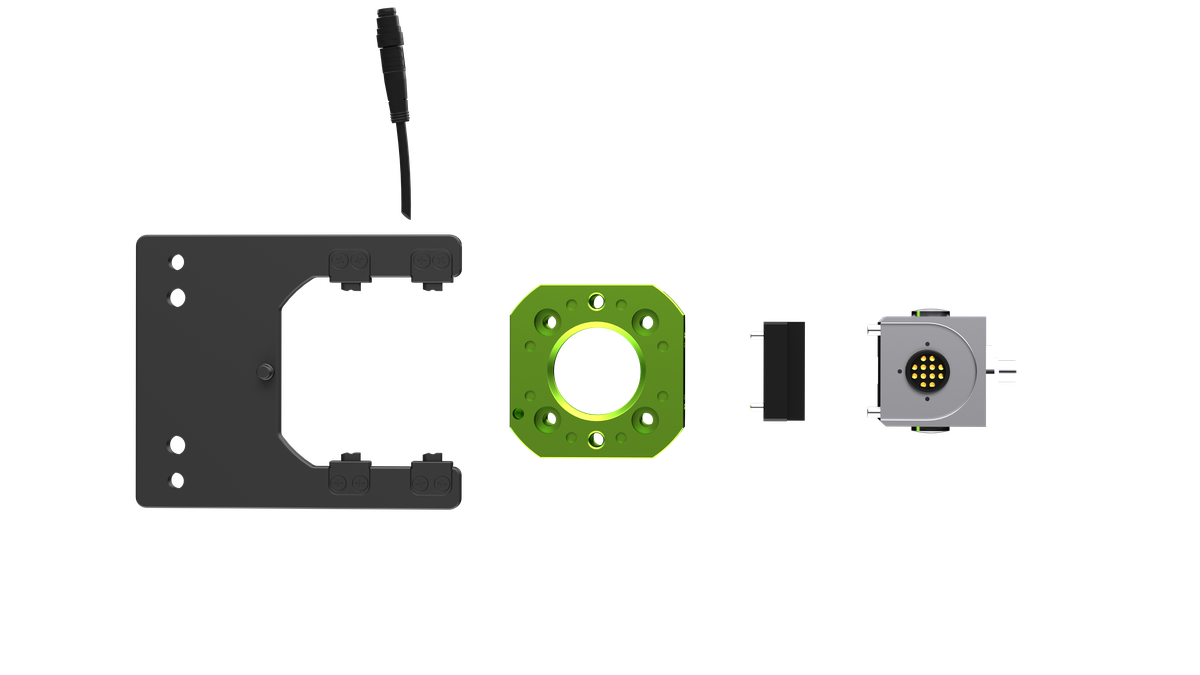
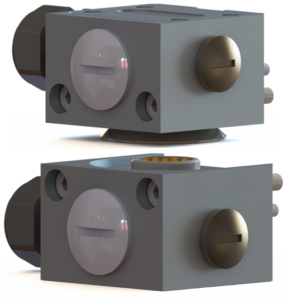
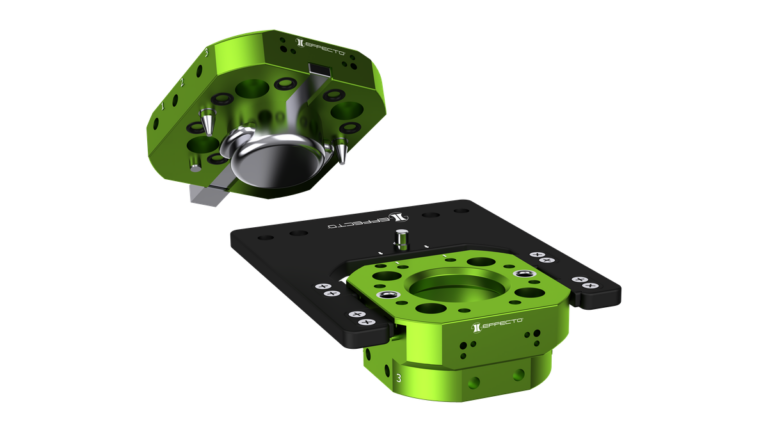
AC050 (Auto Coupler) ist ein mechanisches Verbindungssystem für vollautomatische Werkzeugwechsel ohne externe Energiequellen. Das Ver- und Entriegeln erfolgt allein durch die Bewegung des Roboters.

Modelle

Der Auto Coupler ist ein mechanisches Verbindungssystem für vollautomatische Werkzeugwechsel. Das Ver- und Entriegeln erfolgt allein durch die Bewegung des Roboters, sodass für den Werkzeugwechsel keine externen Energiequellen erforderlich sind.

Vorteile

  • Robustheit – gefertigt aus hochfestem, eloxiertem Aluminium
  • Vollautomatischer End-of-Arm-Werkzeugwechsler
  • Hohe Wiederholgenauigkeit
  • Langlebig und zuverlässig – für über 1.000.000 Wechselzyklen ausgelegt.
  • Die Bewegung des Roboters löst den Verriegelungs- und Entriegelungsmechanismus aus – es wird keine externe Energie benötigt
  • Integrierte pneumatische Durchführungen
  • Optionale Zusatzmodule für elektrische Durchführungen
  • Federbetätigte Stifte für zusätzliche Sicherheit
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Wiederholbarkeit Gewicht Betriebsmoment (Mx, My) Betriebsdrehmoment (Mz) Zugkraft Druckkraft Verriegelungskraft Verriegelungshub
ACR050-031-N-M0001 Roboter-Seite 15 kg33,07 lb ±0,02 mm±0,0008 Zoll 0,24 kg0,53 lb 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30–100 N6,7 – 22,5 lbf 15 mm0,5906 Zoll
ACR050-031-N-M0000 Roboter-Seite 15 kg33,07 lb ±0,02 mm±0,0008 Zoll 0,24 kg0,53 lb 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30–100 N6,7 – 22,5 lbf 15 mm0,5906 Zoll
ACT050-031-N-M0001 Werkzeugseite 15 kg33,07 lb ±0,02 mm±0,0008 Zoll 0,15 kg0,33 lb 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30–100 N6,7 – 22,5 lbf 15 mm0,5906 Zoll
ACT050-031-N-M0000 Werkzeugseite 15 kg33,07 lb ±0,02 mm±0,0008 Zoll 0,15 kg0,33 lb 59 Nm522,2 in-lb 69 Nm610,7 in-lb 1875 N421,5 lbf 65 kN14.613 lbf 30–100 N6,7 – 22,5 lbf 15 mm0,5906 Zoll
ACR050-031-N-M0001

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
15 kg33,07 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,24 kg0,53 lb
Betriebsmoment (Mx, My)
59 Nm522,2 in-lb
Betriebsdrehmoment (Mz)
69 Nm610,7 in-lb
Zugkraft
1875 N421,5 lbf
Druckkraft
65 kN14.613 lbf
Verriegelungskraft
30–100 N6,7 – 22,5 lbf
Verriegelungshub
15 mm0,5906 Zoll
ACR050-031-N-M0000

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
15 kg33,07 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,24 kg0,53 lb
Betriebsmoment (Mx, My)
59 Nm522,2 in-lb
Betriebsdrehmoment (Mz)
69 Nm610,7 in-lb
Zugkraft
1875 N421,5 lbf
Druckkraft
65 kN14.613 lbf
Verriegelungskraft
30–100 N6,7 – 22,5 lbf
Verriegelungshub
15 mm0,5906 Zoll
ACT050-031-N-M0001

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
15 kg33,07 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,15 kg0,33 lb
Betriebsmoment (Mx, My)
59 Nm522,2 in-lb
Betriebsdrehmoment (Mz)
69 Nm610,7 in-lb
Zugkraft
1875 N421,5 lbf
Druckkraft
65 kN14.613 lbf
Verriegelungskraft
30–100 N6,7 – 22,5 lbf
Verriegelungshub
15 mm0,5906 Zoll
ACT050-031-N-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
15 kg33,07 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,15 kg0,33 lb
Betriebsmoment (Mx, My)
59 Nm522,2 in-lb
Betriebsdrehmoment (Mz)
69 Nm610,7 in-lb
Zugkraft
1875 N421,5 lbf
Druckkraft
65 kN14.613 lbf
Verriegelungskraft
30–100 N6,7 – 22,5 lbf
Verriegelungshub
15 mm0,5906 Zoll

Konstruktion

Das XCHANGE®- Auto Coupler ermöglicht einen vollautomatischen Werkzeugwechsel ausschließlich durch die Bewegungen des Roboters selbst, ohne dass zum An- oder Abkuppeln Druckluft oder ein Stromanschluss erforderlich sind. Diese selbsttätige Konstruktion vereinfacht die Installation und reduziert die Anzahl der benötigten Komponenten am Werkzeugaufnahme.

Die robuste Konstruktion gewährleistet eine hohe Wiederholgenauigkeit bei jedem Werkzeugwechsel und macht das System zur zuverlässigen Lösung für automatisierte Zellen, bei denen Verfügbarkeit und Prozesskonstanz entscheidend sind.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ACR050-031-N-M0001 Roboter-Seite
ACR050-031-N-M0000 Roboter-Seite
ACT050-031-N-M0001 Werkzeugseite
ACT050-031-N-M0000 Werkzeugseite
ACR050-031-N-M0001

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
ACR050-031-N-M0000

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
ACT050-031-N-M0001

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
ACT050-031-N-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

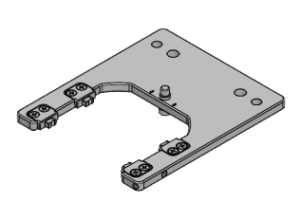
AC050 Andockplatte

Die Andockplatte dient als Auflagefläche für automatisierte Andockvorgänge von Werkzeugen und Zubehörteilen.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
AC050-TMA-000 Auto Coupler Andockplatte
AC050-TMA-001 Auto Coupler Andockplatte mit Sensor
AC050-TMA-000

Auto Coupler Andockplatte

2D-Zeichnung
3D-Modell
AC050-TMA-001

Auto Coupler Andockplatte mit Sensor

2D-Zeichnung
3D-Modell

AC050 – Messung der „ Auto Coupler “

Das „ Auto Coupler “-Sensormodul dient der Positionsüberprüfung für das „ auto coupler “-System.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
SENSOR M2 SCHRAUBE AC050 Sensorziel für die Erkennung der Anwesenheit des Werkzeugständers
INDUKTIVER SENSOR 150 MM Sensor für Roboter-Seitenadapter – Kupplungsstatus
INDUKTIVER SENSOR 300 MM Sensor für „ Werkzeugseite “-Adapter – Werkzeugständer im Lieferumfang enthalten
SENSOR M2 SCHRAUBE

AC050 Sensorziel für die Erkennung der Anwesenheit eines Werkzeugständers

2D-Zeichnung
3D-Modell
INDUKTIVER SENSOR 150 MM

Sensor für Roboter-Seitenadapter – Kupplungsstatus

2D-Zeichnung
3D-Modell
INDUKTIVER SENSOR 300 MM

Sensor für „ Werkzeugseite “-Adapter – Werkzeugständer im Lieferumfang enthalten

2D-Zeichnung
3D-Modell

AC050-Moduladapter

Der Moduladapter gewährleistet die Kompatibilität zwischen verschiedenen Modultypen und der Werkzeugwechselschnittstelle.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
ACR050-MODUL-ADAPTER Adapter für die Roboterseite zur Montage von ER50/ER63-Modulen
ACT050 MODULADAPTER Werkzeugseite Adapter zur Befestigung von ET50-/ET63-Modulen
ACR050-MODUL-ADAPTER

Roboter-Seitenadapter zur Befestigung von ER50/ER63-Modulen

2D-Zeichnung
3D-Modell
ACT050 MODULADAPTER

Werkzeugseite Adapter zur Montage von ET50/ET63-Modulen

2D-Zeichnung
3D-Modell

E50-Diskretmodul

Elektrische Module leiten Signale während eines automatischen Werkzeugwechsels weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Aluminiumkonstruktion zur Reduzierung elektromagnetischer Störungen
  • Ersatzkontakte für eine schnelle und einfache Wartung
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
E63-R-D-M12-8.05-00-N Roboter – M12-Stecker 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. Nein
E63-T-D-M8-8.05-00-N Werkzeug – M8 Außengewinde 0,10 kg0,22 lb 8-polig, M8, A-kodiert 4 A 250 V k. A. k. A.
E63-R-D-M8-8.05-00-N Roboter – M8-Buchse 0,10 kg0,22 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-R-D-M8-8,05-00-N-0,3 Roboter – M8-Buchse 0,11 kg0,24 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-T-D-M12-8.05-00-N Werkzeug – M12-Innengewinde 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. k. A.
E63-T-D-PG-12.05-00-N Werkzeug – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. k. A.
E63-R-D-PG-12.05-00-N Roboter – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. Nein
E63-T-D-M8-8.05-00-N Werkzeug – M8 Außengewinde 0,10 kg0,22 lb 8-polig, M8, A-kodiert 4 A 250 V k. A. k. A.
E63-R-D-M12-8.05-00-N

Roboter – M12-Stecker

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M8-8.05-00-N

Werkzeug – M8-Außengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M8, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-R-D-M8-8.05-00-N

Roboter – M8-Buchse

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-R-D-M8-8,05-00-N-0,3

Roboter – M8-Buchse mit Kabel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,11 kg0,24 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M12-8.05-00-N

Werkzeug – M12-Innengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-T-D-PG-12.05-00-N

Werkzeug – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-R-D-PG-12.05-00-N

Roboter – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M8-8.05-00-N

Werkzeug – M8-Außengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M8, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld