Werkzeugwechsler

EM050

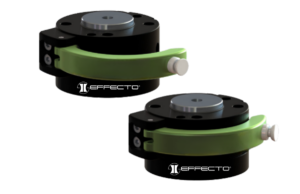
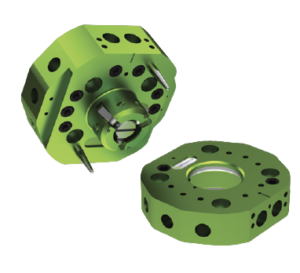
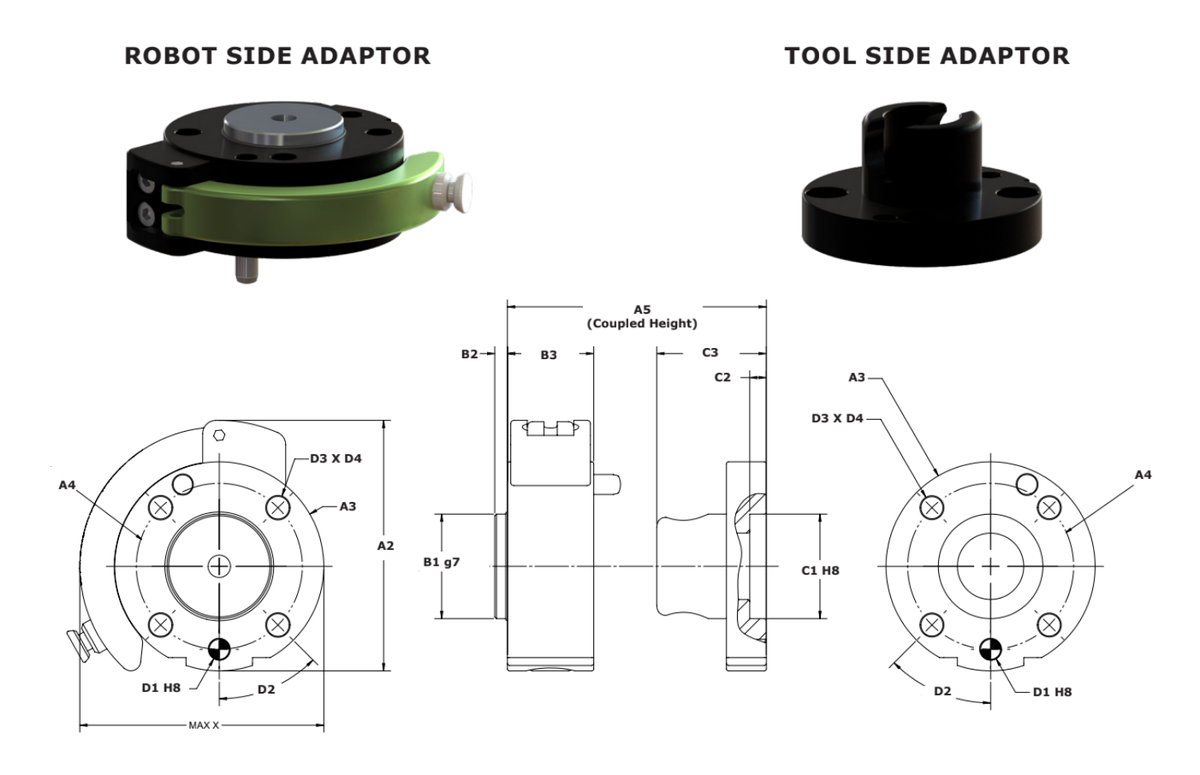
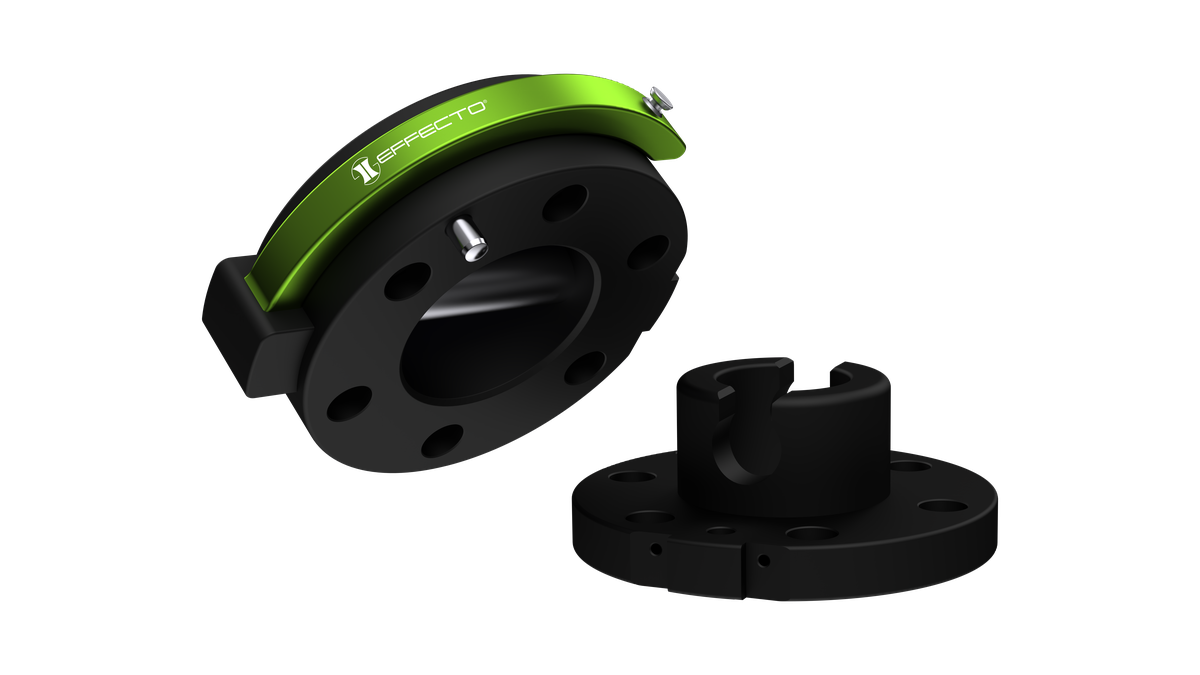
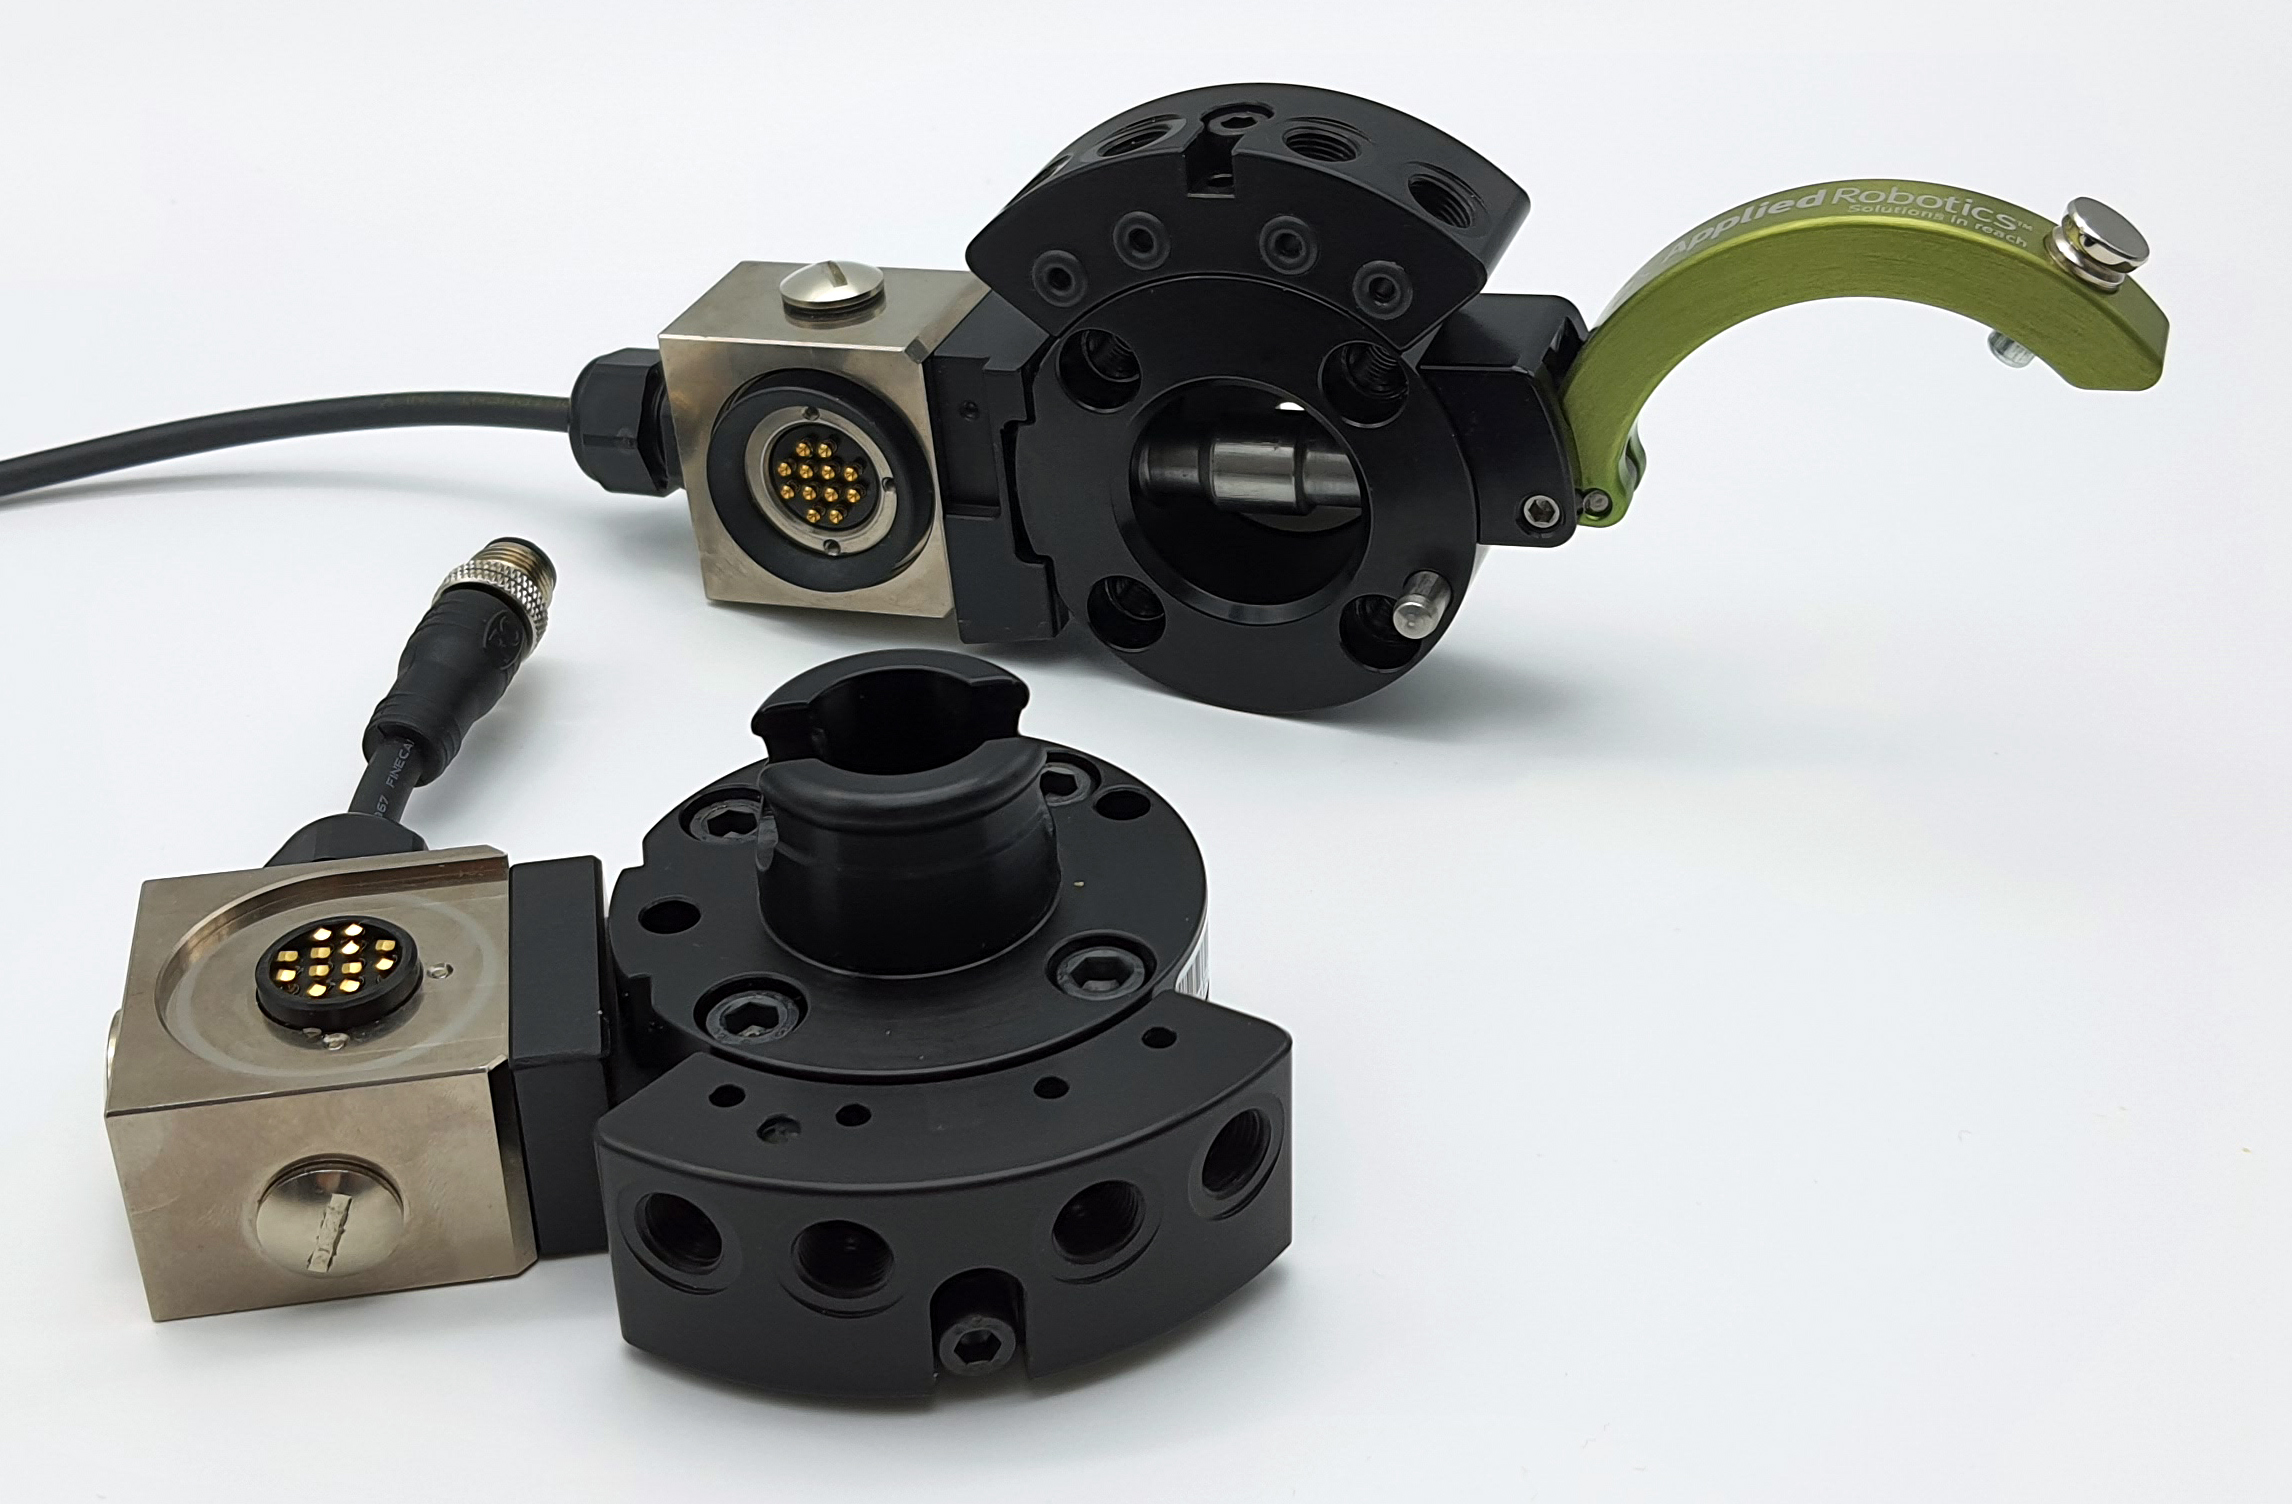
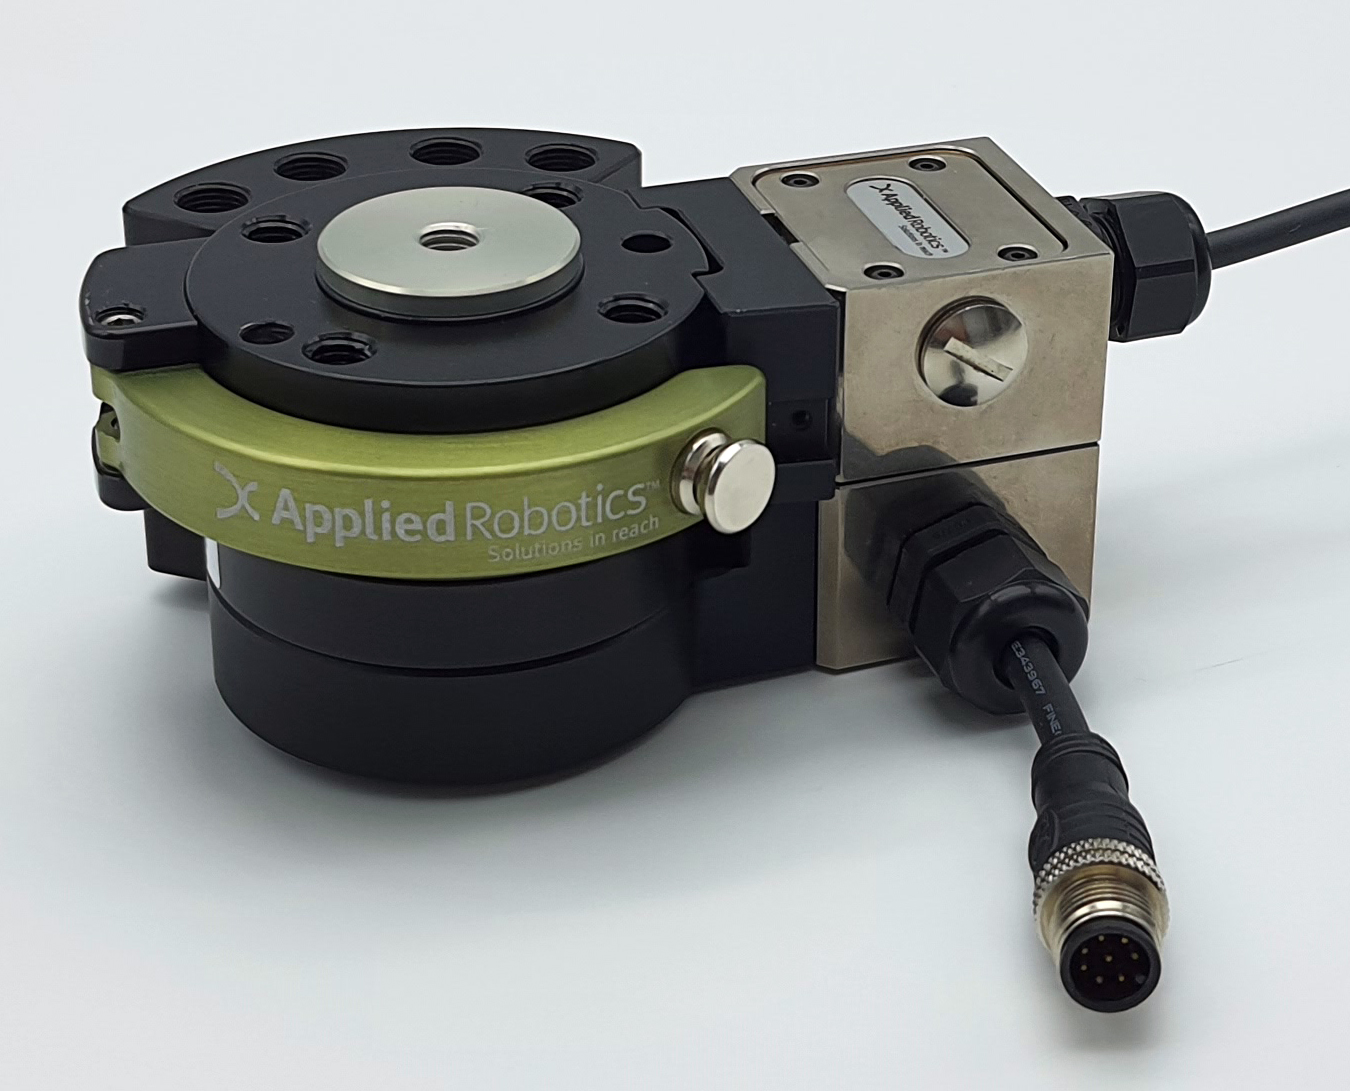
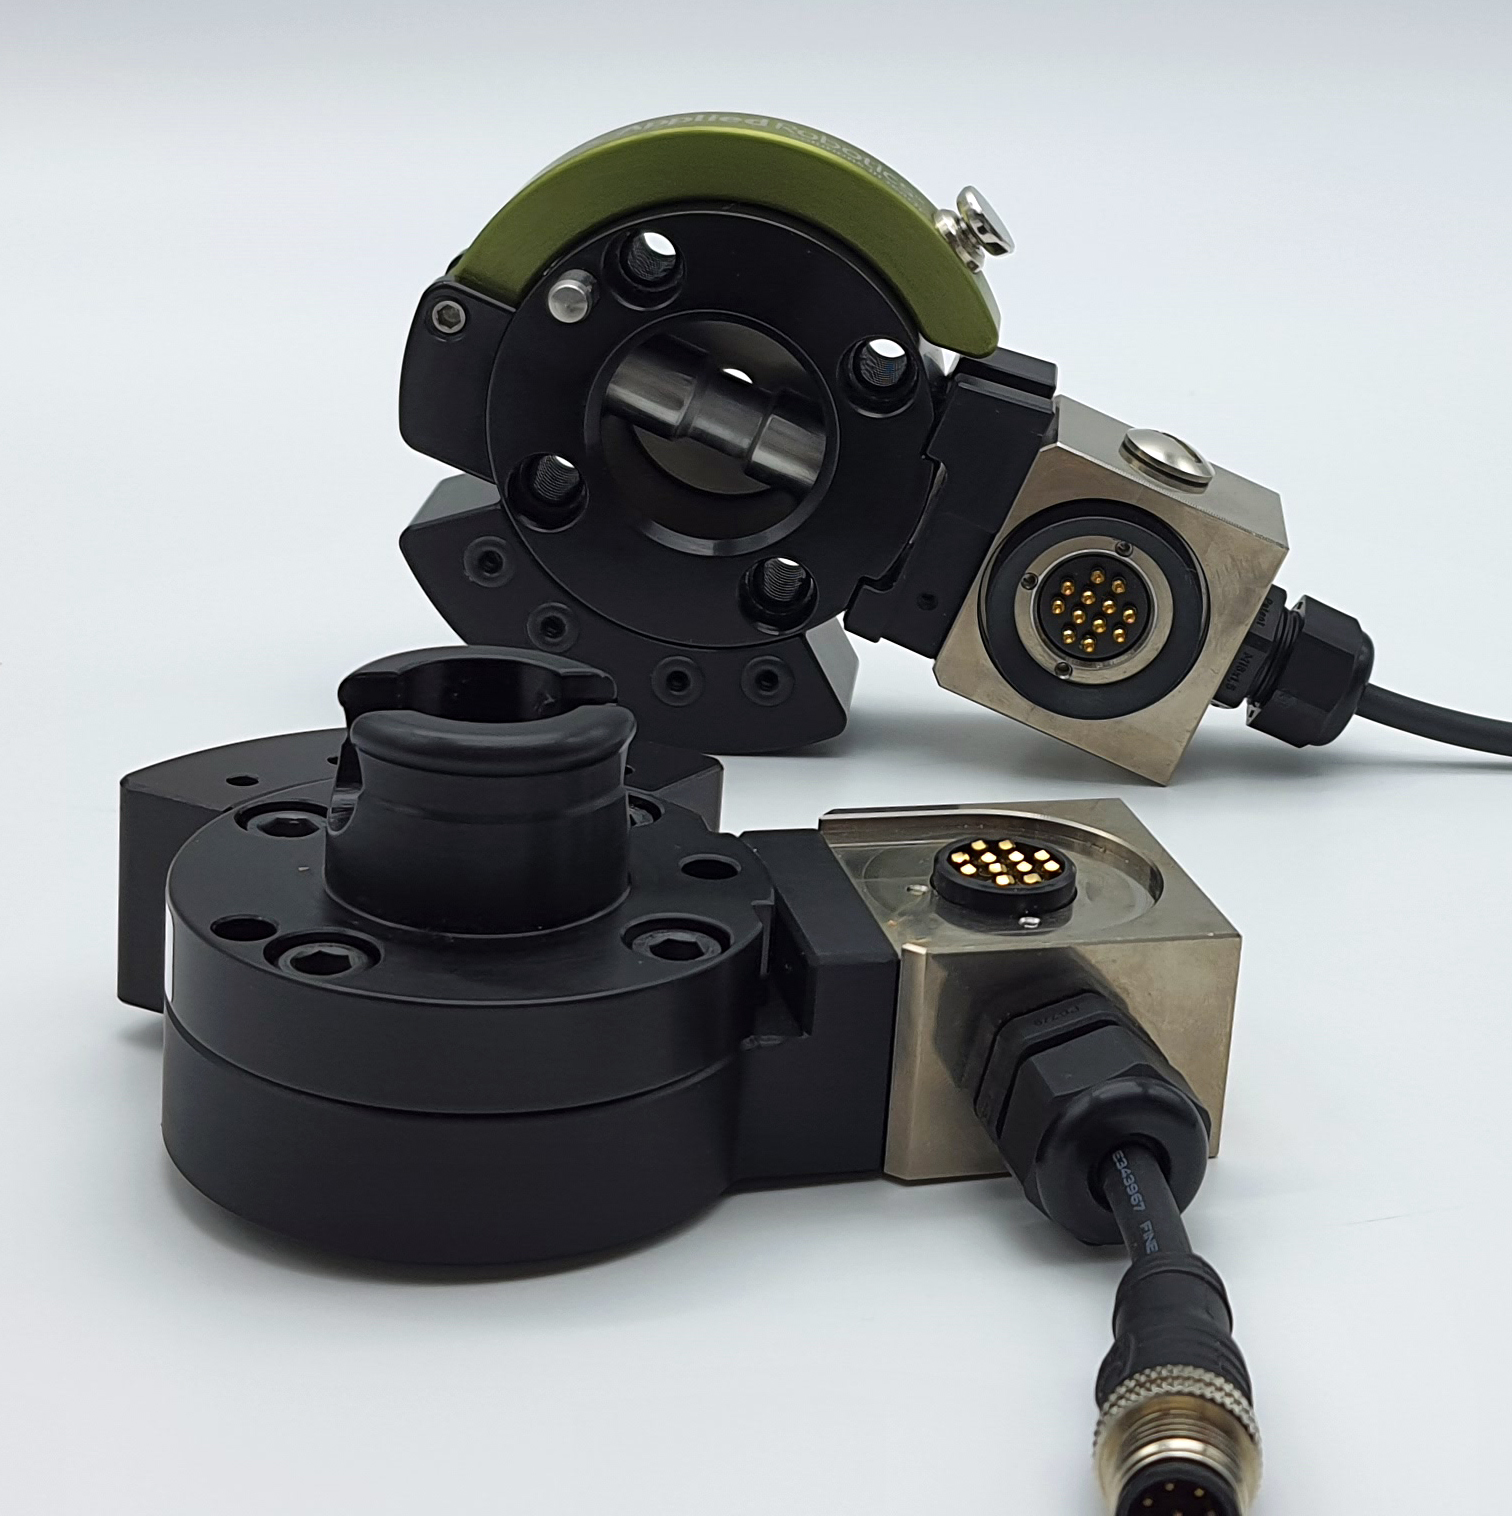
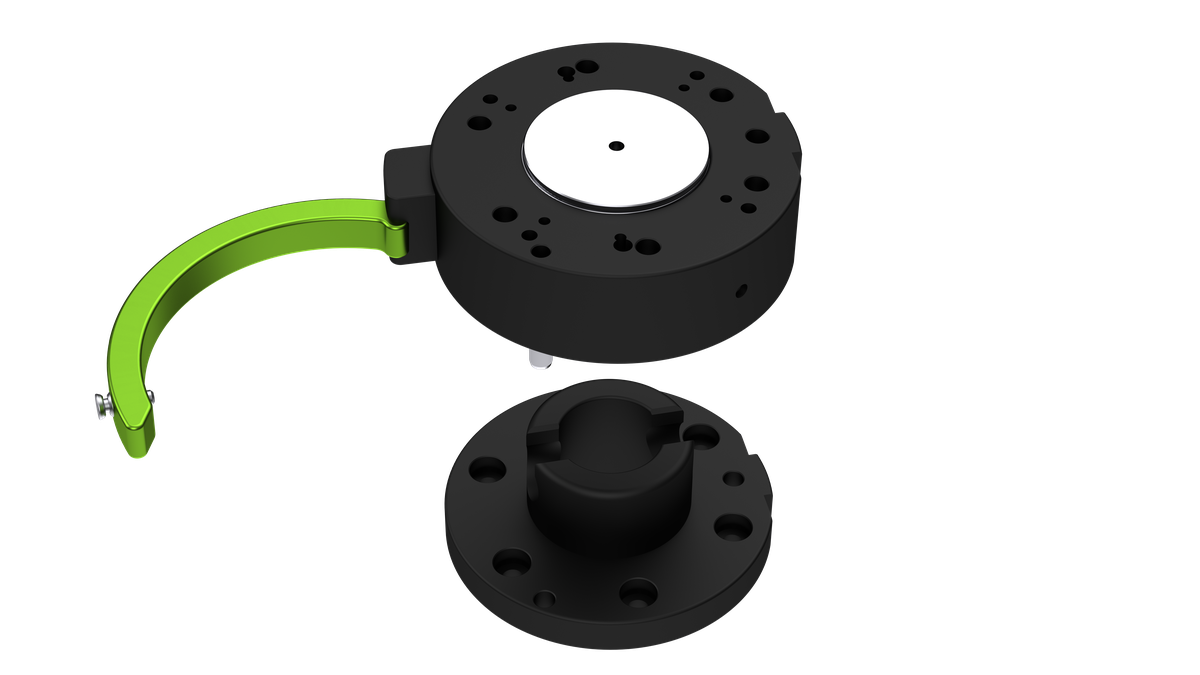
EM050 ist ein manueller Werkzeugwechsler für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter zwischen einzelnen Arbeitsvorgängen. Empfohlen für Traglasten bis 18 kg.

Modelle

EM050 ist ein manueller Werkzeugwechsler für den Wechsel von End-of-Arm-Tooling (EOAT) am Roboter zwischen einzelnen Arbeitsvorgängen. Empfohlen für Traglasten bis 18 kg.

Vorteile

  • Dank des integrierten Bedienhebels ist keine Werkzeugbenutzung erforderlich
  • Gehäuse aus hochfester Aluminiumlegierung
  • Hohe Energiedichte (Verhältnis von Nutzlast zu Gewicht)
  • Intuitive Bedienung
  • Hohe Wiederholgenauigkeit der Verbindung
  • Einfaches und ergonomisches Einführen
  • Langlebig (über 5.000 Wechselzyklen)
  • Maßnahmen zur Verhinderung einer unbeabsichtigten Freisetzung
    • Doppelter Sicherheitsmechanismus
  • Optionaler Anschluss von Zusatzmodulen
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Wiederholbarkeit Gewicht Betriebsmoment (Mx, My) Betriebsdrehmoment (Mz) Zugkraft Druckkraft Verriegelungskraft Verriegelungshub
EMR050-031-N-M0000 Roboter-Seite 18 kg39,68 lb ±0,02 mm±0,0008 Zoll 0,25 kg0,55 lb 70 Nm619,6 in-lb 80 Nm708,1 in-lb 700 N157,4 lbf 80 kN17.985 lbf 4–50 N0,9 – 11,2 lbf 0 – 1 mm0,0000 – 0,0394 Zoll
EMR050-031-N-M0001 Roboter Side 18 kg39,68 lb ±0,02 mm±0,0008 Zoll 0,25 kg0,55 lb 70 Nm619,6 in-lb 80 Nm708,1 in-lb 700 N157,4 lbf 80 kN17.985 lbf 4–50 N0,9 – 11,2 lbf 0 – 1 mm0,0000 – 0,0394 Zoll
EMT050-031-N-M0000 Werkzeugseite 18 kg39,68 lb ±0,02 mm±0,0008 Zoll 0,1 kg0,22 lb 70 Nm619,6 in-lb 80 Nm708,1 in-lb 700 N157,4 lbf 80 kN17.985 lbf 4–50 N0,9 – 11,2 lbf 0 – 1 mm0,0000 – 0,0394 Zoll
EMT050-031-T-M0000 Werkzeugseite 18 kg39,68 lb ±0,02 mm±0,0008 Zoll 0,1 kg0,22 lb 70 Nm619,6 in-lb 80 Nm708,1 in-lb 700 N157,4 lbf 80 kN17.985 lbf 4–50 N0,9 – 11,2 lbf 0 – 1 mm0,0000 – 0,0394 Zoll
EMR050-031-N-M0000

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
18 kg39,68 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,25 kg0,55 lb
Betriebsmoment (Mx, My)
70 Nm619,6 in-lb
Betriebsdrehmoment (Mz)
80 Nm708,1 in-lb
Zugkraft
700 N157,4 lbf
Druckkraft
80 kN17.985 lbf
Verriegelungskraft
4–50 N0,9 – 11,2 lbf
Verriegelungshub
0 – 1 mm0,0000 – 0,0394 Zoll
EMR050-031-N-M0001

Roboter Sid

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
18 kg39,68 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,25 kg0,55 lb
Betriebsmoment (Mx, My)
70 Nm619,6 in-lb
Betriebsdrehmoment (Mz)
80 Nm708,1 in-lb
Zugkraft
700 N157,4 lbf
Druckkraft
80 kN17.985 lbf
Verriegelungskraft
4–50 N0,9 – 11,2 lbf
Verriegelungshub
0 – 1 mm0,0000 – 0,0394 Zoll
EMT050-031-N-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
18 kg39,68 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,1 kg0,22 lb
Betriebsmoment (Mx, My)
70 Nm619,6 in-lb
Betriebsdrehmoment (Mz)
80 Nm708,1 in-lb
Zugkraft
700 N157,4 lbf
Druckkraft
80 kN17.985 lbf
Verriegelungskraft
4–50 N0,9 – 11,2 lbf
Verriegelungshub
0 – 1 mm0,0000 – 0,0394 Zoll
EMT050-031-T-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
18 kg39,68 lb
Wiederholbarkeit
±0,02 mm±0,0008 Zoll
Gewicht
0,1 kg0,22 lb
Betriebsmoment (Mx, My)
70 Nm619,6 in-lb
Betriebsdrehmoment (Mz)
80 Nm708,1 in-lb
Zugkraft
700 N157,4 lbf
Druckkraft
80 kN17.985 lbf
Verriegelungskraft
4–50 N0,9 – 11,2 lbf
Verriegelungshub
0 – 1 mm0,0000 – 0,0394 Zoll

Konstruktion

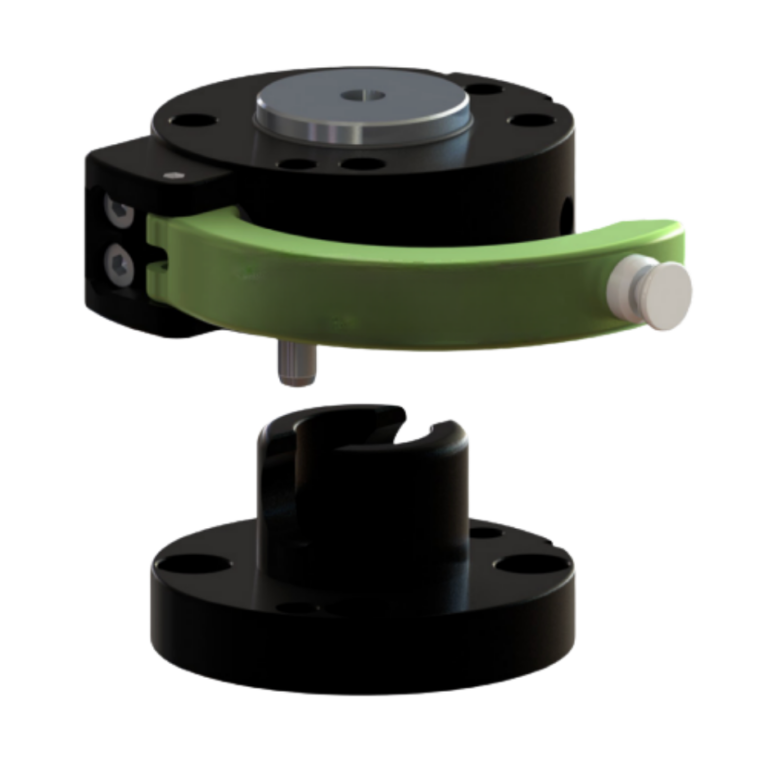
Der XCHANGE® manueller Werkzeugwechsler basiert auf einem einfachen, integrierten Bedienhebel, der ein schnelles, werkzeugloses Einsetzen und Lösen ermöglicht – ganz ohne Schraubenschlüssel oder Befestigungselemente.

Der Mechanismus ist so ausgelegt, dass er bei jedem Zyklus präzise und wiederholgenau einrastet, wodurch eine gleichbleibende Ausrichtung gewährleistet ist, ohne dass dies von der Technik des Bedieners abhängt.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
EMR050-031-N-M0000 Roboter-Seite
EMR050-031-N-M0001 Roboter Side
EMT050-031-N-M0000 Werkzeugseite
EMT050-031-T-M0000 Werkzeugseite
EMR050-031-N-M0000

Roboter-Seite

Datenblatt
2D-Zeichnung
3D-Modell
EMR050-031-N-M0001

Roboter Sid

Datenblatt
2D-Zeichnung
3D-Modell
EMT050-031-N-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell
EMT050-031-T-M0000

Werkzeugseite

Datenblatt
2D-Zeichnung
3D-Modell

Module & Zubehör

EM050 Luftmodul

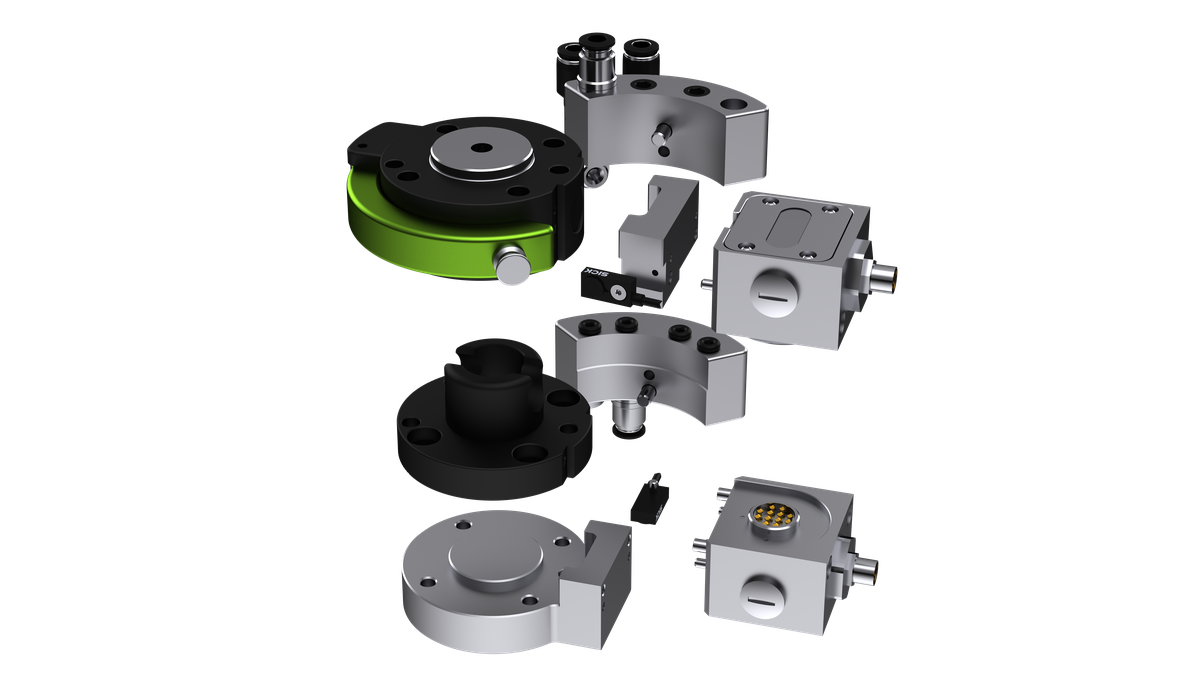
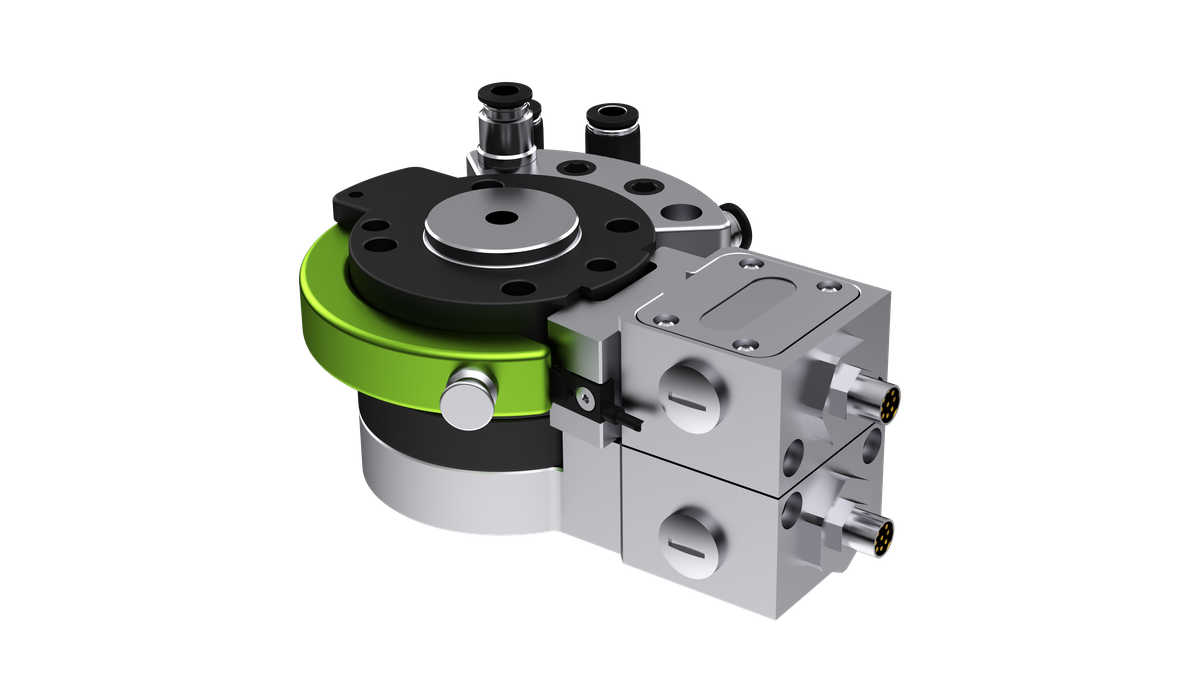
Das Luftmodul leitet die Druckluftversorgung durch den Werkzeugwechsler, wobei die Anzahl der Anschlüsse und die Anschlussarten konfigurierbar sind.

Metrisch Imperial
Modell & Beschreibung 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Druck Anschlussgewinde
EM50-R-04-G1/8 Roboter – EM50 0,12 kg0,26 lb 4 0–7 bar0,0–101,5 psi 1/8" BSPP
EM50-T-04-G1/8 Werkzeug – EM50 0,13 kg0,29 lb 4 0–7 bar0,0–101,5 psi 1/8" BSPP
EM50-R-04-G1/8

Roboter – EM50

2D-Zeichnung
3D-Modell
Gewicht
0,12 kg0,26 lb
Benutzerverbindungen
4
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/8" BSPP
EM50-T-04-G1/8

Werkzeug – EM50

2D-Zeichnung
3D-Modell
Gewicht
0,13 kg0,29 lb
Benutzerverbindungen
4
Druck
0–7 bar0,0–101,5 psi
Anschlussgewinde
1/8" BSPP

EM050-Moduladapter

Der Moduladapter gewährleistet die Kompatibilität zwischen verschiedenen Modultypen und der Werkzeugwechselschnittstelle.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
EMR050-MODUL-ADAPTER Robot – EM50-Adapter für ER50/63-Module
EMT050-MODUL-ADAPTER Werkzeug – EM50-Adapter für ET63-Module
EMR050-Moduladapter

Robot – EM50-Adapter für ER50/63-Module

2D-Zeichnung
3D-Modell
EMT050-MODUL-ADAPTER

Werkzeug – EM50-Adapter für ET63-Module

2D-Zeichnung
3D-Modell

E50-Diskretmodul

Elektrische Module leiten Signale während eines automatischen Werkzeugwechsels weiter.

Vorteile

  • Flexible Anschlussmöglichkeiten
  • Aluminiumkonstruktion zur Reduzierung elektromagnetischer Störungen
  • Ersatzkontakte für eine schnelle und einfache Wartung
  • IP65 im gekoppelten Zustand
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Gewicht Benutzerverbindungen Max. Strom Max. Spannung Werkzeug-ID C/UC-Sensor
E63-R-D-M12-8.05-00-N Roboter – M12-Stecker 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. Nein
E63-R-D-M8-8.05-00-N Roboter – M8-Buchse 0,10 kg0,22 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-R-D-M8-8,05-00-N-0,3 Roboter – M8-Buchse 0,11 kg0,24 lb 8 SOC, M8 A-codiert 4 A 250 V k. A. Nein
E63-R-D-PG-12.05-00-N Roboter – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. Nein
E63-T-D-M12-8.05-00-N Werkzeug – M12-Innengewinde 0,10 kg0,22 lb 8-polig, M12, A-kodiert 4 A 250 V k. A. k. A.
E63-T-D-M8-8.05-00-N Werkzeug – M8 Außengewinde 0,10 kg0,22 lb 8-polig, M8, A-kodiert 4 A 250 V k. A. k. A.
E63-T-D-N-0,05-15-N Werkzeug – Werkzeugkennzeichnung 0,10 kg0,22 lb k. A. (nur „Werkzeug-ID “) 1 A 28 V 15 Werkzeuge k. A.
E63-T-D-PG-12.05-00-N Werkzeug – Zugentlastung 0,10 kg0,22 lb Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG 5 A Kabelabhängig k. A. k. A.
E63-R-D-M12-8.05-00-N

Roboter – M12-Stecker

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-R-D-M8-8.05-00-N

Roboter – M8-Buchse

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-R-D-M8-8,05-00-N-0,3

Roboter – M8-Buchse mit Kabel

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,11 kg0,24 lb
Benutzerverbindungen
8 SOC, M8 A-codiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-R-D-PG-12.05-00-N

Roboter – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
Nein
E63-T-D-M12-8.05-00-N

Werkzeug – M12-Innengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M12, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-T-D-M8-8.05-00-N

Werkzeug – M8-Außengewinde

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
8-polig, M8, A-kodiert
Max. Strom
4 A
Max. Spannung
250 V
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.
E63-T-D-N-0,05-15-N

Werkzeug – Werkzeugidentifikation

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
k. A. (nur „Werkzeug-ID “)
Max. Strom
1 A
Max. Spannung
28 V
Werkzeug-ID
15 Werkzeuge
C/UC-Sensor
k. A.
E63-T-D-PG-12.05-00-N

Werkzeug – Zugentlastung

Datenblatt
2D-Zeichnung
3D-Modell
Gewicht
0,10 kg0,22 lb
Benutzerverbindungen
Zugentlastung (4,0 mm – 6,5 mm Außendurchmesser) Max. Drahtquerschnitt: 12 × 22 AWG
Max. Strom
5 A
Max. Spannung
Kabelabhängig
Werkzeug-ID
k. A.
C/UC-Sensor
k. A.

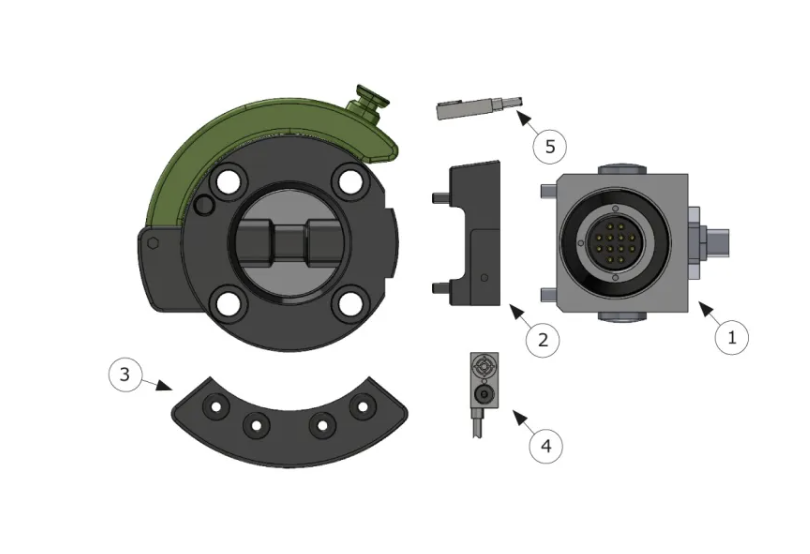
KIT TOOL PRÄSENTIERT PNP E50, E63, E80

Das „Tool Present Kit“ enthält Sensoren und Komponenten zur Erkennung der Anwesenheit eines Werkzeugs.

Ein zweiter Werkzeugpräsenzsensor kann verwendet werden, um das Schließen des Hebels zu erkennen.

Modell & Beschreibung 2D-Zeichnung 3D-Modell
KIT TOOL PRÄSENTIERT PNP E50, E63, E80 PNP-Näherungssensor für Licht und mittlere Lasten Werkzeugwechsler
KIT TOOL PRÄSENTIERT PNP E50, E63, E80

PNP-Näherungssensor für Licht und mittlere Lasten Werkzeugwechsler

2D-Zeichnung
3D-Modell

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld