Modelli
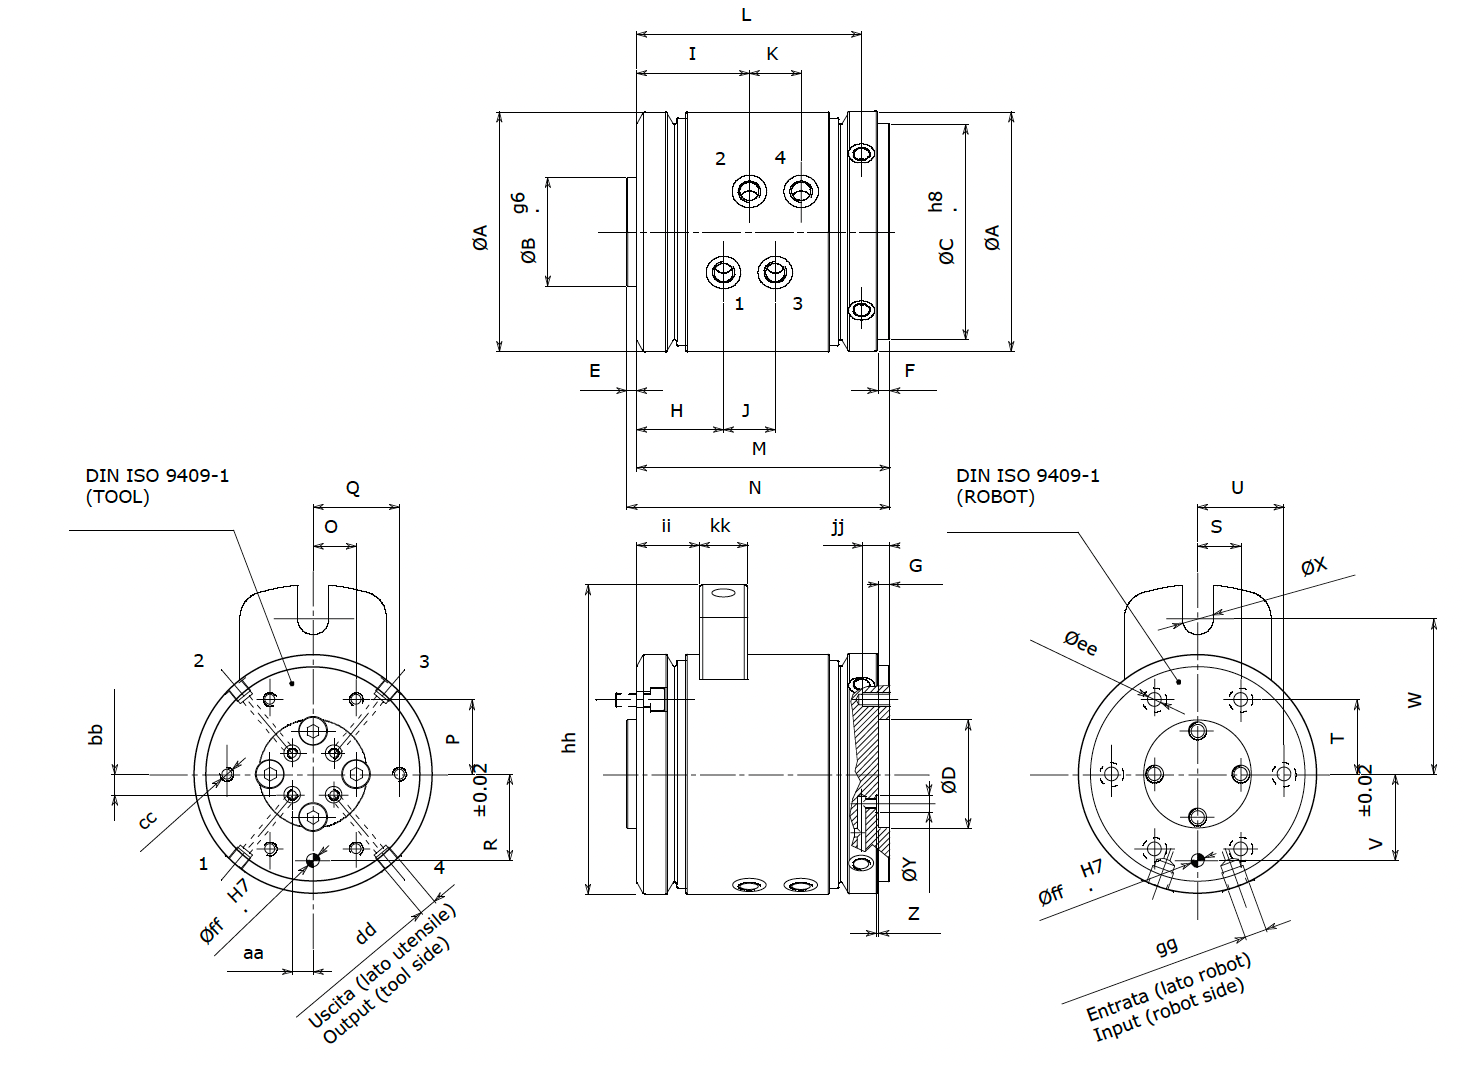
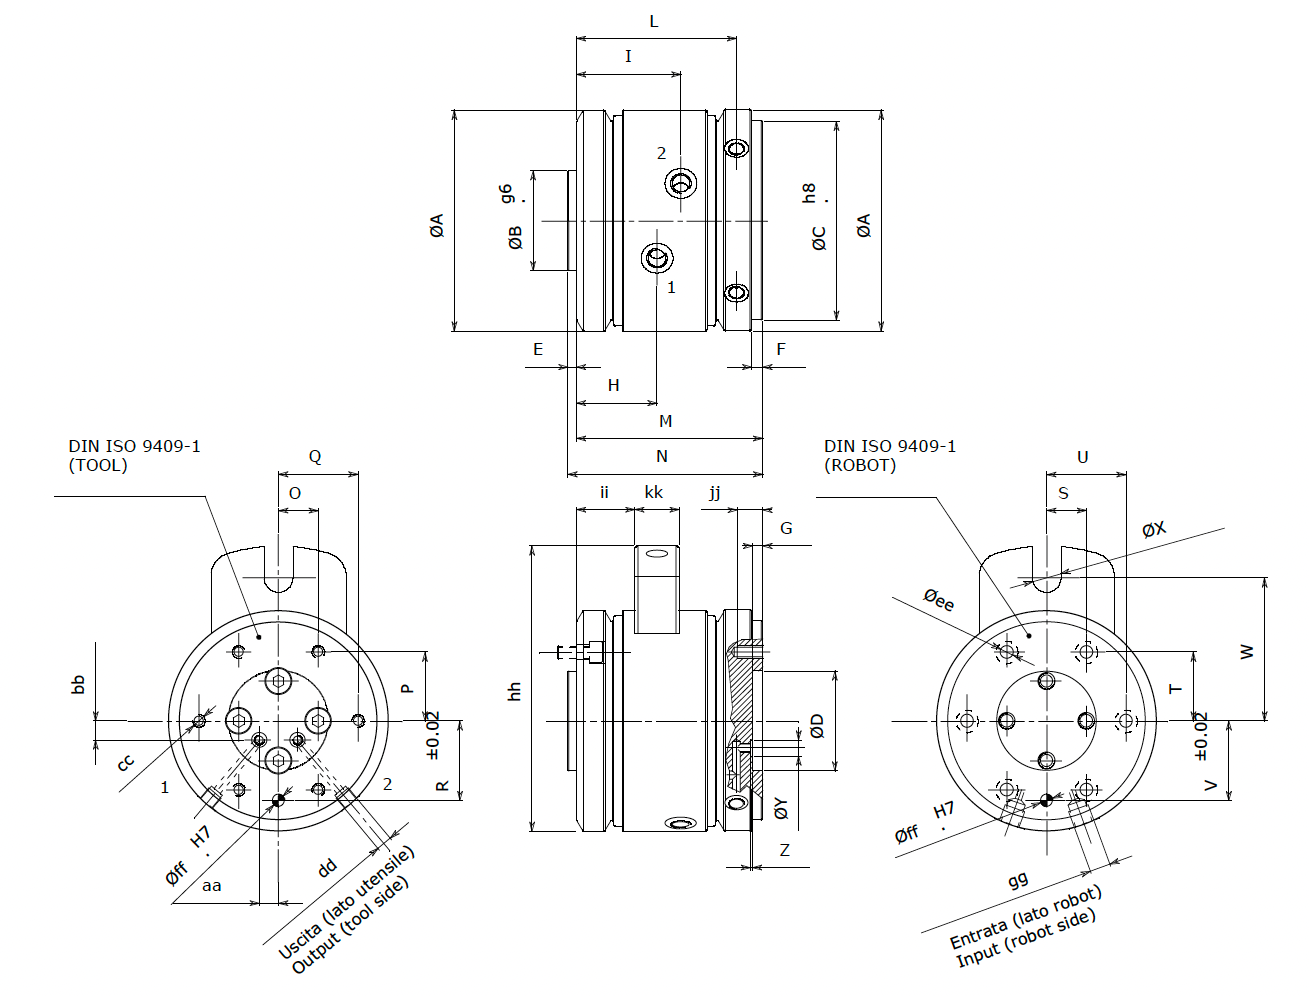
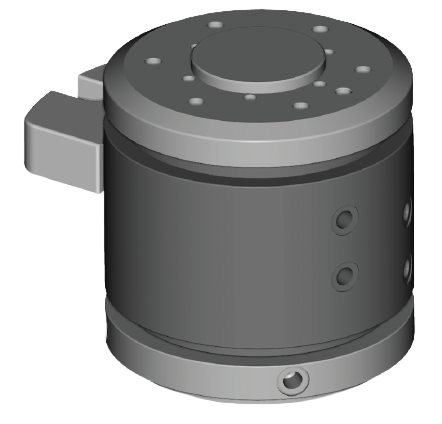
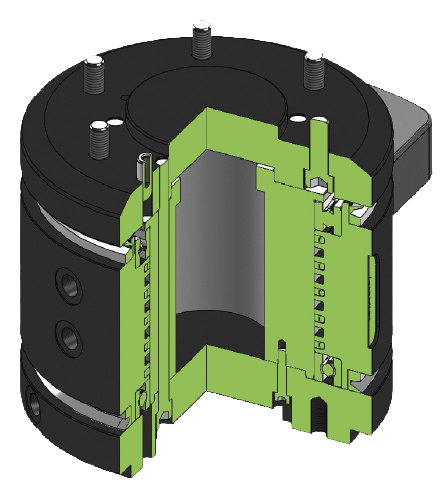
Il PRD è un passafluido rotante destinato ad applicazioni robotiche e tavole rotanti di indicizzazione con movimento rotatorio illimitato.
Vantaggi
- Elevata resistenza, lunga durata, nessuna manutenzione.
- Mozzo interno in acciaio temprato per la trasmissione “ alta potenza ” dei robot moderni.
- Profilo ISO flangia che consente un facile montaggio sulla maggior parte dei modelli di robot senza bisogno di piastre adattatrici aggiuntive.
- 2 o 4 "fluid passaggi di alimentazione " (altri modelli disponibili su Su richiesta).
- Dimensioni compatte per un impatto minimo nelle applicazioni dei clienti.
- Una guarnizione fluida e di lunga durata garantisce una coppia di avviamento e una coppia continua ridotte.
- Protezione dallo sporco tramite guarnizioni rotanti.
- Alimentazione dell'aria tramite raccordi a vite assiali o radiali.
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 0,58 kg1,28 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 6,00 kg13,23 libbre
- Coppia di spunto
- 2,5 Nm23 in-lb
- Connessione lato robot
- ISO 9409-1-31,5
- Coppia radiale massima
- 20 Nm177 in-lb
- Velocità massima di rotazione
- 900 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 1,13 kg2,49 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 20,00 kg44,10 libbre
- Coppia di spunto
- 2,5 Nm23 in-lb
- Connessione lato robot
- ISO 9409-1-40
- Coppia radiale massima
- 80 Nm708 in-lb
- Velocità massima di rotazione
- 600 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 1,23 kg2,71 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 20,00 kg44,10 libbre
- Coppia di spunto
- 2,5 Nm23 in-lb
- Connessione lato robot
- ISO 9409-1-50
- Coppia radiale massima
- 80 Nm708 in-lb
- Velocità massima di rotazione
- 600 giri al minuto
Due passaggi aria
- Peso
- 2,41 kg5,30 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 35,00 kg77,18 libbre
- Coppia di spunto
- 4,5 Nm40 in-lb
- Connessione lato robot
- ISO 9409-1-63
- Coppia radiale massima
- 100 Nm885 in-lb
- Velocità massima di rotazione
- 500 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 5,30 kg11,66 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 100,00 kg220,50 libbre
- Coppia di spunto
- 10,0 Nm88,5 in-lb
- Connessione lato robot
- ISO 9409-1-80
- Coppia radiale massima
- 350 Nm3098 in-lb
- Velocità massima di rotazione
- 300 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 5,40 kg11,88 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 100,00 kg220,50 libbre
- Coppia di spunto
- 10,0 Nm88,5 in-lb
- Connessione lato robot
- ISO 9409-1-100
- Coppia radiale massima
- 350 Nm3098 in-lb
- Velocità massima di rotazione
- 300 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 13,40 kg29,48 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 225,00 kg496,13 libbre
- Coppia di spunto
- 22,5 Nm200 in-lb
- Connessione lato robot
- ISO 9409-1-125
- Coppia radiale massima
- 600 Nm5.310 in-lb
- Velocità massima di rotazione
- 240 giri al minuto
Due passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 14,35 kg31,57 libbre
- Numero di passaggi di alimentazione
- 2
- Peso movimentabile raccomandato
- 225,00 kg496,13 libbre
- Coppia di spunto
- 22,5 Nm200 in-lb
- Connessione lato robot
- ISO 9409-1-160
- Coppia radiale massima
- 600 Nm5.310 in-lb
- Velocità massima di rotazione
- 240 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 1,53 kg3,37 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 20,00 kg44,10 libbre
- Coppia di spunto
- 5,0 Nm44,25 in-lb
- Connessione lato robot
- ISO 9409-1-40
- Coppia radiale massima
- 80 Nm708 in-lb
- Velocità massima di rotazione
- 600 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 1,63 kg3,59 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 20,00 kg44,10 libbre
- Coppia di spunto
- 5,0 Nm44,3 in-lb
- Connessione lato robot
- ISO 9409-1-50
- Coppia radiale massima
- 80 Nm708 in-lb
- Velocità massima di rotazione
- 600 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 3,21 kg7,06 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 35,00 kg77,18 libbre
- Coppia di spunto
- 9,0 Nm80 in-lb
- Connessione lato robot
- ISO 9409-1-63
- Coppia radiale massima
- 100 Nm885 in-lb
- Velocità massima di rotazione
- 500 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 6,90 kg15,18 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 100,00 kg220,50 libbre
- Coppia di spunto
- 20,0 Nm177 in-lb
- Connessione lato robot
- ISO 9409-1-80
- Coppia radiale massima
- 350 Nm3098 in-lb
- Velocità massima di rotazione
- 300 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 7,00 kg15,40 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 100,00 kg220,50 libbre
- Coppia di spunto
- 20,0 Nm177 in-lb
- Connessione lato robot
- ISO 9409-1-100
- Coppia radiale massima
- 350 Nm3098 in-lb
- Velocità massima di rotazione
- 300 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 17,20 kg37,84 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 225,00 kg496,13 libbre
- Coppia di spunto
- 45,0 Nm400 in-lb
- Connessione lato robot
- ISO 9409-1-125
- Coppia radiale massima
- 600 Nm5.310 in-lb
- Velocità massima di rotazione
- 240 giri al minuto
Quattro passaggi aria
- Disegno 2D
- Modello 3D
- Peso
- 18,15 kg39,93 libbre
- Numero di passaggi di alimentazione
- 4
- Peso movimentabile raccomandato
- 225,00 kg496,13 libbre
- Coppia di spunto
- 45,0 Nm400 in-lb
- Connessione lato robot
- ISO 9409-1-160
- Coppia radiale massima
- 600 Nm5.310 in-lb
- Velocità massima di rotazione
- 240 giri al minuto