Cerchi Applied Robotics o PTM Präzisionstechnik? Ora entrambe sono EFFECTO: benvenuto sul nostro nuovo sito web!

Accessori per robot

SR

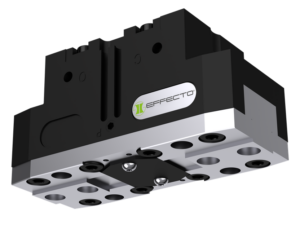
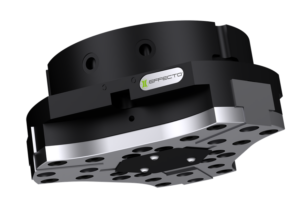
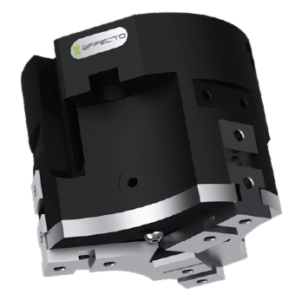
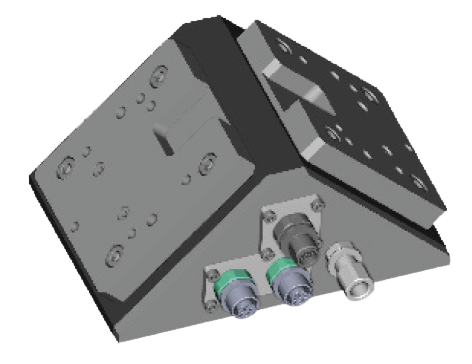
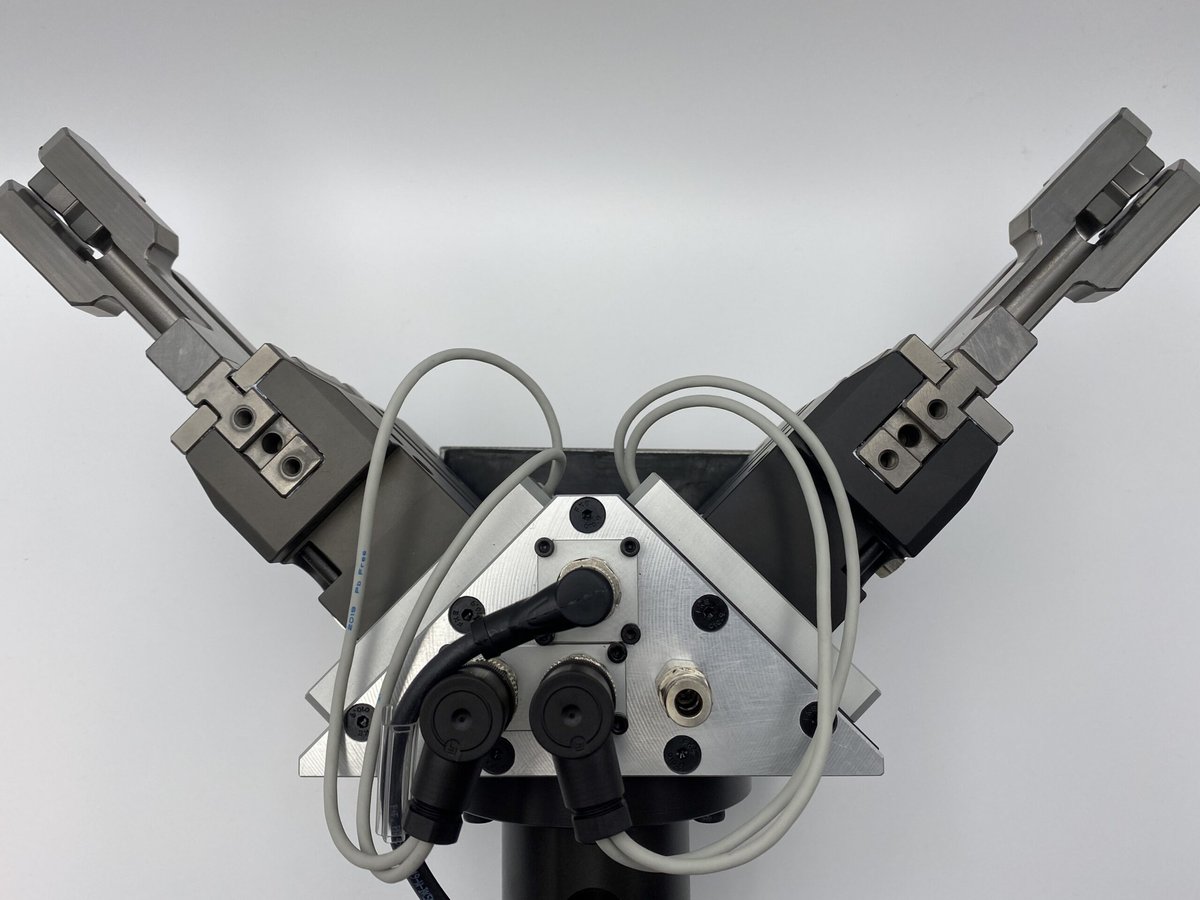
SR è un supporto per doppia pinza progettato per installare simultaneamente due pinze su un robot o su una mano meccanica. Consente di ottimizzare le operazioni di carico e scarico e di semplificare l’interblocco con le macchine utensili.

Modelli

I supporti SR sono stati progettati per montare contemporaneamente due pinze di presa sul robot o sulla mano meccanica, semplificando l'interfacciamento con la macchina utensile e le operazioni di carico e scarico del robot.

Vantaggi

  • nr.2 elettrovalvole di comando pinza fissate sul supporto con predisposizione per il cablaggio elettrico e pneumatico
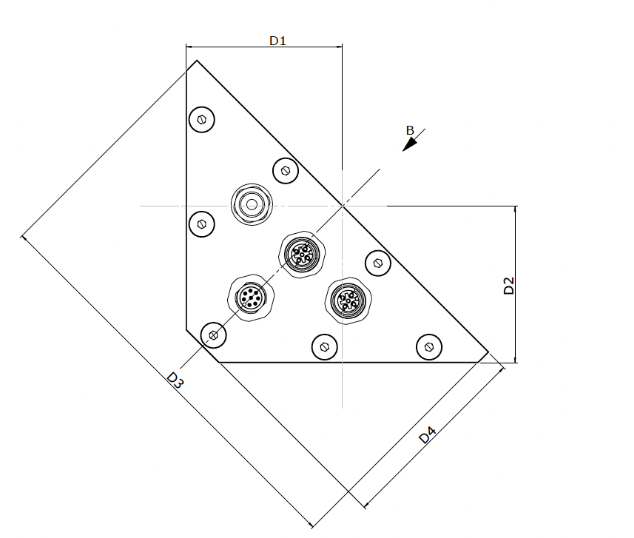
  • un connettore multipolare n. 1 (M8-8 poli), cablato con i componenti interni, consente l'alimentazione dei componenti e: l'alimentazione dell'elettrovalvola delle pinze, il controllo della posizione di apertura-chiusura della pinza
  • n. 2 connettori multipolari (M12 a 4 poli) collegati ai sensori di prossimità. Tali connettori sono semplicemente cablati al connettore principale (M8 a 8 poli).
  • Con questo dispositivo è possibile alimentare e controllare le due pinze anche quando il sistema dispone di un solo collegamento pneumatico e di un unico connettore multipolare. In questo modo sono necessari un solo tubo di alimentazione pneumatica e un unico cavo per i segnali elettrici collegati al robot o alla mano meccanica. Il grande vantaggio consiste nel semplificare tutte le connessioni.
Metrico Imperiale
Modello e Descrizione Datasheet Modello 3D Peso Dimensioni piastra di montaggio
SR15 1,30 kg2,87 libbre 110 x 110 mm4,33 x 4,33 pollici
SR45 7,50 kg16,54 libbre 175 x 175 mm6,89 x 6,89 pollici
SR15
Datasheet
Modello 3D
Peso
1,30 kg2,87 libbre
Dimensioni piastra di montaggio
110 x 110 mm4,33 x 4,33 pollici
SR45
Datasheet
Modello 3D
Peso
7,50 kg16,54 libbre
Dimensioni piastra di montaggio
175 x 175 mm6,89 x 6,89 pollici

Design

Il sistema SR consente di montare contemporaneamente due pinze su un unico robot , raggruppando Pneumatico Tutto e Pneumatico Tutto in un unico connettore multipolare.

Ciò significa che sono necessari solo un tubo dell'aria e un cavo per alimentare e comandare entrambe le pinze, semplificando così il cablaggio e l'interblocco della macchina utensile.

Download

Modello e Descrizione Datasheet Modello 3D
SR15
SR45
SR15
Datasheet
Modello 3D
SR45
Datasheet
Modello 3D

Contatta EFFECTO

Trova subito il tool più adatto alla tua applicazione

Richiedi il download di " Modello 3D "

* Indica un campo obbligatorio