Modelle
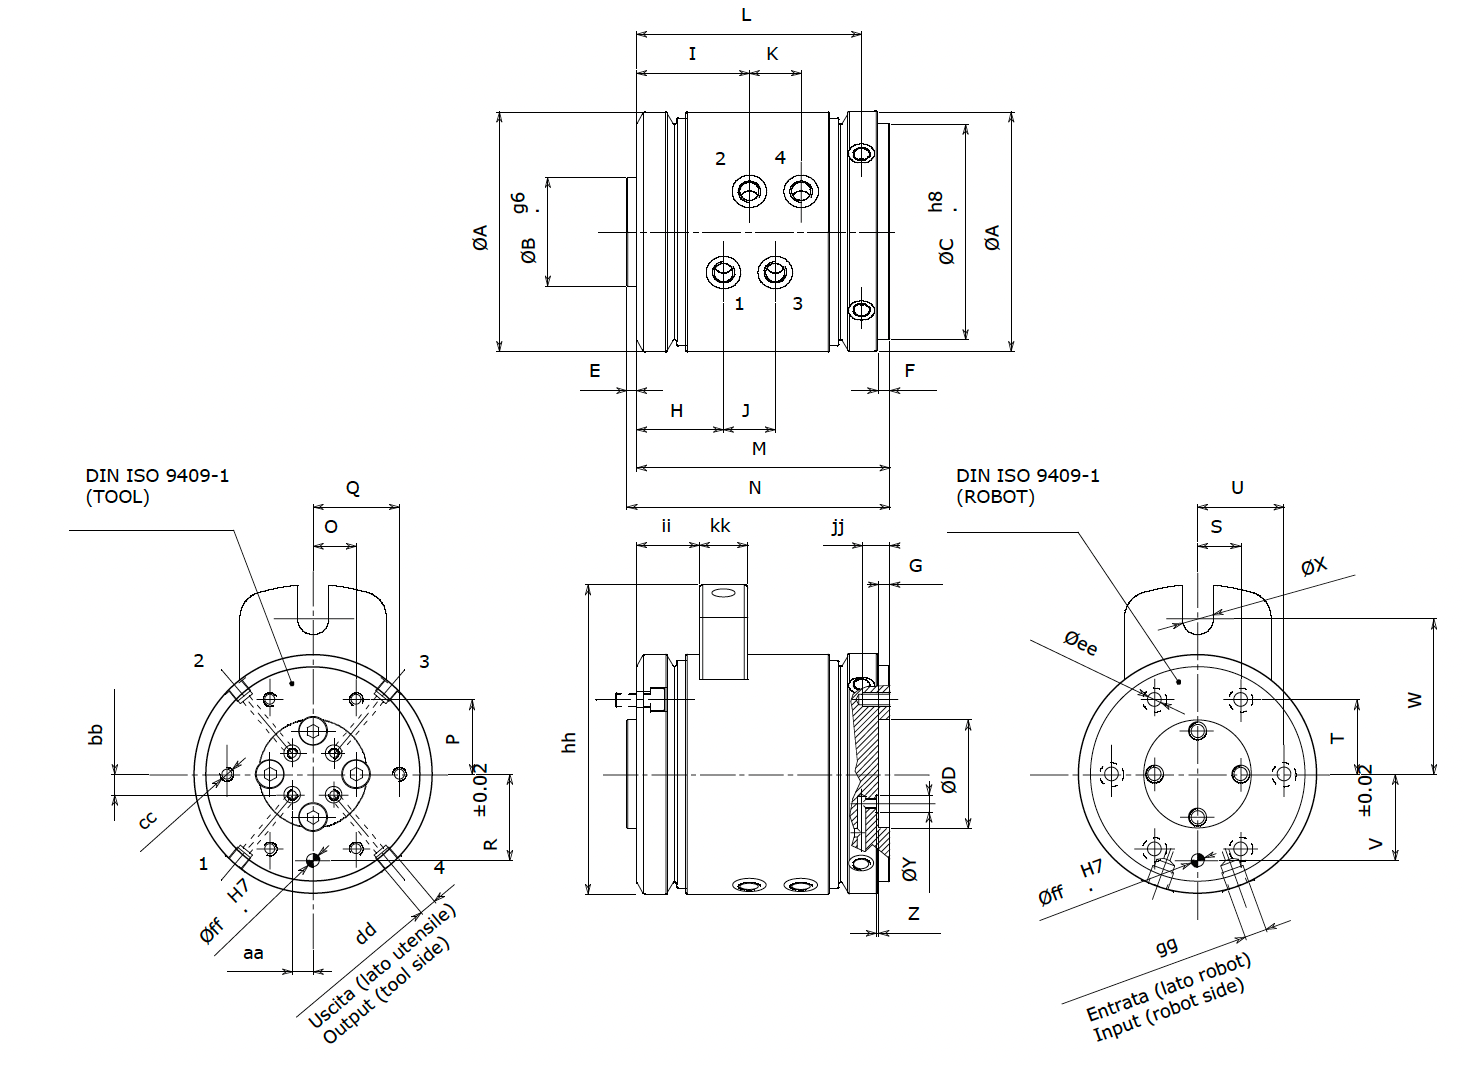
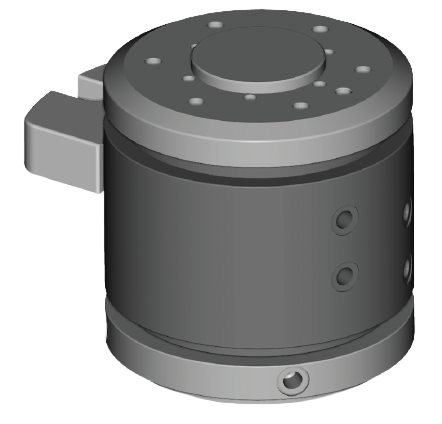
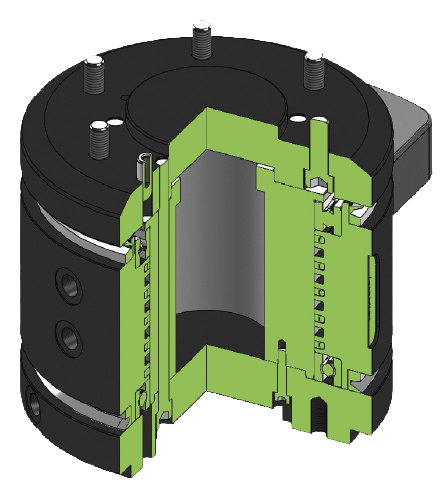
PRD ist eine Drehdurchführung für Fluide in Roboteranwendungen und Rundschalttischen mit unbegrenzter Drehbewegung.
Vorteile
- Hohe Festigkeit, lange Lebensdauer und wartungsfreier Betrieb.
- Gehärtete innere Stahlnabe für hohe Kraftübertragung moderner Roboter.
- ISO-Flanschbild für die einfache Montage an den meisten Robotertypen ohne zusätzliche Adapterplatten.
- 2 oder 4 Fluid-Drehdurchführungen (weitere auf Anfrage erhältlich).
- Kompakte Abmessungen für eine einfache Integration in unterschiedlichste Anwendungen.
- Leichtgängige, langlebige Dichtung sorgt für ein geringes Anlauf- und ein konstantes Betriebsdrehmoment.
- Schutz vor Schmutz durch Rotationsdichtungen.
- Druckluftversorgung über axiale oder radiale Schraubanschlüsse.
Zwei Luftanschlüsse
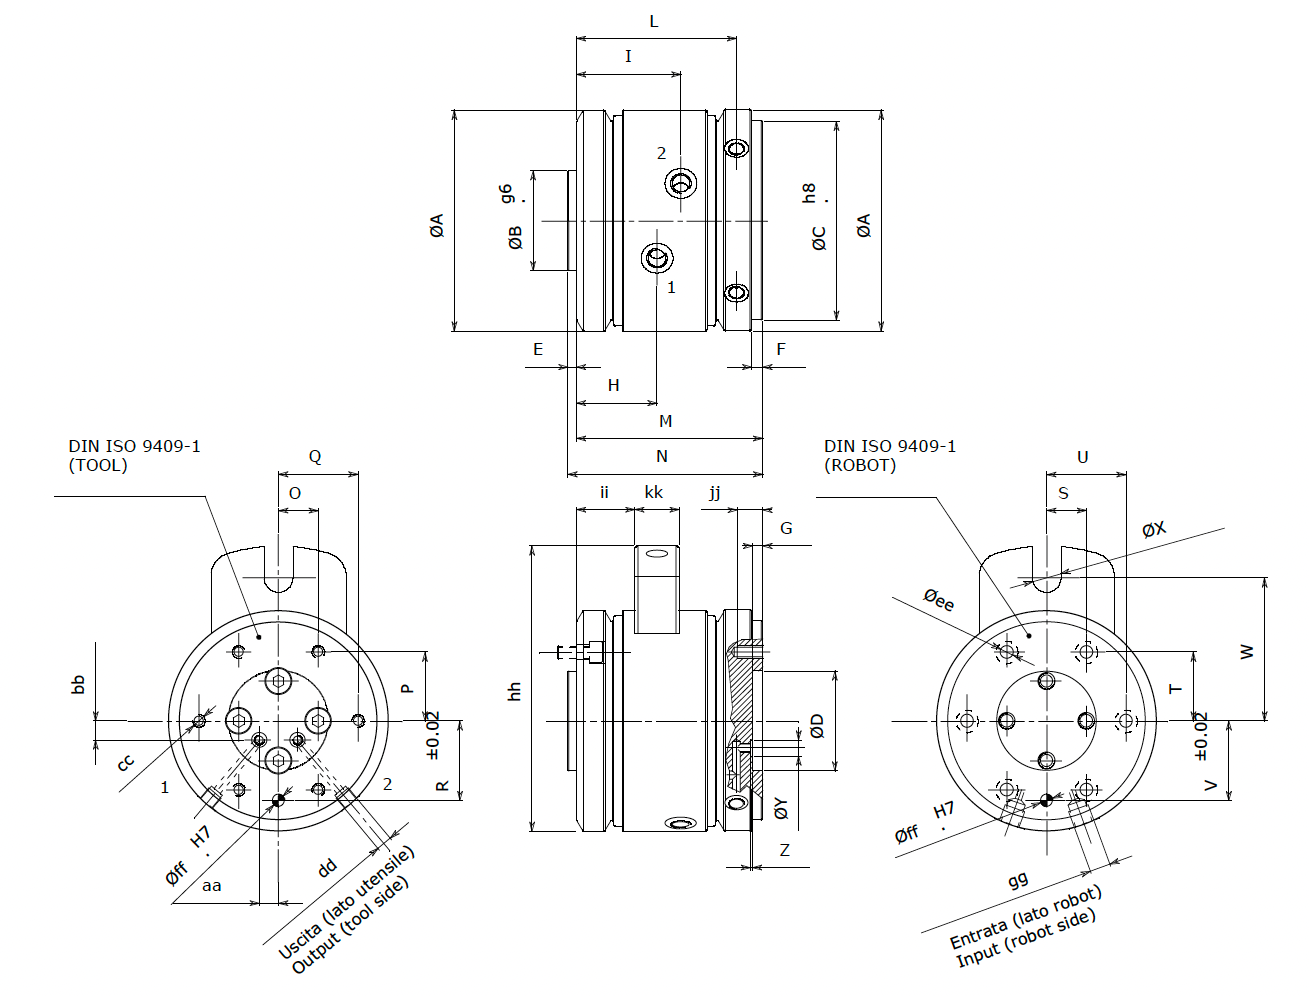
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 0,58 kg1,28 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 6,00 kg13,23 lb
- Startdrehmoment
- 2,5 Nm23 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-31.5
- Maximales Radialdrehmoment
- 20 Nm177 in-lb
- Maximale Drehzahl
- 900 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 1,13 kg2,49 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 20,00 kg44,10 lb
- Startdrehmoment
- 2,5 Nm23 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-40
- Maximales Radialdrehmoment
- 80 Nm708 in-lb
- Maximale Drehzahl
- 600 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 1,23 kg2,71 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 20,00 kg44,10 lb
- Startdrehmoment
- 2,5 Nm23 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-50
- Maximales Radialdrehmoment
- 80 Nm708 in-lb
- Maximale Drehzahl
- 600 U/min
Zwei Luftanschlüsse
- Gewicht
- 2,41 kg5,30 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 35,00 kg77,18 lb
- Startdrehmoment
- 4,5 Nm40 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-63
- Maximales Radialdrehmoment
- 100 Nm885 in-lb
- Maximale Drehzahl
- 500 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 5,30 kg11,66 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 100,00 kg220,50 lb
- Startdrehmoment
- 10,0 Nm88,5 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-80
- Maximales Radialdrehmoment
- 350 Nm3098 in-lb
- Maximale Drehzahl
- 300 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 5,40 kg11,88 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 100,00 kg220,50 lb
- Startdrehmoment
- 10,0 Nm88,5 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-100
- Maximales Radialdrehmoment
- 350 Nm3098 in-lb
- Maximale Drehzahl
- 300 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 13,40 kg29,48 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 225,00 kg496,13 lb
- Startdrehmoment
- 22,5 Nm200 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-125
- Maximales Radialdrehmoment
- 600 Nm5.310 in-lb
- Maximale Drehzahl
- 240 U/min
Zwei Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 14,35 kg31,57 lb
- Anzahl der Durchführungen
- 2
- Empfohlene Traglast
- 225,00 kg496,13 lb
- Startdrehmoment
- 22,5 Nm200 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-160
- Maximales Radialdrehmoment
- 600 Nm5.310 in-lb
- Maximale Drehzahl
- 240 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 1,53 kg3,37 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 20,00 kg44,10 lb
- Startdrehmoment
- 5,0 Nm44,25 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-40
- Maximales Radialdrehmoment
- 80 Nm708 in-lb
- Maximale Drehzahl
- 600 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 1,63 kg3,59 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 20,00 kg44,10 lb
- Startdrehmoment
- 5,0 Nm44,3 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-50
- Maximales Radialdrehmoment
- 80 Nm708 in-lb
- Maximale Drehzahl
- 600 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 3,21 kg7,06 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 35,00 kg77,18 lb
- Startdrehmoment
- 9,0 Nm80 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-63
- Maximales Radialdrehmoment
- 100 Nm885 in-lb
- Maximale Drehzahl
- 500 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 6,90 kg15,18 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 100,00 kg220,50 lb
- Startdrehmoment
- 20,0 Nm177 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-80
- Maximales Radialdrehmoment
- 350 Nm3098 in-lb
- Maximale Drehzahl
- 300 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 7,00 kg15,40 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 100,00 kg220,50 lb
- Startdrehmoment
- 20,0 Nm177 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-100
- Maximales Radialdrehmoment
- 350 Nm3098 in-lb
- Maximale Drehzahl
- 300 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 17,20 kg37,84 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 225,00 kg496,13 lb
- Startdrehmoment
- 45,0 Nm400 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-125
- Maximales Radialdrehmoment
- 600 Nm5.310 in-lb
- Maximale Drehzahl
- 240 U/min
Vier Luftanschlüsse
- 2D-Zeichnung
- 3D-Modell
- Gewicht
- 18,15 kg39,93 lb
- Anzahl der Durchführungen
- 4
- Empfohlene Traglast
- 225,00 kg496,13 lb
- Startdrehmoment
- 45,0 Nm400 in-lb
- Roboterseitige Verbindung
- ISO 9409-1-160
- Maximales Radialdrehmoment
- 600 Nm5.310 in-lb
- Maximale Drehzahl
- 240 U/min