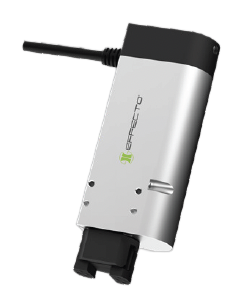
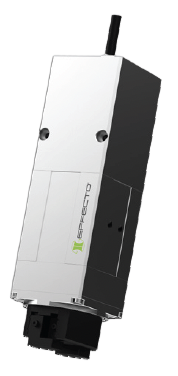
Modelle
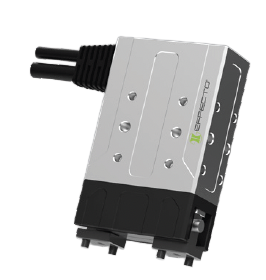
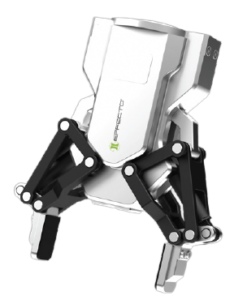
ERG2 ist ein rotierender Elektro 2-finger Parallelgreifer , der mit zwei symmetrisch parallel angeordneten Fingern ausgestattet ist.
Vorteile
- Kombiniertes Greifen und Drehen in einer einzigen Einheit
- Greif- und Drehsteuerung: Kraft-, Positions- und Winkelanpassung
- Schnelle Öffnungs-/Schließ- und Drehzeiten mit Geschwindigkeitsregelung
- Griffrückmeldung und Teileerkennung über LEDs und SPS-Integration
- Mehrere Kommunikationsmodi: Modbus RTU und I/O-Standard; USB und Ethernet über Protokollkonverter
- Greif- und Drehsteuerung über einen integrierten Controller
- Gewicht
- 1,00 kg2,20 lb
- Hub pro Backe
- 7 mm0,28 Zoll
- Empfohlenes Werkstückgewicht
- 0,70 kg1,54 lb
- Arbeitstemperatur
- 0 – 40 °C32–104 °F
- Greifkraft pro Kiefer
- 10 – 35 N2,25 – 7,87 lb
- Gesamt Greifkraft
- 20 – 70 N4,5 – 15,7 lb
- Nennspannung
- 24 V DC ± 10 %
- Nominaler Strom
- 1.1 A
- Max. Strom
- 2.0 A
- Anzahl der Finger
- 2
- Drehmoment
- 0,25 Nm2,21 in-lb
- Maximale Drehzahl
- 1500 Grad/Sekunde
- Spitzendrehmoment
- 0,4 Nm3,54 in-lb
- Wiederholgenauigkeit (Drehen)
- ±0,02 Grad
- Wiederholgenauigkeit (Positionierung)
- ±0,02 mm±0,001 Zoll
- Gewicht
- 1,20 kg2,65 lb
- Hub pro Backe
- 15 mm0,59 Zoll
- Empfohlenes Werkstückgewicht
- 0,70 kg1,54 lb
- Arbeitstemperatur
- 0 – 40 °C32–104 °F
- Greifkraft pro Kiefer
- 10 – 35 N2,25 – 7,87 lb
- Gesamt Greifkraft
- 20 – 70 N4,5 – 15,7 lb
- Nennspannung
- 24 V DC ± 10 %
- Nominaler Strom
- 1.1 A
- Max. Strom
- 2.0 A
- Anzahl der Finger
- 2
- Drehmoment
- 0,25 Nm2,21 in-lb
- Maximale Drehzahl
- 1500 Grad/Sekunde
- Spitzendrehmoment
- 0,4 Nm3,54 in-lb
- Wiederholgenauigkeit (Drehen)
- ±0,02 Grad
- Wiederholgenauigkeit (Positionierung)
- ±0,02 mm±0,001 Zoll
- Gewicht
- 0,64 kg1,41 lb
- Hub pro Backe
- 6 mm0,24 Zoll
- Empfohlenes Werkstückgewicht
- 0,50 kg1,10 lb
- Arbeitstemperatur
- 0 – 40 °C32–104 °F
- Greifkraft pro Kiefer
- 13 – 35 N2,92 – 7,87 lb
- Gesamt Greifkraft
- 26 – 70 N5,8 – 15,7 lb
- Nennspannung
- 24 V DC ± 10 %
- Nominaler Strom
- 1.7 A
- Max. Strom
- 2.5 A
- Anzahl der Finger
- 2
- Drehmoment
- 0,20 Nm1,77 in-lb
- Maximale Drehzahl
- 2160 Grad/Sekunde
- Spitzendrehmoment
- 0,5 Nm4,4 in-lb
- Wiederholgenauigkeit (Drehen)
- ±0,05 Grad
- Wiederholgenauigkeit (Positionierung)
- ±0,02 mm±0,001 Zoll
- Gewicht
- 0,65 kg1,43 lb
- Hub pro Backe
- 17,5 mm0,69 Zoll
- Empfohlenes Werkstückgewicht
- 1,00 kg2,21 lb
- Arbeitstemperatur
- 0 – 40 °C32–104 °F
- Greifkraft pro Kiefer
- 40 – 100 N9,0 – 22,5 lb
- Gesamt Greifkraft
- 80 – 200 N18,0 – 45,0 lb
- Nennspannung
- 24 V DC ± 10 %
- Nominaler Strom
- 2.0 A
- Max. Strom
- 5.0 A
- Anzahl der Finger
- 2
- Drehmoment
- 0,35 Nm3,10 in-lb
- Maximale Drehzahl
- 1400 Grad/s
- Spitzendrehmoment
- 1,5 Nm13,3 in-lb
- Wiederholgenauigkeit (Drehen)
- ±0,05 Grad
- Wiederholgenauigkeit (Positionierung)
- ±0,02 mm±0,001 Zoll