Cambi utensile

EM063

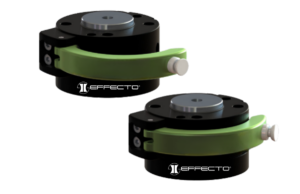
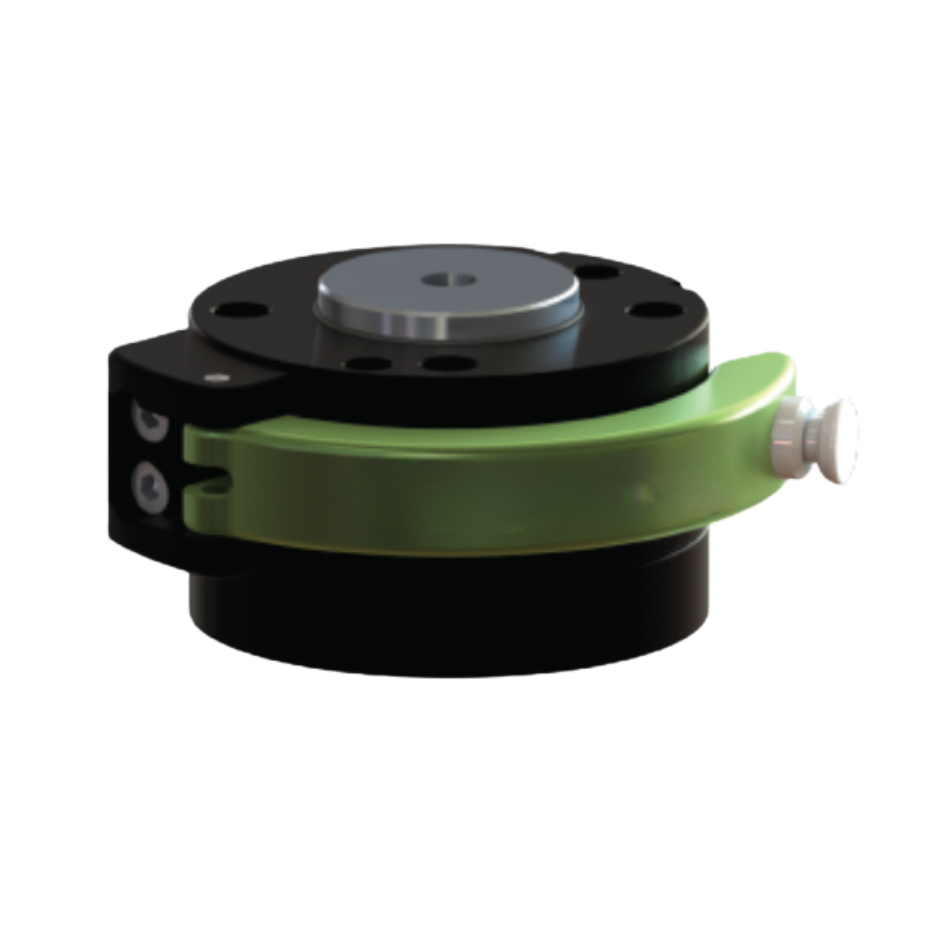
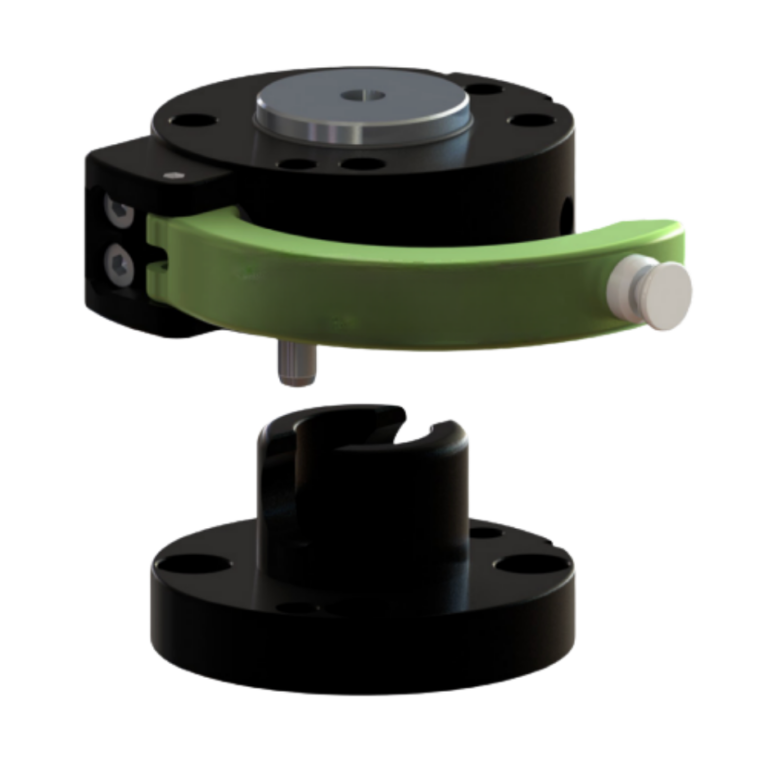
EM063 è un sistema di cambio utensile manuale per la sostituzione degli utensili robotici di fine braccio (EOAT) tra una fase operativa e l'altra. Carico utile consigliato: fino a 20 kg.

Modelli

EM063 è un sistema di cambio utensile manuale per la sostituzione degli utensili robotici di fine braccio (EOAT) tra una fase operativa e l'altra. Carico utile consigliato: fino a 20 kg.

Vantaggi

  • La leva di comando integrata ne consente l'utilizzo senza attrezzi
  • Corpo in lega di alluminio ad alta resistenza
  • Elevata densità energetica (rapporto carico utile/peso)
  • Funzionamento intuitivo
  • Elevata ripetibilità della connessione
  • Inserimento facile ed ergonomico
  • Lunga durata (oltre 5.000 cicli di ricarica)
  • Prevenzione delle emissioni accidentali
    • Doppio meccanismo di sicurezza
  • Collegamento opzionale dei moduli ausiliari
Metrico Imperiale
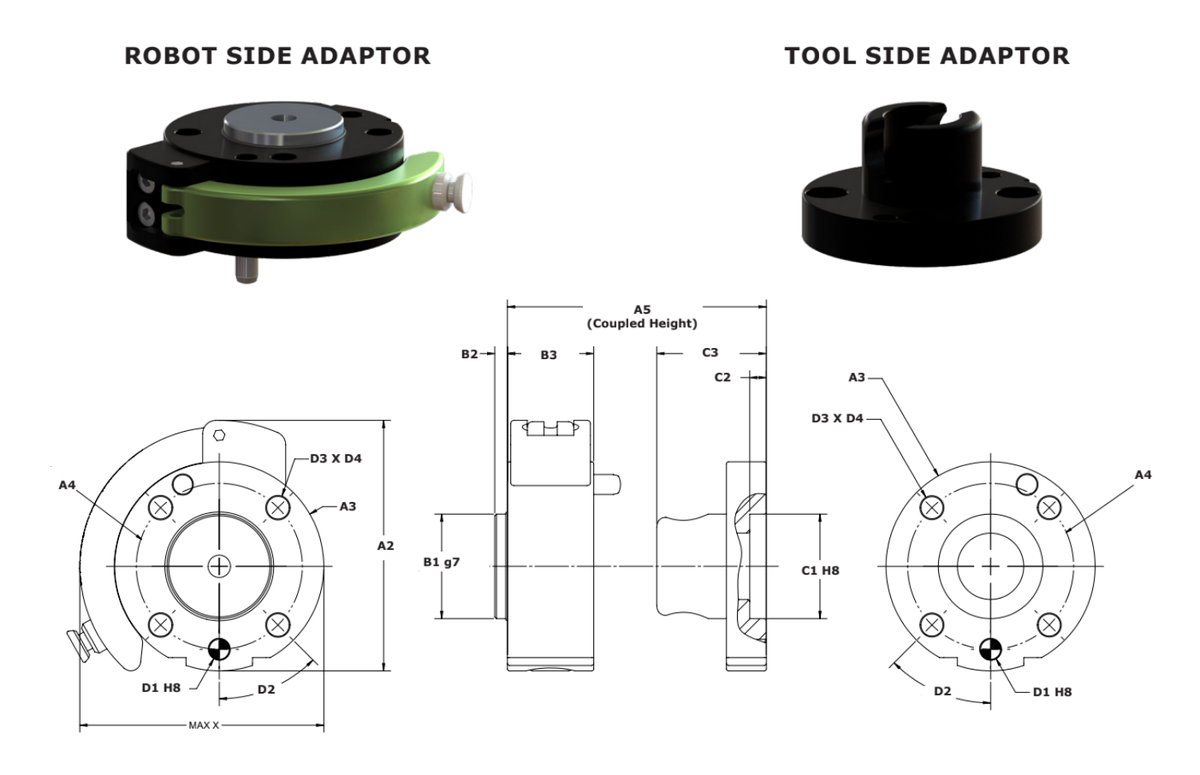
Modello e Descrizione Datasheet Disegno 2D Modello 3D Carico utile nominale Ripetibilità Peso Momento operativo (Mx, My) Coppia operativa (Mz) Forza di trazione Forza di compressione Forza di bloccaggio Corsa di bloccaggio
EMR063-040-N-M0000 Lato robot 20 kg44,09 libbre ±0,02 mm±0,0008 pollici 0,41 kg0,90 libbre 100 Nm885,1 in-lb 100 Nm885,1 in-lb 800 N179,8 lbf 160 kN35.969 lbf 5-60 Nda 1,1 a 13,5 lbf 0 - 1 mmda 0,0000 a 0,0394 pollici
EMR063-040-N-M0001 Lato robot 20 kg44,09 libbre ±0,02 mm±0,0008 pollici 0,41 kg0,90 libbre 100 Nm885,1 in-lb 100 Nm885,1 in-lb 800 N179,8 lbf 160 kN35.969 lbf 5-60 Nda 1,1 a 13,5 lbf 0 - 1 mmda 0,0000 a 0,0394 pollici
EMT063-040-N-M0000 Lato utensile 20 kg44,09 libbre ±0,02 mm±0,0008 pollici 0,2 kg0,44 libbre 100 Nm885,1 in-lb 100 Nm885,1 in-lb 800 N179,8 lbf 160 kN35.969 lbf 5-60 Nda 1,1 a 13,5 lbf 0 - 1 mmda 0,0000 a 0,0394 pollici
EMR063-040-N-M0000

Lato robot

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
20 kg44,09 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,41 kg0,90 libbre
Momento operativo (Mx, My)
100 Nm885,1 in-lb
Coppia operativa (Mz)
100 Nm885,1 in-lb
Forza di trazione
800 N179,8 lbf
Forza di compressione
160 kN35.969 lbf
Forza di bloccaggio
5-60 Nda 1,1 a 13,5 lbf
Corsa di bloccaggio
0 - 1 mmda 0,0000 a 0,0394 pollici
EMR063-040-N-M0001

Lato robot

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
20 kg44,09 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,41 kg0,90 libbre
Momento operativo (Mx, My)
100 Nm885,1 in-lb
Coppia operativa (Mz)
100 Nm885,1 in-lb
Forza di trazione
800 N179,8 lbf
Forza di compressione
160 kN35.969 lbf
Forza di bloccaggio
5-60 Nda 1,1 a 13,5 lbf
Corsa di bloccaggio
0 - 1 mmda 0,0000 a 0,0394 pollici
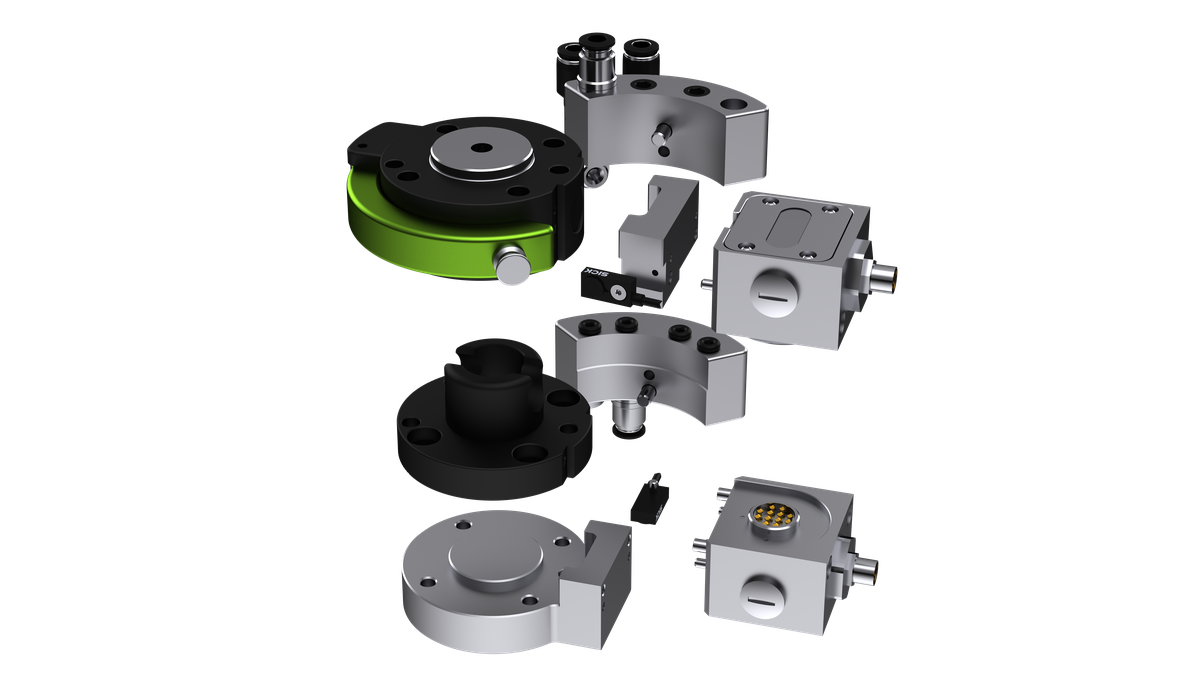
EMT063-040-N-M0000

Lato utensile

Datasheet
Disegno 2D
Modello 3D
Carico utile nominale
20 kg44,09 libbre
Ripetibilità
±0,02 mm±0,0008 pollici
Peso
0,2 kg0,44 libbre
Momento operativo (Mx, My)
100 Nm885,1 in-lb
Coppia operativa (Mz)
100 Nm885,1 in-lb
Forza di trazione
800 N179,8 lbf
Forza di compressione
160 kN35.969 lbf
Forza di bloccaggio
5-60 Nda 1,1 a 13,5 lbf
Corsa di bloccaggio
0 - 1 mmda 0,0000 a 0,0394 pollici

Design

Il sistema di fissaggio XCHANGE® cambio utensile manuale è basato su una leva di azionamento semplice e integrata che consente un inserimento e uno sgancio rapidi senza l'uso di attrezzi, senza bisogno di chiavi o elementi di fissaggio.

Il meccanismo è progettato per garantire un innesto preciso e ripetibile ad ogni ciclo, assicurando un allineamento costante indipendentemente dalla tecnica dell'operatore.

Download

Modello e Descrizione Datasheet Disegno 2D Modello 3D
EMR063-040-N-M0000 Lato robot
EMR063-040-N-M0001 Lato robot
EMT063-040-N-M0000 Lato utensile
EMR063-040-N-M0000

Lato robot

Datasheet
Disegno 2D
Modello 3D
EMR063-040-N-M0001

Lato robot

Datasheet
Disegno 2D
Modello 3D
EMT063-040-N-M0000

Lato utensile

Datasheet
Disegno 2D
Modello 3D

Moduli e accessori

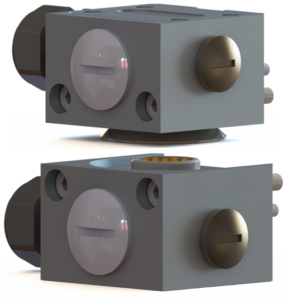
Modulo discreto E50

I moduli elettrici trasmettono i segnali durante un'operazione di cambio utensile automatico.

Vantaggi

  • Connessione flessibile
  • Struttura in alluminio per ridurre le interferenze elettromagnetiche (EMI)
  • Sonde di ricambio per una manutenzione rapida e semplice
  • IP65 quando accoppiato
Metrico Imperiale
Modello e Descrizione Datasheet Disegno 2D Modello 3D Peso Interfaccia utilizzatore Corrente max. Tensione max. Tool ID Segnale C/UC
E63-R-D-M12-8.05-00-N Robot - M12 maschio 0,10 kg0,22 libbre 8 PIN, M12 con codifica A 4 A 250 V N/A No
E63-R-D-M8-8.05-00-N Robot - M8 femmina 0,10 kg0,22 libbre 8 SOC, M8 con codice A 4 A 250 V N/A No
E63-R-D-M8-8,05-00-N-0,3 Robot - Cavo M8 femmina 0,11 kg0,24 libbre 8 SOC, M8 con codice A 4 A 250 V N/A No
E63-R-D-PG-12.05-00-N Robot - Dispositivo di scarico della trazione 0,10 kg0,22 libbre Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG 5 A Dipendente dal cavo N/A No
E63-T-D-M12-8,05-00-N Utensile - M12 femmina 0,10 kg0,22 libbre 8 PIN, M12 con codifica A 4 A 250 V N/A N/A
E63-T-D-M8-8,05-00-N Utensile - M8 maschio 0,10 kg0,22 libbre 8 PIN, M8 con codifica A 4 A 250 V N/A N/A
E63-T-D-N-0,05-15-N Utensile - Identificazione dell'utensile 0,10 kg0,22 libbre N/A (soloTool ID ) 1 A 28 V 15 tool N/A
E63-T-D-PG-12.05-00-N  Tool – Pressacavo 0,10 kg0,22 libbre Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG 5 A Dipendente dal cavo N/A N/A
E63-R-D-M12-8.05-00-N

Robot - M12 maschio

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M12 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-R-D-M8-8.05-00-N

Robot - M8 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 SOC, M8 con codice A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-R-D-M8-8,05-00-N-0,3

Robot - Cavo M8 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,11 kg0,24 libbre
Interfaccia utilizzatore
8 SOC, M8 con codice A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
No
E63-R-D-PG-12.05-00-N

Robot Dispositivo di scarico della trazione

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG
Corrente max.
5 A
Tensione max.
Dipendente dal cavo
Tool ID
N/A
Segnale C/UC
No
E63-T-D-M12-8.05-00-N

Attrezzo - M12 femmina

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M12 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
N/A
E63-T-D-M8-8.05-00-N

Attrezzo - M8 maschio

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
8 PIN, M8 con codifica A
Corrente max.
4 A
Tensione max.
250 V
Tool ID
N/A
Segnale C/UC
N/A
E63-T-D-N-0,05-15-N

Strumento - Identificazione dello strumento

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
N/A (soloTool ID )
Corrente max.
1 A
Tensione max.
28 V
Tool ID
15 tool
Segnale C/UC
N/A
E63-T-D-PG-12.05-00-N

Strumento – Presa anti-trazione

Datasheet
Disegno 2D
Modello 3D
Peso
0,10 kg0,22 libbre
Interfaccia utilizzatore
Pressacavo (OD 4,0 mm - 6,5 mm) 12x sezione massima del cavo: 22 AWG
Corrente max.
5 A
Tensione max.
Dipendente dal cavo
Tool ID
N/A
Segnale C/UC
N/A

Modulo aria EM063

L'Air Module trasferisce l'alimentazione pneumatica attraverso il cambiautensile, con un numero configurabile di porte e tipi di connessione.

Metrico Imperiale
Modello e Descrizione Disegno 2D Modello 3D Peso Interfaccia utilizzatore Pressione Interfaccia utente
EM63-R-06-G1/8 Robot – EM63 0,12 kg0,26 libbre 6 0-7 barda 0,0 a 101,5 psi 1/8" BSPP
EM63-T-06-G1/8 Utensile – EM63 0,13 kg0,29 libbre 6 0-7 barda 0,0 a 101,5 psi 1/8" BSPP
EM63-R-06-G1/8

Robot – EM63

Disegno 2D
Modello 3D
Peso
0,12 kg0,26 libbre
Interfaccia utilizzatore
6
Pressione
0-7 barda 0,0 a 101,5 psi
Interfaccia utente
1/8" BSPP
EM63-T-06-G1/8

Utensile – EM63

Disegno 2D
Modello 3D
Peso
0,13 kg0,29 libbre
Interfaccia utilizzatore
6
Pressione
0-7 barda 0,0 a 101,5 psi
Interfaccia utente
1/8" BSPP

Adattatore per modulo EM063

Il modulo adattatore garantisce la compatibilità tra i diversi tipi di moduli e l'interfaccia del cambio utensile.

Modello e Descrizione
EMR063 - ADATTATORE PER MODULI Robot – Adattatore EM63 per moduli ER50/63
EMT063 - ADATTATORE PER MODULO Utensile – Adattatore EM63 per moduli ET63
EMR063 - ADATTATORE PER MODULO

Robot – Adattatore EM63 per moduli ER50/63

EMT063 - ADATTATORE PER MODULO

Accessorio – Adattatore EM63 per moduli ET63

KIT STRUMENTI PER PNP E50, E63, E80

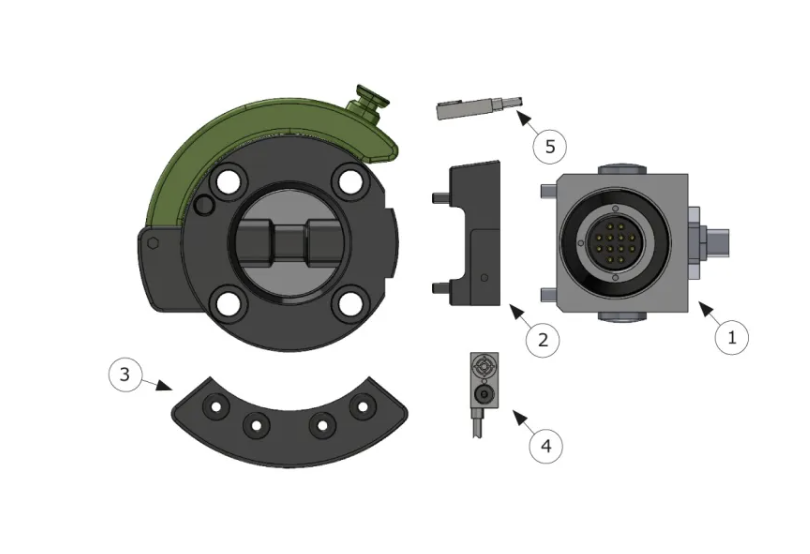
Il kit "Tool Present" fornisce sensori e componenti per rilevare la presenza di un utensile.

È possibile utilizzare un secondo sensore di presenza per rilevare la chiusura della leva.

Modello e Descrizione Disegno 2D Modello 3D
KIT STRUMENTI PER PNP E50, E63, E80 Sensore di prossimità PNP per luce e carichi medi Cambi utensile
KIT STRUMENTI PER PNP E50, E63, E80

Sensore di prossimità PNP per luce e carichi medi Cambi utensile

Disegno 2D
Modello 3D

Contatta EFFECTO

Trova subito il tool più adatto alla tua applicazione

Richiedi il download di " Modello 3D "

* Indica un campo obbligatorio