Palettiergreifer

ARBG15

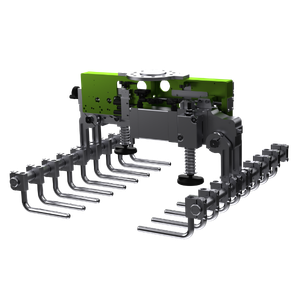
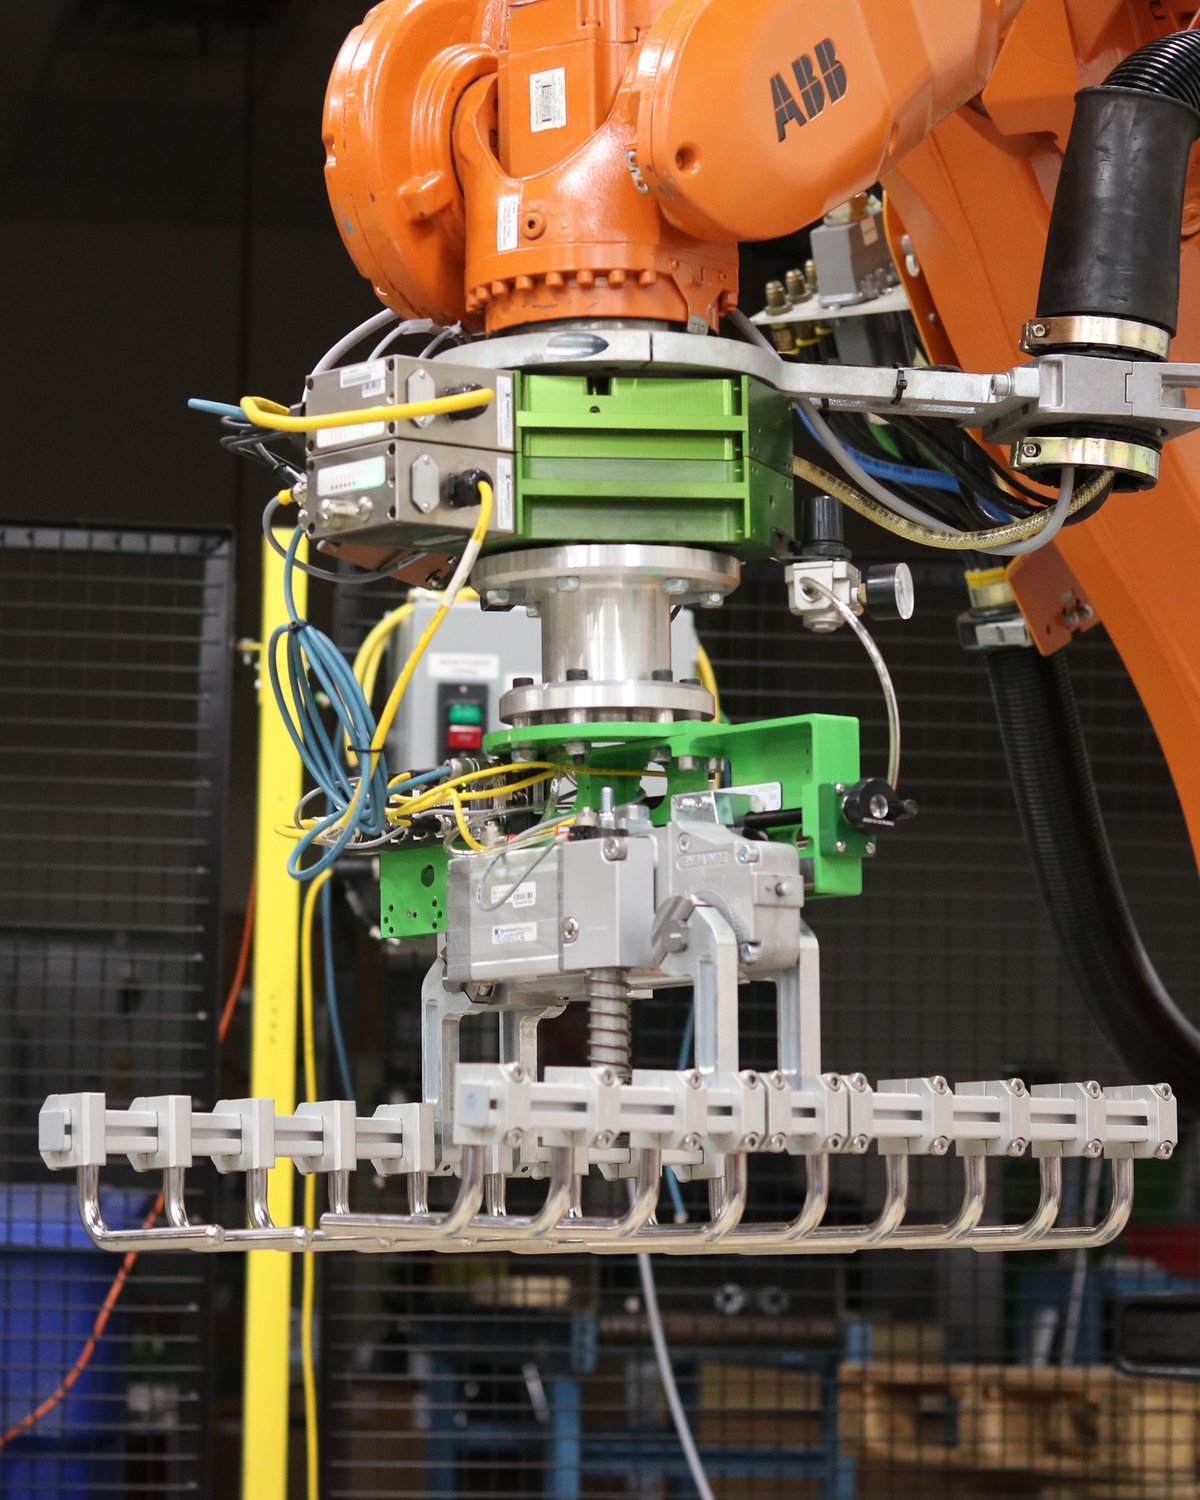
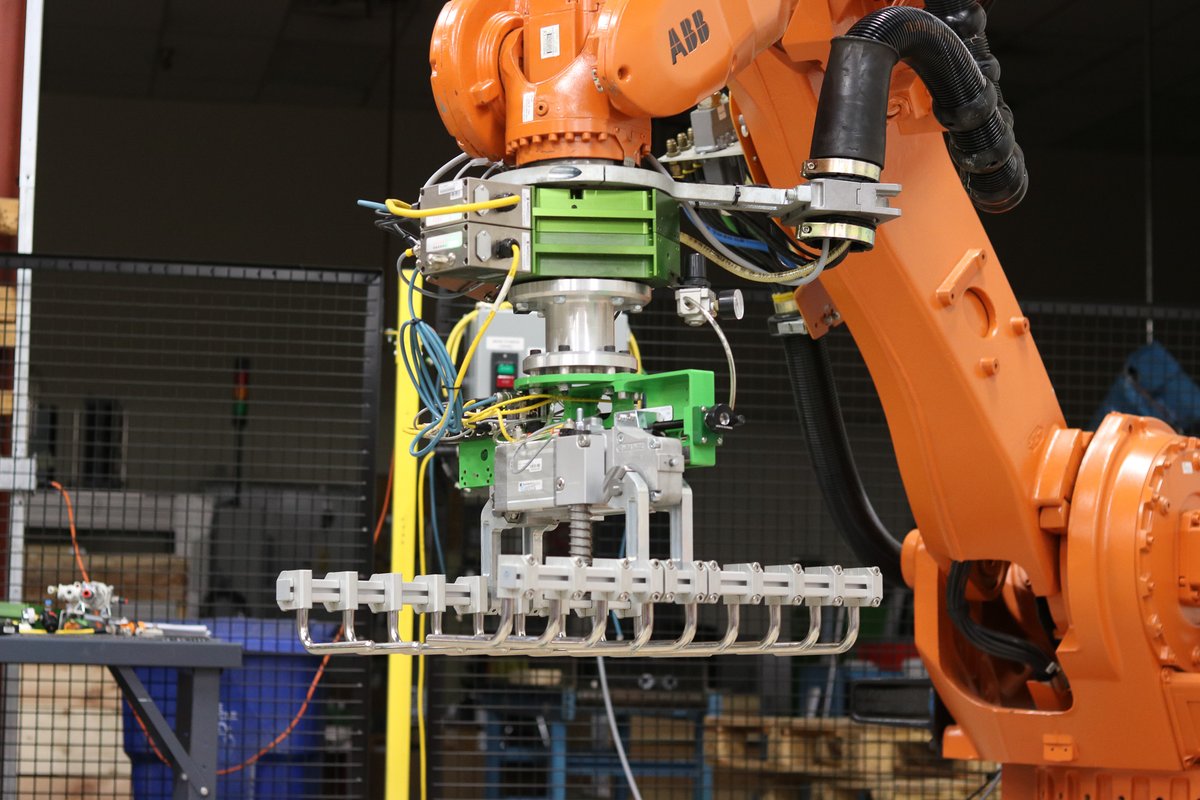
ARBG15 ist ein pneumatischer Sackgreifer für Palettieranwendungen mit Traglasten bis ca. 15 kg. Er ermöglicht das Pick-and-Place von Säcken und verfügt über eine selbsthemmende Breitenverstellung.

Modelle

Pneumatisch betätigter Palettiergreifer zum seitlichen Greifen von Säcken. Die Zentrierung von Sack und Greifer verhindert Fehlausrichtungen und gewährleistet eine gleichmäßige Palettierung. Manuell auf unterschiedliche Sackbreiten einstellbar und durch eine Hartbeschichtung für den Einsatz in anspruchsvollen Umgebungen geschützt. Ausgelegt für 20+ Zyklen pro Minute.

Vorteile

  • Hohe Energiedichte (Traglast-Greifergewicht-Verhältnis) – ermöglicht die Palettierung leichter Lasten ohne große Roboter.
  • Vielseitigkeit – die Greiferbreite lässt sich mit dem patentierten, selbsthemmenden Handrad einfach einstellen und sicher arretieren.
  • Ausfallsichere Lasthaltung – hält die Last auch bei Strom- oder Druckluftausfall sicher.
  • Robustheit – die durchdachte Konstruktion und gezielt ausgewählte Materialien gewährleisten maximale Festigkeit in jeder industriellen Umgebung.
  • Vorkonfiguriert für Roboter mit ISO-125-Lochbild zur Werkzeugmontage, weitere Ausführungen auf Anfrage erhältlich.
  • Alle I/O-Schnittstellen für eine einfache Integration enthalten.
  • Sensor zur Erkennung des Sacks im Greifer.
Metrisch Imperial
Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell Bewertete Nutzlast Gewicht Unterstützte Sacklänge Sackbreitenbereich Sackhöhe
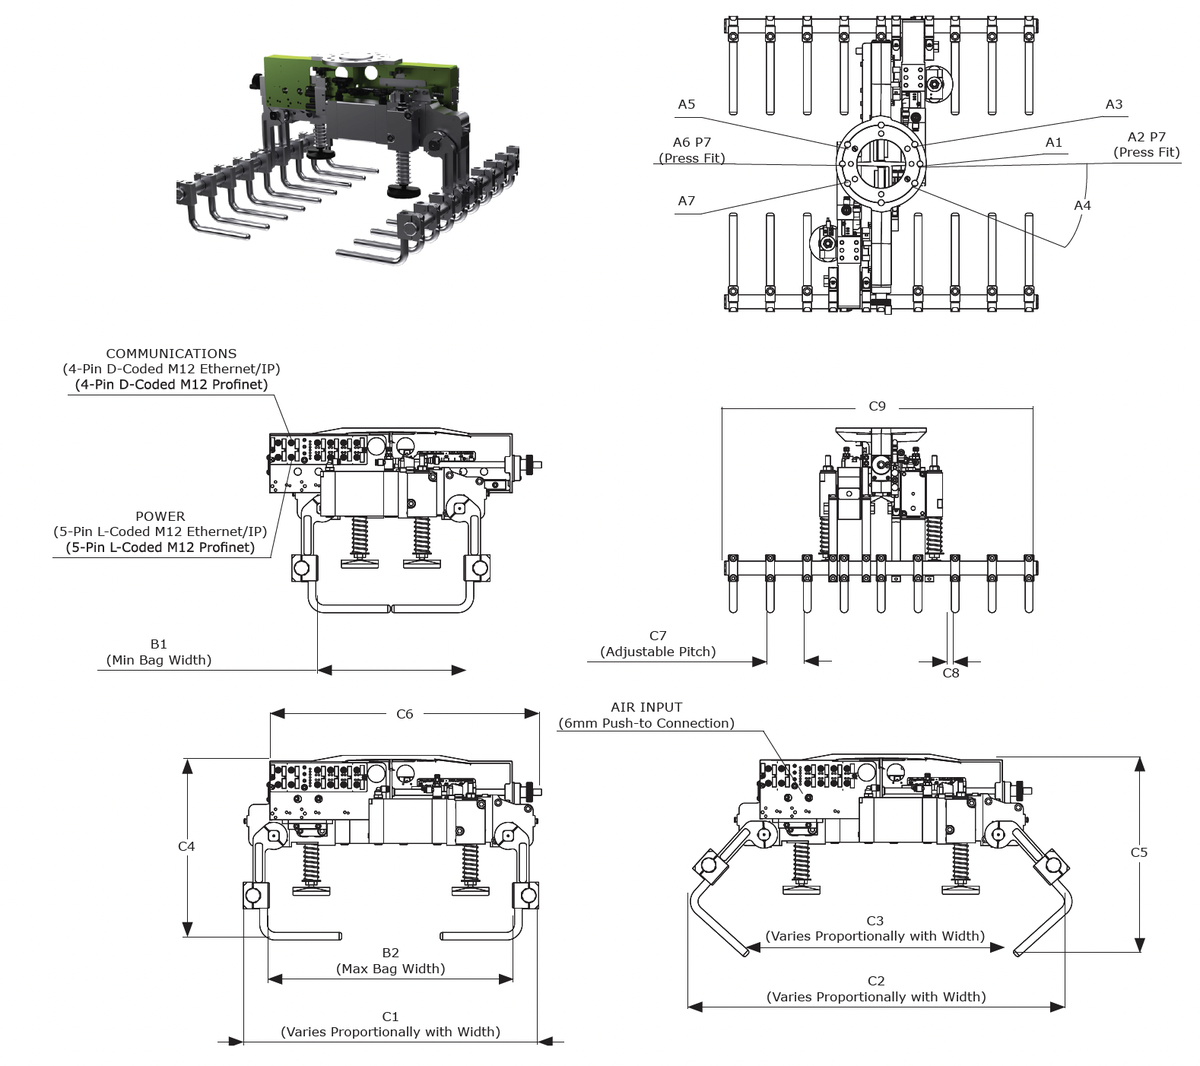
ARBG15-B76.2-EIP-S-N-N 15 kg33 lb 15,9 kg35,1 lb 0 – 600 mm0 – 23,62 Zoll 200 – 375 mm7,87 – 14,76 Zoll 75 – 150 mm2,95–5,91 Zoll
ARBG15-B76.2-EIP-S-N-N
Datenblatt
2D-Zeichnung
3D-Modell
Bewertete Nutzlast
15 kg33 lb
Gewicht
15,9 kg35,1 lb
Unterstützte Sacklänge
0 – 600 mm0 – 23,62 Zoll
Sackbreitenbereich
200 – 375 mm7,87 – 14,76 Zoll
Sackhöhe
75 – 150 mm2,95–5,91 Zoll

Konstruktion

Sack- und Kartongreifer sind modular aufgebaut und lassen sich flexibel an unterschiedliche Palettier- und Verpackungsanwendungen anpassen – vom Handling kompletter Paletten bis zur Platzierung einzelner Säcke und Kartons.

Ein hohes Traglast-Eigengewicht-Verhältnis sorgt für einen effizienten Greifer, ohne den Roboterarm unnötig zu belasten. Ein integrierter Sensor erkennt vor jedem Zyklus, ob Sack oder Karton sicher im Greifer positioniert ist und gewährleistet so ein zuverlässiges und gleichmäßiges Handling.

Downloads

Modell & Beschreibung Datenblatt 2D-Zeichnung 3D-Modell
ARBG15-B76.2-EIP-S-N-N
Datenblatt
2D-Zeichnung
3D-Modell

EFFECTO kontaktieren

Gemeinsam direkt zur optimalen Lösung

3D-Modell -Download anfordern

* Kennzeichnet ein Pflichtfeld