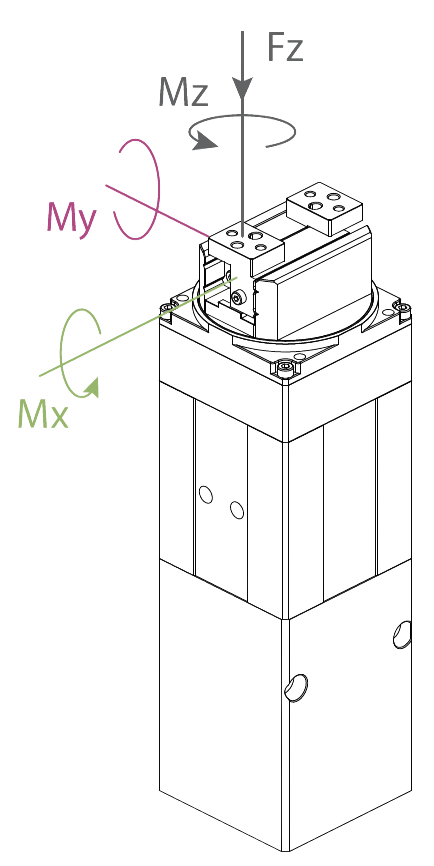
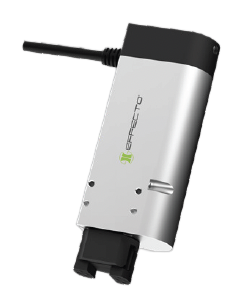
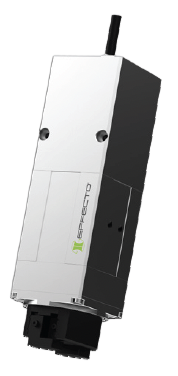
Models
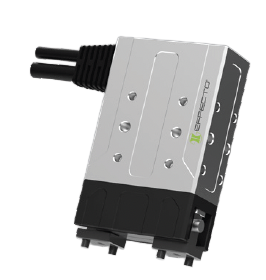
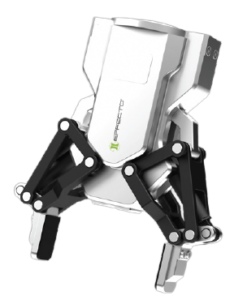
ERG2 is a rotating electric 2-finger parallel gripper that is equipped with two symmetrically parallel fingers.
Advantages
- Combined gripping and rotation in a single unit
- Grip and rotation control: force, position and angular adjustment
- Quick open/close and rotation time with speed adjustment
- Grip feedback and part detection via LEDs and PLC integration
- Multiple communication modes: Modbus RTU and I/O standard; USB and Ethernet via protocol converter
- Grip and rotation actuation via embedded controller
- Weight
- 1.00 kg2.20 lb
- Stroke Per Jaw
- 7 mm0.28 in
- Recommended Workpiece Weight
- 0.70 kg1.54 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 10 - 35 N2.25 - 7.87 lb
- Total Gripping Force
- 20 - 70 N4.5 - 15.7 lb
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 1.1 A
- Max Current
- 2.0 A
- Number of Fingers
- 2
- Rotation Torque
- 0.25 Nm2.21 in-lb
- Max Rotation Speed
- 1500 deg/s
- Peak Torque
- 0.4 Nm3.54 in-lb
- Repeatability (Swiveling)
- ±0.02 deg
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 1.20 kg2.65 lb
- Stroke Per Jaw
- 15 mm0.59 in
- Recommended Workpiece Weight
- 0.70 kg1.54 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 10 - 35 N2.25 - 7.87 lb
- Total Gripping Force
- 20 - 70 N4.5 - 15.7 lb
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 1.1 A
- Max Current
- 2.0 A
- Number of Fingers
- 2
- Rotation Torque
- 0.25 Nm2.21 in-lb
- Max Rotation Speed
- 1500 deg/s
- Peak Torque
- 0.4 Nm3.54 in-lb
- Repeatability (Swiveling)
- ±0.02 deg
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.64 kg1.41 lb
- Stroke Per Jaw
- 6 mm0.24 in
- Recommended Workpiece Weight
- 0.50 kg1.10 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 13 - 35 N2.92 - 7.87 lb
- Total Gripping Force
- 26 - 70 N5.8 - 15.7 lb
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 1.7 A
- Max Current
- 2.5 A
- Number of Fingers
- 2
- Rotation Torque
- 0.20 Nm1.77 in-lb
- Max Rotation Speed
- 2160 deg/s
- Peak Torque
- 0.5 Nm4.4 in-lb
- Repeatability (Swiveling)
- ±0.05 deg
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.65 kg1.43 lb
- Stroke Per Jaw
- 17.5 mm0.69 in
- Recommended Workpiece Weight
- 1.00 kg2.21 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 40 - 100 N9.0 - 22.5 lb
- Total Gripping Force
- 80 - 200 N18.0 - 45.0 lb
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 2.0 A
- Max Current
- 5.0 A
- Number of Fingers
- 2
- Rotation Torque
- 0.35 Nm3.10 in-lb
- Max Rotation Speed
- 1400 deg/s
- Peak Torque
- 1.5 Nm13.3 in-lb
- Repeatability (Swiveling)
- ±0.05 deg
- Repeatability (Positioning)
- ±0.02 mm±0.001 in