Models
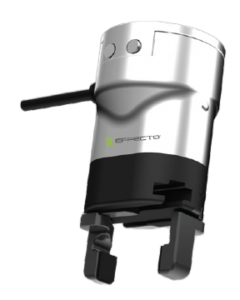
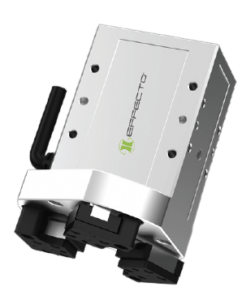
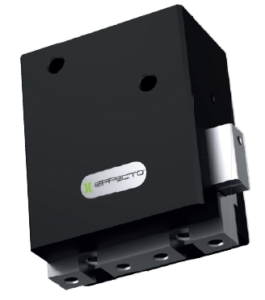
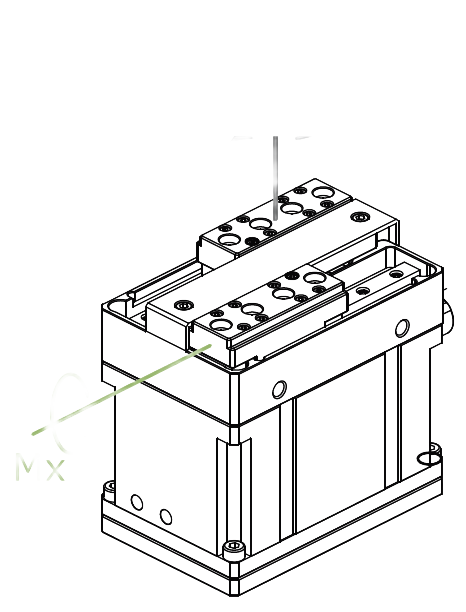
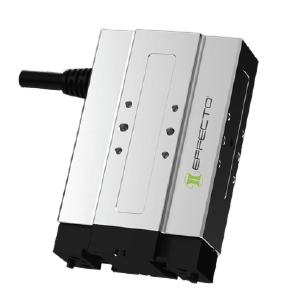
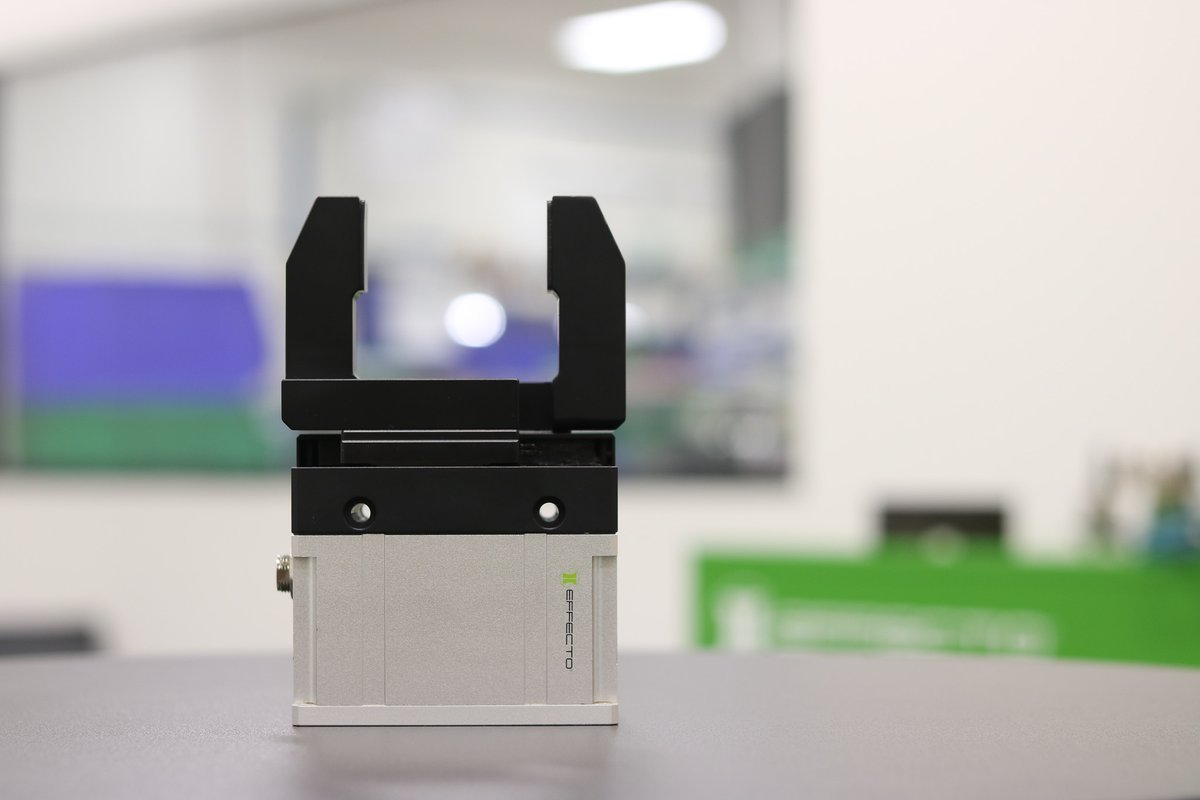
EIG2 is an electric 2-finger parallel gripper that is equipped with two symmetrically parallel fingers.
Advantages
- Compact size
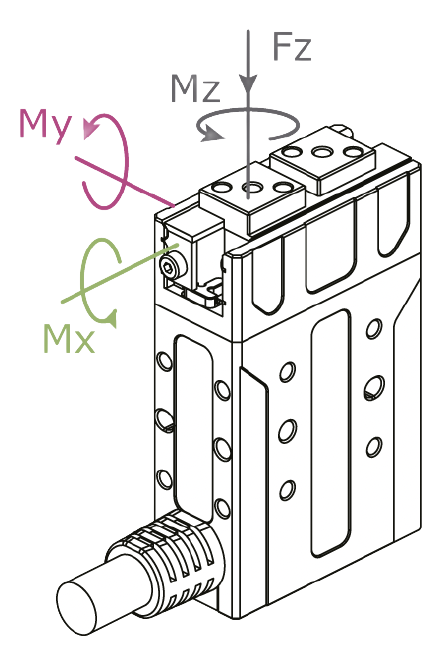
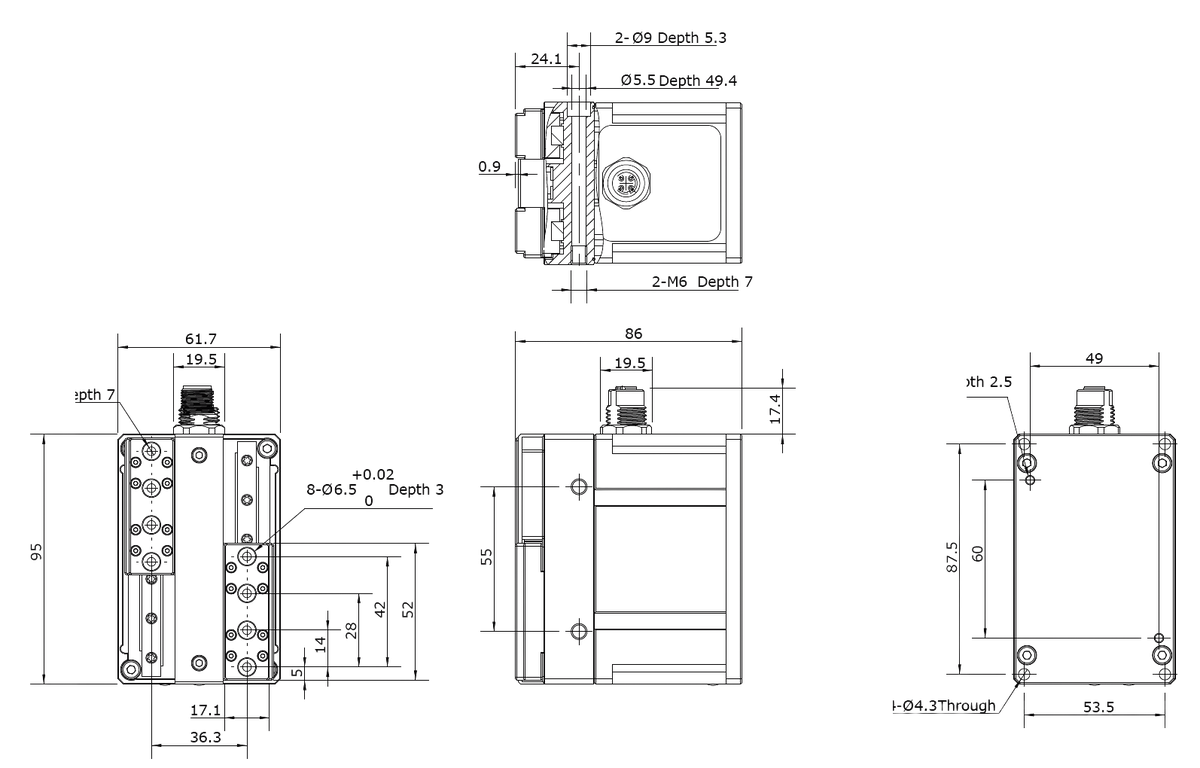
- Slim rectangular body with five installation positions for flexible mounting
- Grip control: force and position adjustment
- Quick open/close time with speed adjustment
- Grip feedback and part detection: gripper status can be read at the PLC/Controller and visualized on the unit via LEDs
- Multiple communication modes: the gripper supports Modbus RTU protocol and I/O mode control. Other protocols such as USB and ETHERNET can be implemented through a protocol converter
- Grip actuation via embedded controller
- Brake locking mechanism on request

- Weight
- 0.15 kg0.33 lb
- Stroke Per Jaw
- 6 mm0.24 in
- Recommended Workpiece Weight
- 0.05 kg0.11 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 0.8 - 2 N0.18 - 0.45 lb
- Total Gripping Force
- 1.6 - 4 N0.36 - 0.90 lb
- Opening/Closing Time
- 0.2 / 0.2 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.20 A
- Max Current
- 0.50 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.40 kg0.88 lb
- Stroke Per Jaw
- 13 mm0.51 in
- Recommended Workpiece Weight
- 0.10 kg0.22 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 0.8 - 5 N0.18 - 1.12 lb
- Total Gripping Force
- 1.6 - 10 N0.36 - 2.24 lb
- Opening/Closing Time
- 0.2 / 0.2 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.40 A
- Max Current
- 0.40 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.40 kg0.88 lb
- Stroke Per Jaw
- 7 mm0.28 in
- Recommended Workpiece Weight
- 0.10 kg0.22 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 2 - 8 N0.45 - 1.80 lb
- Total Gripping Force
- 4 - 16 N0.90 - 3.60 lb
- Opening/Closing Time
- 0.2 / 0.2 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.40 A
- Max Current
- 0.70 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.33 kg0.73 lb
- Stroke Per Jaw
- 13 mm0.51 in
- Recommended Workpiece Weight
- 0.25 kg0.55 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 6 - 15 N1.35 - 3.37 lb
- Total Gripping Force
- 12 - 30 N2.7 - 6.74 lb
- Opening/Closing Time
- 0.4 / 0.4 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.25 A
- Max Current
- 0.50 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.40 kg0.88 lb
- Stroke Per Jaw
- 13 mm0.51 in
- Recommended Workpiece Weight
- 1.00 kg2.20 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 15 - 50 N3.37 - 11.24 lb
- Total Gripping Force
- 30 - 100 N6.74 - 22.48 lb
- Opening/Closing Time
- 0.3 / 0.3 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.25 A
- Max Current
- 0.50 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Weight
- 0.55 kg1.21 lb
- Stroke Per Jaw
- 13 mm0.51 in
- Recommended Workpiece Weight
- 2.00 kg4.40 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 30 - 100 N6.74 - 22.48 lb
- Total Gripping Force
- 60 - 200 N13.49 - 44.96 lb
- Opening/Closing Time
- 0.5 / 0.5 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.30 A
- Max Current
- 1.20 A
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in
- Stroke Per Jaw
- 40 mm1.57 in
- Recommended Workpiece Weight
- 3.00 kg6.61 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 40 - 140 N8.99 - 31.47 lb
- Total Gripping Force
- 80 - 280 N17.98 - 62.95 lb
- Opening/Closing Time
- 0.7 / 0.7 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 0.50 A
- Max Current
- 1.20 A
- Weight (Fingers excluded)
- 1.00 kg2.20 lb
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.03 mm±0.001 in
- Stroke Per Jaw
- 40 mm1.57 in
- Recommended Workpiece Weight
- 8.00 kg17.64 lb
- Working Temperature
- 0 - 40 °C32 - 104 °F
- Gripping Force per Jaw
- 140 - 400 N31.47 - 89.92 lb
- Total Gripping Force
- 280 - 800 N62.95 - 179.85 lb
- Opening/Closing Time
- 1.0 / 1.1 s
- Nominal Voltage
- 24 V DC ± 10%
- Nominal Current
- 1.00 A
- Max Current
- 3.00 A
- Weight (Fingers excluded)
- 2.40 kg5.29 lb
- Number of Fingers
- 2
- Repeatability (Positioning)
- ±0.02 mm±0.001 in